Фейнмановские лекции по физике
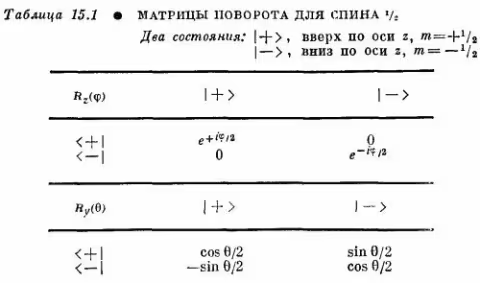
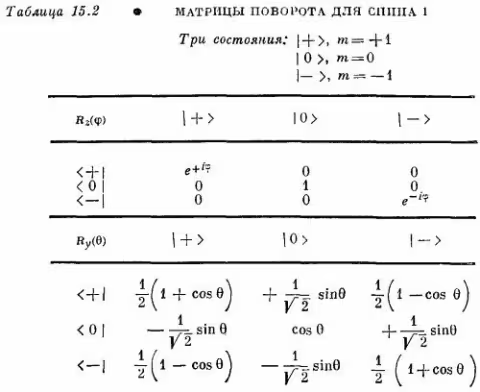
Теперь мы хотим собрать воедино все, что мы узнали о поворотах частиц со спином 1/2 и спином 1; это будет удобно для дальнейшего. Ниже вы найдете таблицы двух матриц поворота Rz (φ) и Ry (θ) для частиц со спином 1/2, для частиц со спином 1 и для фотонов (частиц со спином 1 и нулевой массой).
Изображение
Изображение
Изображение
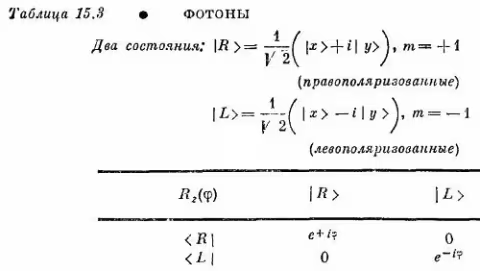
Для каждого из них приведены элементы матрицы <j | R | i> поворотов вокруг оси z или оси y. Они, конечно, в точности эквивалентны амплитудам типа <+Т | 0S>, которыми мы пользовались в предыдущих главах. Под Rz (φ) мы понимаем, что берется проекция состояния на новую систему координат, повернутую на угол φ вокруг оси z, причем для определения направления поворота всегда применяется правило правой руки; Ry(θ) означает, что оси координат повернуты на угол θ вокруг оси y. Зная эти два поворота, вы запросто сможете рассчитать любой поворот. Как обычно, матричный элемент пишется так, что состояние слева — это базисное состояние новой (повернутой) системы, а состояние справа — это базисное состояние старой (неповернутой) системы. Клетки таблицы можно истолковывать по-разному. К примеру, клетка е–iφ/2 в табл. 15.1 означает, что матричный элемент < — | R | —> = е–iφ/2. Но это означает также, что R | — > = е–iφ/2 | — > или что <— | R = <— |e–iφ. Это все одно и то же.