В.М.Юровицький, Москва
Вихід людини в космос змушує по-новому осмислити багато механічних уявлень.
Одним із центральних відкриттів став феномен невагомості. Такого феномена класична механіка не знала. Досить сказати, що термін «невагомість» з'явився в енциклопедіях і енциклопедичних словниках лише в середині шістдесятих років минулого століття. Хоча перші передбачення існування цього явища ми знаходимо у К.Е.Ціолковського[1].
Феномен невагомості відіграє найважливіше значень у космонавтиці. І відсутність цього феномена в класичній ньютонівській механіці змушує припустити її неадекватність новим потребами наукового і технічного розвитку, змушує заново розглянути основи механіки.
Але відомі й інші явища, які прямо суперечать ньютонівській механіці і для порятунку якої доводиться змінювати буквально основи світобудови, що формувалася століттями і навіть тисячоліттями. Такою, наприклад, є ситуація з рухом зір у галактиці. Згідно з ньютонівською теорією швидкість орбітальнгого руху зір навколо центру галактики повинна падати з віддаленням від центру (як у Сонячній системі), а реальність виявляється кардинально іншою – швидкість зір зростає з віддаленням від центру галактики. Абсолютна неможливість примирення цього результату з теорією викликала до життя уявлення, яке в принципі руйнує самі основи наукового підходу ─ уявлення про так звані «приховані маси». Адже якщо ми при кожному протиріччі між реальністю і нашими теоріями будемо використовувати концепцію «прихованих факторів», то наука просто зникає. Залишається якийсь псевдонауковий шаманізм.
Можна навести й інші прикладу розбіжності дослідних даних з ньютонівською механікою, які особливо наочно відобразилися у сфері практичної космонавтики і мали й мають нерідко несприятливий вплив на саму цю важливу зараз, і в майбутньому здатну стати найважливішою, сферу діяльності.
Таким чином, аналіз основ механіки з урахуванням новітнього досвіду цивілізаційного розвитку видається нагально необхідним.
1. Інерціальна система відліку і перший закон Ньютона
Як відомо, Перший закон Ньютона стверджує, що вільні тіла, тобто тіла, до яких не прикладено жодних сил, рухаються рівномірно і прямолінійно або перебувають у спокої в інерціальній системі відліку.
Для повноти необхідно було б дати визначення інерціальної системи відліку. На жаль, цього визначення Ньютон не дав. Протягом століть механіки намагалися дати визначення інерціальних систем відліку. Визначення, наведене Вікіпедією, можна вважати апофеозом цих досліджень «Інерціальна система відліку (ІСВ) — система відліку, в якій справедливий перший закон Ньютона»[2]. Іншими словами, все звелося до хибного кола: перший закон справедливий в ІСВ, ІСВ – система відліку, в якій справедливий перший закон Ньютона.
Ясно, що на такому логічному фундаменті будувати «велику механіку» неприпустимо.
2. Вагомість ─ нове механічна характеристика
Космонавтика висунула на перший план нове поняття механіки – поняття механічного стану, якого немає в сучасній механіці.
Ми постулюємо таке поняття і приймемо, що існують два головних типи механічних станів ─ вагомий і невагомий. І для кількісної характеристики механічних станів введемо нову фундаментальну механічну характеристику, яку назвемо «вагомість». З огляду на свою фундаментальність, вона не має в механіці визначення. Але ми можемо вказати на способи її практичного вимірювання. Ці прилади добре відомі і широко застосовуються, щоправда, нині вони називаються навряд чи правильно ─ «акселерометри» і «гравіметри». Правильно було б називати їх «вагомометрами». Вагомість вимірюється безпосередньо на самому тілі і не є кінематичною характеристикою. Зв'язок із нинішньою механікою ця характеристика отримує через ЗАКОН МЕХАНІЧНОГО СТАНУ. Цей закон має вигляд:
Вихід людини в космос змушує по-новому осмислити багато механічних уявлень.
Одним із центральних відкриттів став феномен невагомості. Такого феномена класична механіка не знала. Досить сказати, що термін «невагомість» з'явився в енциклопедіях і енциклопедичних словниках лише в середині шістдесятих років минулого століття. Хоча перші передбачення існування цього явища ми знаходимо у К.Е.Ціолковського[1].
Феномен невагомості відіграє найважливіше значень у космонавтиці. І відсутність цього феномена в класичній ньютонівській механіці змушує припустити її неадекватність новим потребами наукового і технічного розвитку, змушує заново розглянути основи механіки.
Але відомі й інші явища, які прямо суперечать ньютонівській механіці і для порятунку якої доводиться змінювати буквально основи світобудови, що формувалася століттями і навіть тисячоліттями. Такою, наприклад, є ситуація з рухом зір у галактиці. Згідно з ньютонівською теорією швидкість орбітальнгого руху зір навколо центру галактики повинна падати з віддаленням від центру (як у Сонячній системі), а реальність виявляється кардинально іншою – швидкість зір зростає з віддаленням від центру галактики. Абсолютна неможливість примирення цього результату з теорією викликала до життя уявлення, яке в принципі руйнує самі основи наукового підходу ─ уявлення про так звані «приховані маси». Адже якщо ми при кожному протиріччі між реальністю і нашими теоріями будемо використовувати концепцію «прихованих факторів», то наука просто зникає. Залишається якийсь псевдонауковий шаманізм.
Можна навести й інші прикладу розбіжності дослідних даних з ньютонівською механікою, які особливо наочно відобразилися у сфері практичної космонавтики і мали й мають нерідко несприятливий вплив на саму цю важливу зараз, і в майбутньому здатну стати найважливішою, сферу діяльності.
Таким чином, аналіз основ механіки з урахуванням новітнього досвіду цивілізаційного розвитку видається нагально необхідним.
1. Інерціальна система відліку і перший закон Ньютона
Як відомо, Перший закон Ньютона стверджує, що вільні тіла, тобто тіла, до яких не прикладено жодних сил, рухаються рівномірно і прямолінійно або перебувають у спокої в інерціальній системі відліку.
Для повноти необхідно було б дати визначення інерціальної системи відліку. На жаль, цього визначення Ньютон не дав. Протягом століть механіки намагалися дати визначення інерціальних систем відліку. Визначення, наведене Вікіпедією, можна вважати апофеозом цих досліджень «Інерціальна система відліку (ІСВ) — система відліку, в якій справедливий перший закон Ньютона»[2]. Іншими словами, все звелося до хибного кола: перший закон справедливий в ІСВ, ІСВ – система відліку, в якій справедливий перший закон Ньютона.
Ясно, що на такому логічному фундаменті будувати «велику механіку» неприпустимо.
2. Вагомість ─ нове механічна характеристика
Космонавтика висунула на перший план нове поняття механіки – поняття механічного стану, якого немає в сучасній механіці.
Ми постулюємо таке поняття і приймемо, що існують два головних типи механічних станів ─ вагомий і невагомий. І для кількісної характеристики механічних станів введемо нову фундаментальну механічну характеристику, яку назвемо «вагомість». З огляду на свою фундаментальність, вона не має в механіці визначення. Але ми можемо вказати на способи її практичного вимірювання. Ці прилади добре відомі і широко застосовуються, щоправда, нині вони називаються навряд чи правильно ─ «акселерометри» і «гравіметри». Правильно було б називати їх «вагомометрами». Вагомість вимірюється безпосередньо на самому тілі і не є кінематичною характеристикою. Зв'язок із нинішньою механікою ця характеристика отримує через ЗАКОН МЕХАНІЧНОГО СТАНУ. Цей закон має вигляд:
Зображення
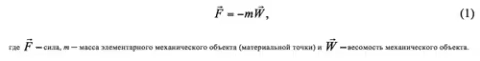
Звідси розмірність вагомості в СІ буде Ньютон на кілограм (Н/кг). Пропонується дати цій характеристиці назву «Галілео» (Гл). Тим більше, що сота частина цієї величини є основною одиницею в гравіметрії і носить назву «гал». Тоді нормальна земна вагомість буде 9.81 Гл. Вагомість космічного корабля під час запуску становить порядку 40 Гл, а в польоті порядку 1 мГл (мікрогравітація). У центрифузі розділення ізотопів вагомість досягає 1 МГл. Зауважимо, що напрямок вектора вагомості протилежний напрямку прикладеної сили.
Вагомість характеризує протидію, вплив тіла на джерело сили, тобто пов'язана саме з вагою.
Невагомість є фактично синонімом поняття «свободи». Вагоме тіло невільне, вагоме ─ вільне.
3. Системи відліку класичної механіки
У фізиці використовуються різні системи відліку. У класичній механіці використовуються системи відліку, засновані на образі твердого тіла. Система тіл відліку в цьому уявленні являє собою абсолютно тверде тіло, відлікові елементи якого скріплені абсолютно жорсткими зв'язками. Образом абсолютно жорсткого тіла можуть слугувати метали, алмаз тощо. Постулюється, що між будь-якими елементами твердого тіла відстані є незмінними.
Для повного опису системи відліку необхідно ще визначити поняття прямої. У сучасній практиці використовується два визначення прямої: пряма як образ натягнутої нитки, і пряма як образ лінії руху світла.
У першому наближенні ці два поняття прямої збігаються У земній практиці, наприклад, геодезії, використовують обидва уявлення. Однак, в астрономічних масштабах ці образи розходяться. І стоїть питання про вибір. Ми вважаємо, що бажаним варіантом є натягнута нитка як образ прямої. А питання про те, чи є лінія руху світла прямою чи кривою, має вже вирішуватися в конкретних умовах.
Для визначення просторового масштабу визначається відрізок прямої між двома обраними елементами твердого тіла як еталон довжини. Це дозволяє створити вже метрику простору і тривимірну систему координат.
Для вимірювання часу ми можемо використовувати різні періодичні процеси. Такі як коливання гравітаційного маятника, пружинний годинник, атомний тощо. Для визначення стійкості вимірювання можна запропонувати таку методику: створюються два ідентичних зразки годинників. Їх синхронізують. Один годинник залишають нерухомим у системі відліку, а другий годинник піддають різним механічним і кінематичним впливам. Якщо через деякий час ці годинники суміщаються, і вони залишаються синхронними, то ми можемо визнати ці годинники достатньо стійкими і стабільними, і вони можуть використовуватися як координатні годинники ─ годинники, пов'язані з елементами системи відліку.
Очевидно, що створена таким чином метрика універсальна і єдина для всього простору і не залежить ні від його наповнення, ні від процесів, що в ньому відбуваються. Наша думка, що метрика простору створюється, а не є законом природи. І досягнення сучасної цивілізації полягає у використанні єдиних еталонів і мір у всіх областях простору ─ єдність метрології. Ось чому уявлення про залежність метрології від наповнення простору нам видається абсолютно неприйнятним з погляду сучасної метрологічної науки і науково-технічного розвитку.
4. Інерціальні система відліку
Елементи системи відліку на базі твердого тіла для збереження своєї нерухомості, як правило, пов'язані одне з одним силовими зв'язками і тому перебувають у вагомому стані. Наприклад, в обертовій системі відліку маємо вагомі тіла відліку, вагомість яких
W = ω2ρ,
ρ ─ відстань до осі обертання. Елементи жорстких системи відліку в гравітаційному просторі також є вагомими. Наприклад, у жорсткій необертовій системі відліку з одиночним масовим тілом маємо спадну по радіусу вагомість, що дорівнює
Вагомість характеризує протидію, вплив тіла на джерело сили, тобто пов'язана саме з вагою.
Невагомість є фактично синонімом поняття «свободи». Вагоме тіло невільне, вагоме ─ вільне.
3. Системи відліку класичної механіки
У фізиці використовуються різні системи відліку. У класичній механіці використовуються системи відліку, засновані на образі твердого тіла. Система тіл відліку в цьому уявленні являє собою абсолютно тверде тіло, відлікові елементи якого скріплені абсолютно жорсткими зв'язками. Образом абсолютно жорсткого тіла можуть слугувати метали, алмаз тощо. Постулюється, що між будь-якими елементами твердого тіла відстані є незмінними.
Для повного опису системи відліку необхідно ще визначити поняття прямої. У сучасній практиці використовується два визначення прямої: пряма як образ натягнутої нитки, і пряма як образ лінії руху світла.
У першому наближенні ці два поняття прямої збігаються У земній практиці, наприклад, геодезії, використовують обидва уявлення. Однак, в астрономічних масштабах ці образи розходяться. І стоїть питання про вибір. Ми вважаємо, що бажаним варіантом є натягнута нитка як образ прямої. А питання про те, чи є лінія руху світла прямою чи кривою, має вже вирішуватися в конкретних умовах.
Для визначення просторового масштабу визначається відрізок прямої між двома обраними елементами твердого тіла як еталон довжини. Це дозволяє створити вже метрику простору і тривимірну систему координат.
Для вимірювання часу ми можемо використовувати різні періодичні процеси. Такі як коливання гравітаційного маятника, пружинний годинник, атомний тощо. Для визначення стійкості вимірювання можна запропонувати таку методику: створюються два ідентичних зразки годинників. Їх синхронізують. Один годинник залишають нерухомим у системі відліку, а другий годинник піддають різним механічним і кінематичним впливам. Якщо через деякий час ці годинники суміщаються, і вони залишаються синхронними, то ми можемо визнати ці годинники достатньо стійкими і стабільними, і вони можуть використовуватися як координатні годинники ─ годинники, пов'язані з елементами системи відліку.
Очевидно, що створена таким чином метрика універсальна і єдина для всього простору і не залежить ні від його наповнення, ні від процесів, що в ньому відбуваються. Наша думка, що метрика простору створюється, а не є законом природи. І досягнення сучасної цивілізації полягає у використанні єдиних еталонів і мір у всіх областях простору ─ єдність метрології. Ось чому уявлення про залежність метрології від наповнення простору нам видається абсолютно неприйнятним з погляду сучасної метрологічної науки і науково-технічного розвитку.
4. Інерціальні система відліку
Елементи системи відліку на базі твердого тіла для збереження своєї нерухомості, як правило, пов'язані одне з одним силовими зв'язками і тому перебувають у вагомому стані. Наприклад, в обертовій системі відліку маємо вагомі тіла відліку, вагомість яких
W = ω2ρ,
ρ ─ відстань до осі обертання. Елементи жорстких системи відліку в гравітаційному просторі також є вагомими. Наприклад, у жорсткій необертовій системі відліку з одиночним масовим тілом маємо спадну по радіусу вагомість, що дорівнює
Зображення
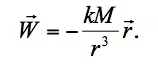
Але можуть існувати й системи відліку з невагомими тілами відліку. Такі системи відліку ми назвемо «м'якими» системами відліку.
І нарешті, можливі системи відліку, що є одночасно і жорсткими, і м'якими одночасно.
У цих системах відліку маємо нерухомі відносно одне одного елементи відліку, але вони невагомі, тобто не мають силового зв'язку одне з одним.
Такі системи відліку і є інерціальними системами відліку.
Оскільки самі тіла відліку є невагомими, тобто вільними, то будь-які вільні тіла, нерухомі в якийсь момент часу, будуть залишатися нерухомими завжди. Тобто справедливість першої частини Першого закону Ньютона в так визначеної інерціальної системи відліку про існування нерухомих вільних тіл ми показали.
Розглянь тепер рухоме вільне тіло в нашій системі відліку. Воно може рухатися рівномірно і прямолінійно чи іншим чином. У першому випадку ми будемо говорити, що це тіло рухається з нульовим прискоренням. У другому випадку маємо якийсь прискорений рух.
Але прискорення є вектор. І цей вектор відносно швидкості може бути спрямований у будь-якому напрямку. Але для руху вільного тіла немає підстав виділити якийсь конкретний напрямок цього вектора. Дійсно, жодних власних кінематичних характеристик такий рух, крім швидкості, не має. Немає і жодних характеристик у навколишнього простору, який в інерціальній системі відліку однорідний і ізотропний і позбавлений будь-яких власних характеристик. Звідси випливає висновок, що прискорення вільного тіла в цій системі відліку не може мати напрямку і, отже, повинно мати нульове значення. І само рухоме тіло буде рухатися рівномірно і прямолінійно в цій системі відліку. Таким чином, Перший закон Ньютона з розряду аксіом механіки з невизначеним статусом істинності (з огляду на невизначеність ІСВ) переходить у розряд доведених тверджень: вільне (невагоме) тіло рухається в інерціальній системі відліку рівномірно і прямолінійно або перебуває в спокої.
Таким чином, проблема Першого закону Ньютона вирішена повністю.
5. Рухи вагомих тіл в інерціальній системі відліку
Отже, нами дано опис руху вільних (невагомих) тіл в інерціальній системі відліку, фактично підтверджений Перший закон Ньютона.
Тепер виникає питання про рух вагомих тіл в інерціальній системі відліку. Очевидно, що такий рух вже повинен бути прискореним, в іншому випадку він був би неприскореним. Тіло (матеріальна точка) у вагомому стані характеризується вектором вагомості W→. Величина і напрямок цього вектора вимірюється безпосередньо на самому тілі за допомогою приладу, який ми назвали «вагомометром» (акселерометр за сучасною термінологією). Жодної іншої векторної характеристики матеріальна точка не має. І отже між вектором прискорення w→ і вектором вагомості W→ повинен існувати функціональний зв'язок.
Згідно з Другим законом Ньютона цей зв'язок має простий лінійний вигляд:
І нарешті, можливі системи відліку, що є одночасно і жорсткими, і м'якими одночасно.
У цих системах відліку маємо нерухомі відносно одне одного елементи відліку, але вони невагомі, тобто не мають силового зв'язку одне з одним.
Такі системи відліку і є інерціальними системами відліку.
Оскільки самі тіла відліку є невагомими, тобто вільними, то будь-які вільні тіла, нерухомі в якийсь момент часу, будуть залишатися нерухомими завжди. Тобто справедливість першої частини Першого закону Ньютона в так визначеної інерціальної системи відліку про існування нерухомих вільних тіл ми показали.
Розглянь тепер рухоме вільне тіло в нашій системі відліку. Воно може рухатися рівномірно і прямолінійно чи іншим чином. У першому випадку ми будемо говорити, що це тіло рухається з нульовим прискоренням. У другому випадку маємо якийсь прискорений рух.
Але прискорення є вектор. І цей вектор відносно швидкості може бути спрямований у будь-якому напрямку. Але для руху вільного тіла немає підстав виділити якийсь конкретний напрямок цього вектора. Дійсно, жодних власних кінематичних характеристик такий рух, крім швидкості, не має. Немає і жодних характеристик у навколишнього простору, який в інерціальній системі відліку однорідний і ізотропний і позбавлений будь-яких власних характеристик. Звідси випливає висновок, що прискорення вільного тіла в цій системі відліку не може мати напрямку і, отже, повинно мати нульове значення. І само рухоме тіло буде рухатися рівномірно і прямолінійно в цій системі відліку. Таким чином, Перший закон Ньютона з розряду аксіом механіки з невизначеним статусом істинності (з огляду на невизначеність ІСВ) переходить у розряд доведених тверджень: вільне (невагоме) тіло рухається в інерціальній системі відліку рівномірно і прямолінійно або перебуває в спокої.
Таким чином, проблема Першого закону Ньютона вирішена повністю.
5. Рухи вагомих тіл в інерціальній системі відліку
Отже, нами дано опис руху вільних (невагомих) тіл в інерціальній системі відліку, фактично підтверджений Перший закон Ньютона.
Тепер виникає питання про рух вагомих тіл в інерціальній системі відліку. Очевидно, що такий рух вже повинен бути прискореним, в іншому випадку він був би неприскореним. Тіло (матеріальна точка) у вагомому стані характеризується вектором вагомості W→. Величина і напрямок цього вектора вимірюється безпосередньо на самому тілі за допомогою приладу, який ми назвали «вагомометром» (акселерометр за сучасною термінологією). Жодної іншої векторної характеристики матеріальна точка не має. І отже між вектором прискорення w→ і вектором вагомості W→ повинен існувати функціональний зв'язок.
Згідно з Другим законом Ньютона цей зв'язок має простий лінійний вигляд:
Зображення

Тут k є метрологічний коефіцієнт, що визначається еталонами і системою використовуваних фізичних одиниць. В СІ цей коефіцієнт дорівнює 1.
Зазначимо, що це рівняння є гіпотезою, яка добре підтверджується в нерелятивістських рухах. Але це рівняння суперечить теорії відносності. Воно допускає світлову і навіть надсвітлову швидкість руху масових тіл. Тому воно потребує модернізації і приведення його у відповідність з принципами релятивізму.
Зазначимо, що нерелятивістський характер другого закону Ньютона був відмічений одразу ж. І було безліч спроб його «релятивізувати», але всі вони виявилися непереконливими і досі задовільного релятивістського формулювання другого закону Ньютона не знайдено.
Але використання як фундаментальної характеристики вагомості дозволяє запропонувати достатньо логічну гіпотезу. Для цього потрібно лише у праву сторону додати релятивістський коефіцієнт 1 - v2/c2 у деякому ступені. Ступінь можна вибрати з природних логічних умов: при постійній вагомості граничним рухом (при t→∞) є рух зі швидкістю світла. Виявляється, що цій умові відповідає лише ступінь 1. При інших коефіцієнтах з'являються граничні значення часу існування постійної вагомості, що суперечить досвіду ─ необмеженості існування вагомих тіл у гравітаційному полі. Таким чином, ми приймаємо релятивістський закон руху вагомих тіл в ІСВ:
Зазначимо, що це рівняння є гіпотезою, яка добре підтверджується в нерелятивістських рухах. Але це рівняння суперечить теорії відносності. Воно допускає світлову і навіть надсвітлову швидкість руху масових тіл. Тому воно потребує модернізації і приведення його у відповідність з принципами релятивізму.
Зазначимо, що нерелятивістський характер другого закону Ньютона був відмічений одразу ж. І було безліч спроб його «релятивізувати», але всі вони виявилися непереконливими і досі задовільного релятивістського формулювання другого закону Ньютона не знайдено.
Але використання як фундаментальної характеристики вагомості дозволяє запропонувати достатньо логічну гіпотезу. Для цього потрібно лише у праву сторону додати релятивістський коефіцієнт 1 - v2/c2 у деякому ступені. Ступінь можна вибрати з природних логічних умов: при постійній вагомості граничним рухом (при t→∞) є рух зі швидкістю світла. Виявляється, що цій умові відповідає лише ступінь 1. При інших коефіцієнтах з'являються граничні значення часу існування постійної вагомості, що суперечить досвіду ─ необмеженості існування вагомих тіл у гравітаційному полі. Таким чином, ми приймаємо релятивістський закон руху вагомих тіл в ІСВ:
Зображення
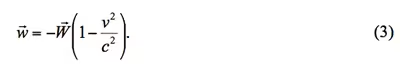
У дусі теорії відносності при постійній вагомості прискорення при наближенні до швидкості світла зменшується і сама швидкість тіла не може досягти швидкості світла.
Розглянемо для прикладу рух з постійною вагомістю від нерухомого початкового стану:
Розглянемо для прикладу рух з постійною вагомістю від нерухомого початкового стану:
Зображення
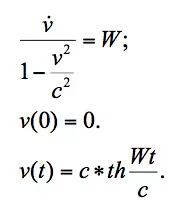
Видно, що при малих часах ми маємо класичний рівноприскорений рух:
ν = Wt
При великих часах зростання швидкості сповільнюється і прямує до швидкості світла.
Отже, ми отримали (у вигляді гіпотези) релятивістський закон руху вагомих тіл в інерціальній системі відліку. Чому ж його неможливо було отримати в ньютонівському формулюванні? Справа в тому, що в закон руху в явному вигляді входить сила. А сили можуть залежати від швидкості найрізноманітнішими способами, що навіть не мають стосунку до релятивізму. У пропонованому підході другий закон Ньютона розділений на дві частини, що мають різну область справедливості. Рівняння стану не має жодного зв'язку з рухом, воно справедливе завжди. А рівняння руху має обмежену область застосовності – лише в ІСВ. У неінерціальних системах відліку цей закон несправедливий. Цим самим ми отримуємо більш обґрунтовану механіку.
6. Закон силової взаємодії
Закон силової взаємодії є третій закон Ньютона:
ν = Wt
При великих часах зростання швидкості сповільнюється і прямує до швидкості світла.
Отже, ми отримали (у вигляді гіпотези) релятивістський закон руху вагомих тіл в інерціальній системі відліку. Чому ж його неможливо було отримати в ньютонівському формулюванні? Справа в тому, що в закон руху в явному вигляді входить сила. А сили можуть залежати від швидкості найрізноманітнішими способами, що навіть не мають стосунку до релятивізму. У пропонованому підході другий закон Ньютона розділений на дві частини, що мають різну область справедливості. Рівняння стану не має жодного зв'язку з рухом, воно справедливе завжди. А рівняння руху має обмежену область застосовності – лише в ІСВ. У неінерціальних системах відліку цей закон несправедливий. Цим самим ми отримуємо більш обґрунтовану механіку.
6. Закон силової взаємодії
Закон силової взаємодії є третій закон Ньютона:
Зображення
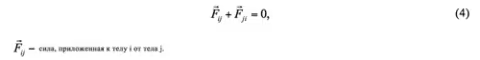
Однак сенс цього закону дещо інший. Без цього закону співвідношення (1) є просто визначенням сили. Статус закону йому надає співвідношення (4).
7. Маса
Поняттю маси в ньютонівській механіці приділено багато уваги. При цьому виникає два поняття маси – гравітаційної і інерційної.
Гравітаційна (тяжіюча) маса є в ньютонівському підході джерелом гравітаційних сил. Інерційна характеризує міру інертності тіл на підставі другого закону Ньютона.
У сформульованих вище основах механіки маса входить виключно у визначення сили. І для того, щоб це визначення мало сенс, ми повинні визначити поняття маси.
Інерційної маси у нас немає. Але гравітаційні маси мають місце бути. Вони входять не в гравітаційні сили, а у вагомісне гравітаційне поле. Інтенсивність вагомості на фіксованій відстані від гравітуючого тіла залежить від властивостей цього тіла. Цю властивість ми і визначимо як масу. При цьому ми визначимо масу як адитивну характеристику. Збільшення вагомості на фіксованій відстані вдвічі будемо відносити до збільшеної вдвічі маси гравітуючого тіла. Таким чином, ми остаточно приходимо до опису маси через характеристику вагомісного поля одиночного гравітуючого тіла:
7. Маса
Поняттю маси в ньютонівській механіці приділено багато уваги. При цьому виникає два поняття маси – гравітаційної і інерційної.
Гравітаційна (тяжіюча) маса є в ньютонівському підході джерелом гравітаційних сил. Інерційна характеризує міру інертності тіл на підставі другого закону Ньютона.
У сформульованих вище основах механіки маса входить виключно у визначення сили. І для того, щоб це визначення мало сенс, ми повинні визначити поняття маси.
Інерційної маси у нас немає. Але гравітаційні маси мають місце бути. Вони входять не в гравітаційні сили, а у вагомісне гравітаційне поле. Інтенсивність вагомості на фіксованій відстані від гравітуючого тіла залежить від властивостей цього тіла. Цю властивість ми і визначимо як масу. При цьому ми визначимо масу як адитивну характеристику. Збільшення вагомості на фіксованій відстані вдвічі будемо відносити до збільшеної вдвічі маси гравітуючого тіла. Таким чином, ми остаточно приходимо до опису маси через характеристику вагомісного поля одиночного гравітуючого тіла:
Зображення
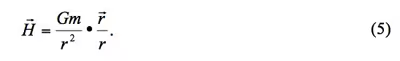
Тут G ─ деякий метрологічний коефіцієнт, що визначається використовуваними мірами і одиницями. В СІ при використанні одиниці маси кг G = 6,67384(80)·10−11 м³·с−2·кг−1, або Н·м²·кг−2 . Третій закон Ньютона дозволяє перевірити узгодженість використовуваних мір і одиниць
Питання про еквівалентність маси гравітаційної і інерційної не виникає, оскільки немає жодної інерційної маси.
7. Ньютонівська теорія гравітації
Ньютонівська теорія гравітації заснована на понятті гравітаційних сил і базується на другому законі Ньютона. Можна сперечатися, чи існують гравітаційні сили. Але те, що використання другого закону Ньютона для розрахунку рухів тіл у гравітаційному полі неправомірне ─ це очевидно.
Жорстка система відліку в гравітаційному полі не є інерціальною і її використання неприпустиме. Вище ми вже описали поле вагомості в неінерціальній системі відліку в просторі навколо гравітуючого тіла (в системі відліку цього тіла).
Але чи означає це, що всі результати ньютонівської теорії гравітації невірні? Ні, це не означає. Бо, згідно з правилами логіки, з вірного твердження випливають вірні наслідки, а з невірного можуть випливати як вірні, так і невірні. Наприклад, людина є птахом. Невірно. Але людина як птах має дві ноги ─ вірний наслідок. Отже, в існуючій гравітаційній теорії можуть бути як вірні, так і невірні положення. Для відсіювання останніх необхідне створення іншої, неньютонівської гравітаційної теорії. Ретельний аналіз показує, що вірні кінематичні, але не динамічні, результати ньютонівська теорія навіть тільки в системі двох тіл. Наприклад, рух планет навколо Сонця, космічних кораблів навколо масивних небесних тіл тощо. Але в задачах трьох і більше тіл (наприклад, Місяць, галактики) ця теорія призводить до невірних результатів.
Цей дуалізм легко пояснюється на базі принципу кінематичної взаємності. Розглянемо два тіла, що рухаються відносно одне одного довільним чином, взаємодіючи одне з одним чи ні. Легко показати, що можна пов'язати з кожним із тіл власні, взаємні системи відліку, в яких рухи партнерів будуть однаковими. Рух тіла 1 в системі відліку тіла 2 буде однаковим з рухом тіла 2 в системі відліку тіла 1. При цьому стани цих тіл не відіграють ролі.
Але вже в системі трьох і більше тіл взаємні системи відліку неможливі. Неможливо створити системи відліку, пов'язані з кожним тілом, в яких обидва інших партнери мали б однаковий рух у всіх системах відліку. Неможливо створити системи відліку Si, пов'язані з тілом i такі, щоб усі рухи sij (рухи тіла j в системі відліку тіла i) дорівнювали руху sji для будь-яких i і j. У таких системах відліку вже важливо знати стани кожного з тіл і властивості пов'язаних з ними систем відліку.
Саме тому станом тіл (який в ньютонівській теорії визначається невірно) в кінематичній задачі двох тіл можна знехтувати. А вже в задачах трьох і більше тіл це неприпустимо і веде до невірних результатів. Найпростіший приклад – задача Місяця.
8. Висновок
Настання космічної цивілізації вимагає ревізії класичної механіки. При цьому найнадійніші, здавалося б, уявлення, що мають багатовікову історію, виявляються невірними і потребують перегляду. Нова механіка вимагає і нових понять. І таким новим поняттям, що радикально змінює саму мову механіки, є поняття механічного стану з характеристикою вагомість.
На базі нової аксіоматики механіки можлива вже й побудова самої нової механіки, яка буде більш адекватно описувати механічні явища і процеси і перш за все в області мегасвіту, тобто у сфері космічної діяльності, і далі в області зоряних, галактичних і космологічних масштабів.
Бібліографія:
1. К.Е.Ціолковський. «Вільний простір (систематичний виклад наукових ідей)», 1883, опублікована в 1954 р.
Юровицький Володимир Михайлович, Московський технологічний інститут, orhidectom@yur.ru +7-926-314-9817
Питання про еквівалентність маси гравітаційної і інерційної не виникає, оскільки немає жодної інерційної маси.
7. Ньютонівська теорія гравітації
Ньютонівська теорія гравітації заснована на понятті гравітаційних сил і базується на другому законі Ньютона. Можна сперечатися, чи існують гравітаційні сили. Але те, що використання другого закону Ньютона для розрахунку рухів тіл у гравітаційному полі неправомірне ─ це очевидно.
Жорстка система відліку в гравітаційному полі не є інерціальною і її використання неприпустиме. Вище ми вже описали поле вагомості в неінерціальній системі відліку в просторі навколо гравітуючого тіла (в системі відліку цього тіла).
Але чи означає це, що всі результати ньютонівської теорії гравітації невірні? Ні, це не означає. Бо, згідно з правилами логіки, з вірного твердження випливають вірні наслідки, а з невірного можуть випливати як вірні, так і невірні. Наприклад, людина є птахом. Невірно. Але людина як птах має дві ноги ─ вірний наслідок. Отже, в існуючій гравітаційній теорії можуть бути як вірні, так і невірні положення. Для відсіювання останніх необхідне створення іншої, неньютонівської гравітаційної теорії. Ретельний аналіз показує, що вірні кінематичні, але не динамічні, результати ньютонівська теорія навіть тільки в системі двох тіл. Наприклад, рух планет навколо Сонця, космічних кораблів навколо масивних небесних тіл тощо. Але в задачах трьох і більше тіл (наприклад, Місяць, галактики) ця теорія призводить до невірних результатів.
Цей дуалізм легко пояснюється на базі принципу кінематичної взаємності. Розглянемо два тіла, що рухаються відносно одне одного довільним чином, взаємодіючи одне з одним чи ні. Легко показати, що можна пов'язати з кожним із тіл власні, взаємні системи відліку, в яких рухи партнерів будуть однаковими. Рух тіла 1 в системі відліку тіла 2 буде однаковим з рухом тіла 2 в системі відліку тіла 1. При цьому стани цих тіл не відіграють ролі.
Але вже в системі трьох і більше тіл взаємні системи відліку неможливі. Неможливо створити системи відліку, пов'язані з кожним тілом, в яких обидва інших партнери мали б однаковий рух у всіх системах відліку. Неможливо створити системи відліку Si, пов'язані з тілом i такі, щоб усі рухи sij (рухи тіла j в системі відліку тіла i) дорівнювали руху sji для будь-яких i і j. У таких системах відліку вже важливо знати стани кожного з тіл і властивості пов'язаних з ними систем відліку.
Саме тому станом тіл (який в ньютонівській теорії визначається невірно) в кінематичній задачі двох тіл можна знехтувати. А вже в задачах трьох і більше тіл це неприпустимо і веде до невірних результатів. Найпростіший приклад – задача Місяця.
8. Висновок
Настання космічної цивілізації вимагає ревізії класичної механіки. При цьому найнадійніші, здавалося б, уявлення, що мають багатовікову історію, виявляються невірними і потребують перегляду. Нова механіка вимагає і нових понять. І таким новим поняттям, що радикально змінює саму мову механіки, є поняття механічного стану з характеристикою вагомість.
На базі нової аксіоматики механіки можлива вже й побудова самої нової механіки, яка буде більш адекватно описувати механічні явища і процеси і перш за все в області мегасвіту, тобто у сфері космічної діяльності, і далі в області зоряних, галактичних і космологічних масштабів.
Бібліографія:
1. К.Е.Ціолковський. «Вільний простір (систематичний виклад наукових ідей)», 1883, опублікована в 1954 р.
Юровицький Володимир Михайлович, Московський технологічний інститут, orhidectom@yur.ru +7-926-314-9817