Зображення
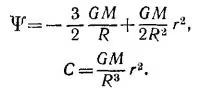
Зображення
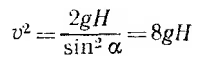
Зображення
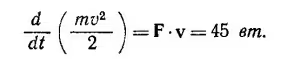
Зображення
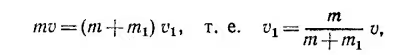
Зображення
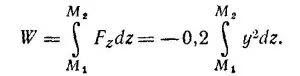
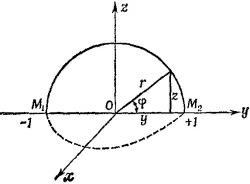
Як видно з рисунка, z = sin φ, y = cos φ, точці М1 відповідає значення кута φ = π, а точці М2—-значення φ = 0, тому
Зображення
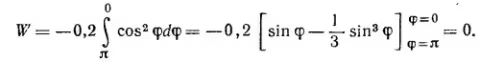
Однак це ще не означає, що сила F консервативна. Можна знайти такі траєкторії частинки, для яких робота сили F не дорівнює нулю. Наприклад, якщо частинка переміщується з точки М1 в точку М2 по колу одиничного радіуса, що лежить у площині x— y, робота сили F дорівнює
Зображення
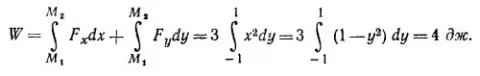
Таким чином, робота при переміщенні частинки з точки (0, —1, 0) в точку (0, 1, 0) залежить від шляху переміщення, тому поле сили F неконсервативне.
14.4. 1. а) Кінетична енергія частинки в кінці шляху дорівнює роботі, що виконується силою F. Отже,
14.4. 1. а) Кінетична енергія частинки в кінці шляху дорівнює роботі, що виконується силою F. Отже,
Зображення
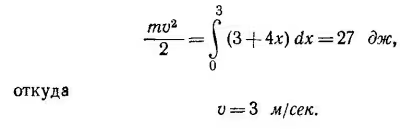
б) З рівняння руху ma = Fx знаходимо
Зображення
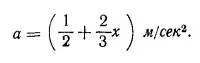
Тому прискорення частинки в кінці шляху а = 2,5 м/с2.
в) Потужність дорівнює зміні кінетичної енергії за одиницю часу, тобто
в) Потужність дорівнює зміні кінетичної енергії за одиницю часу, тобто
Зображення
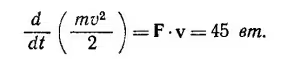
Зображення
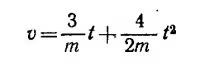
2. У цьому випадку зручніше безпосередньо проінтегрувати рівняння руху ma =3+4t, звідки
(тут враховано, що v= 0 при t = 0). Отже, при t = 3с
(тут враховано, що v= 0 при t = 0). Отже, при t = 3с
Зображення
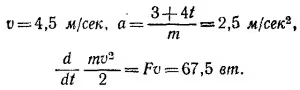
14.5. Як було показано в «Лекціях» (вип. 1), поле і потенціал поза сферичною оболонкою дорівнюють полю й потенціалу точкового заряду, поміщеного в центр сфери і рівного за величиною повному заряду оболонки. (Всередині оболонки поле дорівнює нулю, тобто потенціал не змінюється від точки до точки.) Отже,
Зображення
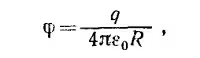
де R — радіус оболонки; q—її повний заряд. Знаходимо далі
Зображення
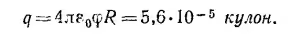
14.6. Нехай А і B—радіуси відповідно зовнішньої та внутрішньої сфер. Користуючись результатом попередньої задачі та принципом суперпозиції, обчислимо потенціал на поверхні зовнішньої сфери. Заряди, розташовані на внутрішній сфері, створюють на зовнішній сфері потенціал q/4πε0 A(q—заряд внутрішньої сфери), а заряди, розташовані на самій зовнішній сфері,— потенціал —q/4πε0A(нагадаємо, що заряди сфер рівні за величиною і протилежні за знаком). Таким чином, потенціал зовнішньої сфери дорівнює нулю.
Візьмімося тепер до внутрішньої сфери. Потенціал, створюваний на ній її власними зарядами, дорівнює q/4πε0B, а зарядами зовнішньої сфери —q/4πε0A. Отже, різниця потенціалів між сферами дорівнює потенціалу внутрішньої сфери, так що
Візьмімося тепер до внутрішньої сфери. Потенціал, створюваний на ній її власними зарядами, дорівнює q/4πε0B, а зарядами зовнішньої сфери —q/4πε0A. Отже, різниця потенціалів між сферами дорівнює потенціалу внутрішньої сфери, так що
Зображення
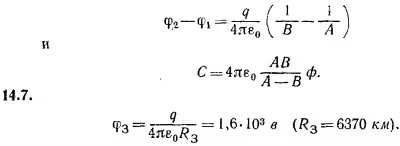
14.8. Потужність N пов'язана із силою F і швидкістю v співвідношенням N = Fv, так що F = N/v.
З рівняння руху ma = F (m—маса автомобіля) маємо
З рівняння руху ma = F (m—маса автомобіля) маємо
Зображення
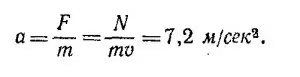
14.9. Маса всього кабелю m=ML. У початковий момент часу центр ваги кабелю містився на відстані L/4 від осі блока, в кінцевий—на відстані L/2.
Таким чином, зміна потенціальної енергії кабелю ΔU дорівнює
Таким чином, зміна потенціальної енергії кабелю ΔU дорівнює
Зображення
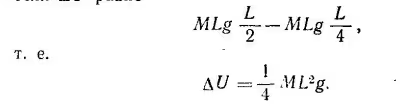
Зміна кінетичної енергії ΔE кабелю з урахуванням того, що спочатку він перебував у спокої, дорівнює
Зображення
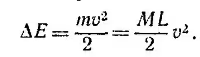
(Звичайно, всі точки кабелю рухаються з однаковою швидкістю v.)
Із закону збереження енергії маємо ΔU = ΔЕ, звідки
Із закону збереження енергії маємо ΔU = ΔЕ, звідки
Зображення
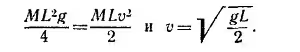
14.10. Нехай вода виривається з наконечника зі швидкістю v. Знаючи висоту підйому води і кут нахилу наконечника до горизонту, можна знайти початкову швидкість струменя.
Справді, Hмакс = (v2/2g) sin2 α, звідки
(тут враховано, що α = 30°).
За одиницю часу зі шланга викидається маса води m = ρSv, де S —площа поперечного перерізу наконечника, а ρ — густина води. Корисна робота мотора за одиницю часу витрачається на піднімання цієї маси води на висоту h і на викидання її зі шланга зі швидкістю v. Вона дорівнює
Справді, Hмакс = (v2/2g) sin2 α, звідки
(тут враховано, що α = 30°).
За одиницю часу зі шланга викидається маса води m = ρSv, де S —площа поперечного перерізу наконечника, а ρ — густина води. Корисна робота мотора за одиницю часу витрачається на піднімання цієї маси води на висоту h і на викидання її зі шланга зі швидкістю v. Вона дорівнює
Зображення
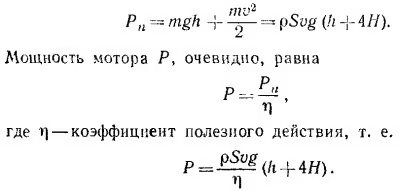
Підставляючи у формулу для P чисельні значення величин, що входять до неї, отримуємо Р = 25 квт.
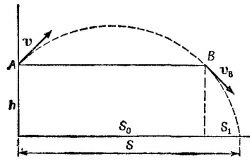 14.11. Робота W, що витрачається атлетом на кожен кидок, дорівнює mv2/2, де m—маса спортивного снаряда, а v—його початкова швидкість. Таким чином, для обчислення W необхідно знайти v.
Позначимо через S дальність польоту снаряда. Як видно з рисунка, S = S0+S1, де S0—дальність польоту снаряда, якби він був кинутий зі швидкістю v з поверхні Землі, а S1—горизонтальна дальність польоту з точки B до зіткнення снаряда із Землею. Маємо
14.11. Робота W, що витрачається атлетом на кожен кидок, дорівнює mv2/2, де m—маса спортивного снаряда, а v—його початкова швидкість. Таким чином, для обчислення W необхідно знайти v.Позначимо через S дальність польоту снаряда. Як видно з рисунка, S = S0+S1, де S0—дальність польоту снаряда, якби він був кинутий зі швидкістю v з поверхні Землі, а S1—горизонтальна дальність польоту з точки B до зіткнення снаряда із Землею. Маємо
Зображення
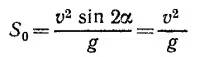
(тут враховано, що α = 45°), а S1 обчислимо, розглядаючи окремо рух снаряда з точки B. Із закону збереження енергії випливає, що vB = v (опором повітря знехтуємо) і що vB напрямлена під кутом 45° до горизонту. Тому S1 = (v/√2 ) t, де t — час падіння снаряда з точки B на Землю, який визначається з рівняння
Зображення
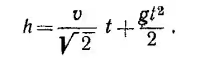
Додатний розв'язок цього квадратного (відносно t) рівняння є
Зображення
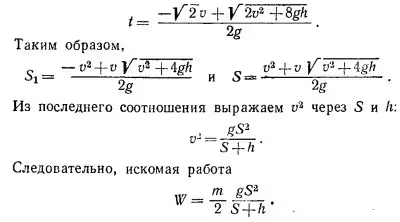
Підставляючи в цей вираз маси ядра, диска і списа та дальності їх польоту, випишемо роботу, витрачену спортсменами при рекордних кидках цих снарядів:
Зображення
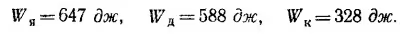
14.12. При рівномірному русі автомобіля по горизонтальній ділянці дороги вся потужність двигуна Р1 іде на подолання сил тертя, тому P1 = Fтрv, звідки Fтр — P1/v.
При русі під кутом θ до горизонту потужність двигуна витрачається як на подолання сил тяжіння, так і на подолання сил тертя. Отже, розвинута мотором сила тяги F дорівнює
При русі під кутом θ до горизонту потужність двигуна витрачається як на подолання сил тяжіння, так і на подолання сил тертя. Отже, розвинута мотором сила тяги F дорівнює
Зображення
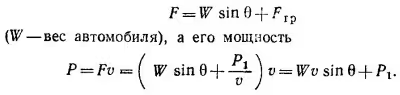
При максимальному куті ухилу мотор розвиває максимально можливу потужність (Рмакс = 85 к. с). Таким чином,
Зображення
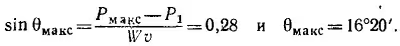
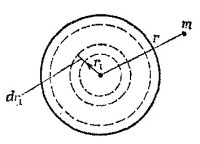 14.13. Розіб'ємо все сферичне тіло на велике число тонких шарів і простежимо дію цих шарів на частинку маси m, що перебуває на відстані r від центру тіла. У § 4 розд. 13 «Лекцій» (вип. 1, стор. 239) було показано, що якщо маса m перебуває поза кульовим шаром, то потенціальна енергія маси m така, ніби вся маса шару зібралася в його центрі. Якщо r > R, то маса m є зовнішньою щодо всіх шарів сферичного тіла, отже, її потенціальна енергія W така, ніби вся маса тіла зібралася в його центрі, тобто
Зображення
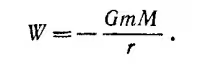
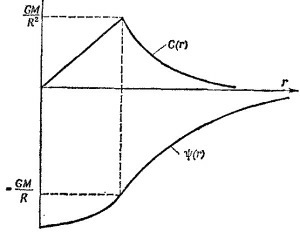 Потенціал Ψ гравітаційного поля маси M пов'язаний з енергією W частинки m у цьому полі співвідношенням W =mΨ, а з напруженістю С цього поля співвідношенням ∫Cds = —Ψ [див. «Лекції», вип. 1, стор. 254, формула (14.7)].
Тому в розглядуваному випадку Ψ = —GM/r, а напруженість C = GM/r2 і напрямлена до центру сфери.
Якщо r < R, маса m виявиться зовнішньою щодо всіх шарів, радіуси яких менші за r, і внутрішньою щодо всіх решти шарів.
Тому потенціальна енергія маси m складається з двох доданків W1 і W2; W1—потенціальна енергія щодо зовнішніх шарів і дорівнює
Зображення
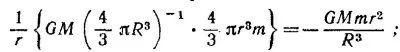
W2 — потенціальна енергія маси ь щодо тих шарів, усередині яких вона перебуває.
Розглянемо окремо один кульовий шар радіусом r1 і товщиною dr1. Потенціальна енергія тіла m щодо цього шару dW′ стала і дорівнює
Розглянемо окремо один кульовий шар радіусом r1 і товщиною dr1. Потенціальна енергія тіла m щодо цього шару dW′ стала і дорівнює
Зображення
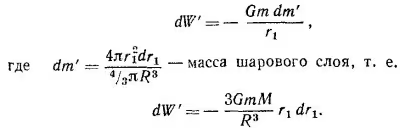
Повну енергію маси m щодо всіх зовнішніх шарів знайдемо, проінтегрувавши dW′ по всіх шарах
Зображення
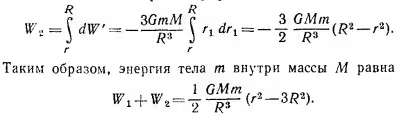
Звідси легко отримати потенціал і напруженість гравітаційного поля всередині тіла:
Зображення
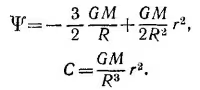
14.14. Швидкість вантажу m безпосередньо перед його падінням на шальку терезів, визначена із закону збереження енергії, дорівнює v=√2gh. Швидкість v1 шальки з вантажем після удару знайдемо із закону збереження кількості руху
де m1—маса шальки.
У найнижчій точці (що перебуває на h1 нижче від первісного положення шальки) повна кінетична й потенціальна енергія шальки і вантажу перейде в потенціальну енергію розтягнутої пружини:
де m1—маса шальки.
У найнижчій точці (що перебуває на h1 нижче від первісного положення шальки) повна кінетична й потенціальна енергія шальки і вантажу перейде в потенціальну енергію розтягнутої пружини:
Зображення
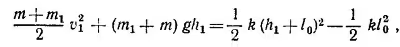
де k —пружність пружини, а l0 — її видовження перед падінням вантажу на шальку, I0 = m1g/k= 1,6 см.
Після нескладних перетворень отримане рівняння набирає вигляду
Після нескладних перетворень отримане рівняння набирає вигляду
Зображення
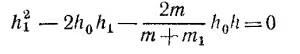
(тут введено позначення h0 = mg/k = 3,2 см). Розв'язуючи це рівняння, знаходимо
Зображення
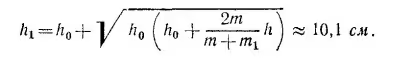
Таким чином, вантаж m опуститься вниз на відстань h+h1 = 19,1 см.
14.15. Нехай до пружини прикладено силу F0. Величина розтягу пружини х0 визначається з умови kx0 = F0.
Розтягнімо тепер пружину на величину x відносно нового положення рівноваги. Сила, прикладена до пружини, дорівнює тепер k (x+x0)= kx0+kx = F0+kx. Видно, що додаткова сила, яка розтягує пружину на відстань x з нового положення рівноваги, така сама, як якби пружина розтягувалася на x з ненапруженого стану. Звідси випливає, що жорсткість пружини залишилася незмінною.
14.16. Якщо візок проходить верхню точку петлі «на межі», майже не торкаючись колійного полотна, сила тиску на нього з боку полотна, природно, дорівнює нулю. Таким чином, у цій точці на візок діє тільки сила тяжіння mg. Прискорення візка у найвищій точці дорівнює v2/R=g, тому його швидкість у цій точці дорівнює √gR . Якщо візок почав рух з висоти H над петлею без початкової швидкості, то із закону збереження енергії випливає
14.15. Нехай до пружини прикладено силу F0. Величина розтягу пружини х0 визначається з умови kx0 = F0.
Розтягнімо тепер пружину на величину x відносно нового положення рівноваги. Сила, прикладена до пружини, дорівнює тепер k (x+x0)= kx0+kx = F0+kx. Видно, що додаткова сила, яка розтягує пружину на відстань x з нового положення рівноваги, така сама, як якби пружина розтягувалася на x з ненапруженого стану. Звідси випливає, що жорсткість пружини залишилася незмінною.
14.16. Якщо візок проходить верхню точку петлі «на межі», майже не торкаючись колійного полотна, сила тиску на нього з боку полотна, природно, дорівнює нулю. Таким чином, у цій точці на візок діє тільки сила тяжіння mg. Прискорення візка у найвищій точці дорівнює v2/R=g, тому його швидкість у цій точці дорівнює √gR . Якщо візок почав рух з висоти H над петлею без початкової швидкості, то із закону збереження енергії випливає
Зображення
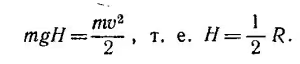
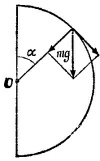 14.17. Нехай тіло відривається в точці сфери, радіус-вектор якої утворює кут α з вертикаллю. У цій точці сила нормального тиску тіла на сферу дорівнює нулю. Тому проекція прискорення сили тяжіння на радіус (g cosα) дорівнює доцентровому прискоренню. Таким чином,
Зображення
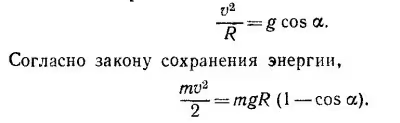
Розв'язуючи разом ці два рівняння, отримаємо cos α=2/3.
Таким чином, тіло відірветься в точці, що відстоїть від вершини сфери по вертикалі на відстані 1/3 R. По дузі сфери тіло пройде при цьому шлях S = αR =0,85R.
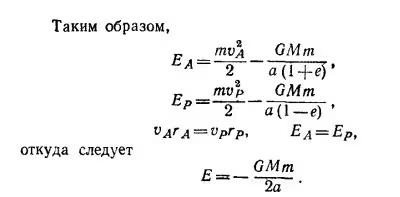
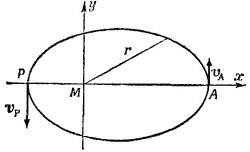 14.18. Помістимо початок системи координат у фокус еліпса (там же перебуває маса M), а вісь x напрямимо вздовж його великої осі. Повна енергія тіла маси m, що є сумою його кінетичної й потенціальної енергій E = mv2/2—GMm/r, зберігається, і E є просто константа, що не залежить ні від часу, ні від r. Тому зручно обчислити її для таких положень тіла m, у яких його радіус-вектор і швидкість особливо просто виражаються через параметри еліпса.
Такими положеннями є апогей і перигей, позначені точками A і P на рисунку. Для них rA = а(1+е), rP = а(1—е). Швидкості vA і vP перпендикулярні до осі x (оскільки вони напрямлені по дотичній до еліпса). Крім того, як було показано в задачі 7.7, відповідно до другого закону Кеплера ці швидкості пов'язані між собою співвідношенням
Таким чином, тіло відірветься в точці, що відстоїть від вершини сфери по вертикалі на відстані 1/3 R. По дузі сфери тіло пройде при цьому шлях S = αR =0,85R.
14.18. Помістимо початок системи координат у фокус еліпса (там же перебуває маса M), а вісь x напрямимо вздовж його великої осі. Повна енергія тіла маси m, що є сумою його кінетичної й потенціальної енергій E = mv2/2—GMm/r, зберігається, і E є просто константа, що не залежить ні від часу, ні від r. Тому зручно обчислити її для таких положень тіла m, у яких його радіус-вектор і швидкість особливо просто виражаються через параметри еліпса.Такими положеннями є апогей і перигей, позначені точками A і P на рисунку. Для них rA = а(1+е), rP = а(1—е). Швидкості vA і vP перпендикулярні до осі x (оскільки вони напрямлені по дотичній до еліпса). Крім того, як було показано в задачі 7.7, відповідно до другого закону Кеплера ці швидкості пов'язані між собою співвідношенням
Зображення
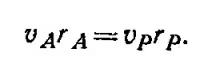
Зображення
14.19. а) Еліпс можна отримати з кола радіусом b, якщо збільшити масштаб уздовж однієї з осей координат в а/b раз. При збільшенні масштабу вздовж однієї з осей площі фігур збільшуються в стільки ж разів, тому площа еліпса дорівнює
Зображення
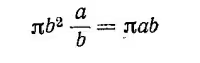
(а—довжина великої піввосі).
б) Обчислимо швидкість планети в апогеї (див. розв'язання задачі 14.18):
б) Обчислимо швидкість планети в апогеї (див. розв'язання задачі 14.18):
Зображення
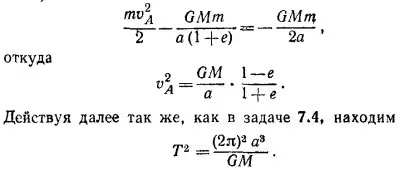
в) Використовуючи результат задачі 14.18, виразимо довжину великої піввосі орбіти через повну енергію та масу планети:
Зображення
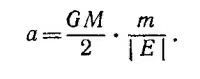
Підставляючи її у формулу для періоду, отримуємо
Зображення
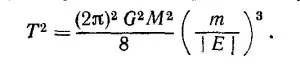
Звідси й випливає твердження, що орбіти всіх тіл, у яких на одиницю маси припадає однакова енергія, відповідають однаковим періодам обертання (період залежить тільки від відношення m до | E |).
14.20. Зменшення кінетичної енергії корабля в міру його віддалення від Землі відбувається за рахунок збільшення його потенціальної енергії, тобто
14.20. Зменшення кінетичної енергії корабля в міру його віддалення від Землі відбувається за рахунок збільшення його потенціальної енергії, тобто
Зображення
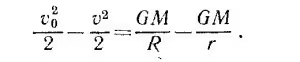
Тут v0 і v—швидкості корабля відповідно біля Землі (R = 6500 км) і на відстані r≈ 106 км.
Якби корабель залишив Землю з першою космічною швидкістю v1, то на дуже великих відстанях від Землі він рухався б з дуже малою швидкістю, тобто
Якби корабель залишив Землю з першою космічною швидкістю v1, то на дуже великих відстанях від Землі він рухався б з дуже малою швидкістю, тобто
Зображення
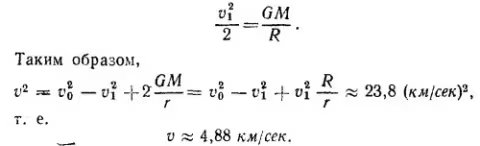
14.21. Позначимо через v швидкість космічного корабля відносно Сонця в момент припинення роботи двигунів, а через v′—його швидкість «на виході». Потенціальна енергія корабля зумовлена тяжінням Землі і Сонця. Коли корабель перебуває біля Землі, його потенціальна енергія дорівнює
Зображення
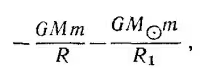
де m, M і M0—маси відповідно корабля, Землі та Сонця; R — радіус Землі; R1 — радіус земної орбіти, яку для простоти вважатимемо круговою. Із закону збереження енергії випливає
Зображення
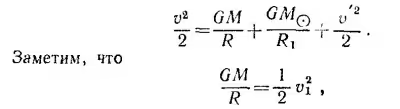
де v1 —друга космічна швидкість (див. попередню задачу), а з умови стаціонарності земної орбіти випливає
Зображення
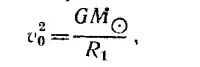
де v0—орбітальна швидкість Землі.
Таким чином, v2=v12+2v02+v′2, звідки v = 47 км/с. Швидкість корабля відносно Землі буде мінімальною, коли його запущено в напрямку орбітального руху Землі. Тоді
vмін = v — v0 = 17 км/с.
14.22. Швидкість корабля відносно Землі максимальна, якщо корабель запущено по дотичній до орбіти Землі в напрямку, протилежному руху Землі. У цьому випадку
vмакс = v + v0 = 77 км/с.
14.23. Період обертання планети навколо Сонця залежить тільки від величини великої піввосі еліпса орбіти. З того, що періоди обертання Землі та космічного корабля збігаються, випливає рівність великих піввісей орбіт Землі та
корабля.
Величиною великої піввосі повністю визначається й інша характеристика планети—повна енергія на одиницю маси (див. задачу 14.18). Тому, коли Земля і космічний корабель перебувають на однаковій відстані від Сонця (і, отже, мають відносно Сонця однакову потенціальну енергію на одиницю маси), їхні швидкості відносно Сонця однакові за величиною.
Зауважимо, що ми не врахували в цих міркуваннях тяжіння корабля Землею. Вважатимемо для початку, що корабель стартує не із Землі, а з якоїсь периферійної точки «навколоземного простору», де потенціал тяжіння Сонця починає перевищувати потенціал тяжіння Землі. Оцінімо, наскільки така точка віддалена від Землі. Потенціал Сонця (–GM0/R1) і потенціал Землі (–GM/R) зрівнюються, якщо R = R1M/M0. Оскільки M/M0≈2,5- 10–5, якщо віддалитися від Землі, скажімо, на десятитисячну частку радіуса земної орбіти, потенціал Сонця перевищуватиме потенціал Землі (а «з погляду Сонця» Земля і корабель, як і раніше, перебуватимуть в одному й тому самому місці!).
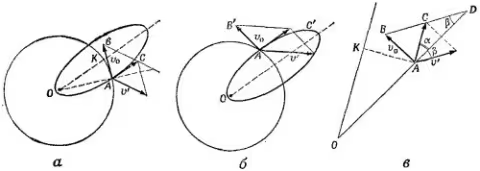
Існують чотири варіанти запуску. Два з них зображено на рисунку (а і б). Розрахуємо варіант а (як більш економний). Оскільки корабель у перигеї підходить дуже близько до Сонця, його швидкість при перетині земної орбіти (яку тут і далі вважаємо круговою) практично паралельна лінії, що проходить через фокуси орбіти корабля. Знайдімо кут а. З прямокутного трикутника OAK (на рисунку в) cosα = (a—rp)/а = 0,99 (а —велика піввісь орбіти корабля, що дорівнює радіусові орбіти Землі). З трикутника ABC знаходимо BC = v′—швидкість запуску корабля з периферії навколоземного простору. Ураховуючи, що AB = AC=v0 (v0—орбітальна швидкість Землі), маємо
Таким чином, v2=v12+2v02+v′2, звідки v = 47 км/с. Швидкість корабля відносно Землі буде мінімальною, коли його запущено в напрямку орбітального руху Землі. Тоді
vмін = v — v0 = 17 км/с.
14.22. Швидкість корабля відносно Землі максимальна, якщо корабель запущено по дотичній до орбіти Землі в напрямку, протилежному руху Землі. У цьому випадку
vмакс = v + v0 = 77 км/с.
14.23. Період обертання планети навколо Сонця залежить тільки від величини великої піввосі еліпса орбіти. З того, що періоди обертання Землі та космічного корабля збігаються, випливає рівність великих піввісей орбіт Землі та
корабля.
Величиною великої піввосі повністю визначається й інша характеристика планети—повна енергія на одиницю маси (див. задачу 14.18). Тому, коли Земля і космічний корабель перебувають на однаковій відстані від Сонця (і, отже, мають відносно Сонця однакову потенціальну енергію на одиницю маси), їхні швидкості відносно Сонця однакові за величиною.
Зауважимо, що ми не врахували в цих міркуваннях тяжіння корабля Землею. Вважатимемо для початку, що корабель стартує не із Землі, а з якоїсь периферійної точки «навколоземного простору», де потенціал тяжіння Сонця починає перевищувати потенціал тяжіння Землі. Оцінімо, наскільки така точка віддалена від Землі. Потенціал Сонця (–GM0/R1) і потенціал Землі (–GM/R) зрівнюються, якщо R = R1M/M0. Оскільки M/M0≈2,5- 10–5, якщо віддалитися від Землі, скажімо, на десятитисячну частку радіуса земної орбіти, потенціал Сонця перевищуватиме потенціал Землі (а «з погляду Сонця» Земля і корабель, як і раніше, перебуватимуть в одному й тому самому місці!).
Існують чотири варіанти запуску. Два з них зображено на рисунку (а і б). Розрахуємо варіант а (як більш економний). Оскільки корабель у перигеї підходить дуже близько до Сонця, його швидкість при перетині земної орбіти (яку тут і далі вважаємо круговою) практично паралельна лінії, що проходить через фокуси орбіти корабля. Знайдімо кут а. З прямокутного трикутника OAK (на рисунку в) cosα = (a—rp)/а = 0,99 (а —велика піввісь орбіти корабля, що дорівнює радіусові орбіти Землі). З трикутника ABC знаходимо BC = v′—швидкість запуску корабля з периферії навколоземного простору. Ураховуючи, що AB = AC=v0 (v0—орбітальна швидкість Землі), маємо
Зображення
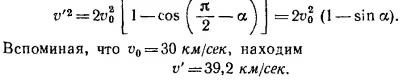
Кут β, під яким запущено корабель відносно лінії Земля—Сонце, знайдемо з трикутника ABD (зауважуючи, що < AВС = β +α):
Зображення
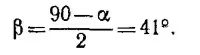
Врахуймо тепер, що корабель стартує з поверхні Землі. Згадуючи задачу 14.21, знаходимо, що справжня швидкість запуску v = √v′2+v12, де v1—друга космічна швидкість.
Отже, v ≈42 км/с.
Отже, v ≈42 км/с.
Зображення
14.24. Уявімо собі спочатку, що в сферичному тілі немає ніякої порожнини. Прискорення сили тяжіння в точці P дорівнює в цьому випадку
Зображення
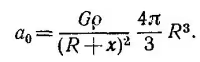
Виділімо тепер усередині тіла частину речовини, що займає той самий об'єм і положення, що й порожнина, про яку йдеться в умові. Згідно з принципом суперпозиції, прискорення в точці P можна подати у вигляді суми двох доданків: прискорення, зумовленого речовиною, яка займає виділений об'єм
Зображення
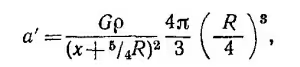
і прискорення a, що нас цікавить, пов'язаного з тяжінням тіла з порожниною. Оскільки всі три прискорення напрямлені вздовж однієї прямої PC, то
Зображення
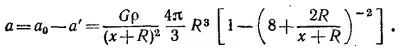
2 ПРОСТІР ЧАС РУХ
До розділу 15. Спеціальна теорія відносності
15.1. Оскільки рівняння, що зв'язують x′, у′, z′, t′ з x, y, z, t, лінійні, виразити нештриховані координати через штриховані неважко. Маємо
До розділу 15. Спеціальна теорія відносності
15.1. Оскільки рівняння, що зв'язують x′, у′, z′, t′ з x, y, z, t, лінійні, виразити нештриховані координати через штриховані неважко. Маємо
Зображення
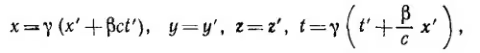
де введено позначення β = u/c, γ = (√1 — β2)–1.
Ці формули можна було отримати й не розв'язуючи рівнянь, а просто замінивши у вихідних перетвореннях Лоренца u на —u і помінявши місцями координати x, y, z, t і х′, у′, z′, t′ (оскільки система x, y, z рухається відносно х′, у′, z′ зі швидкістю —и).
15.2. Розглянемо роботу «світлового годинника» у нерухомій і рухомій системах координат. Для спостерігача, який рухається разом з годинником, промінь світла від одного кінця стрижня до другого й назад проходить за проміжок часу t = 2L/c, де L — довжина стрижня.
А як виглядає робота цього годинника для нерухомого спостерігача? Насамперед йому здається, що довжина стрижня не L, а L′ = L √1—u2/с2 (и — швидкість руху годинника). Якщо час руху світлового сигналу від одного кінця стрижня до другого в напрямку руху стрижня дорівнює t1, то за цей час сам прилад змістився на відстань ut1 тому світло пройшло відстань не L, а L′ +ut1 так що ct1 = L′+ut1 і t1 = L′/(c—и). Для проходження світла від одного кінця стрижня до другого проти руху самого стрижня потрібен час t2 причому ct2 = L′—ut2 і t2 = L′ /(с+и). Загальний час руху світла дорівнює
Ці формули можна було отримати й не розв'язуючи рівнянь, а просто замінивши у вихідних перетвореннях Лоренца u на —u і помінявши місцями координати x, y, z, t і х′, у′, z′, t′ (оскільки система x, y, z рухається відносно х′, у′, z′ зі швидкістю —и).
15.2. Розглянемо роботу «світлового годинника» у нерухомій і рухомій системах координат. Для спостерігача, який рухається разом з годинником, промінь світла від одного кінця стрижня до другого й назад проходить за проміжок часу t = 2L/c, де L — довжина стрижня.
А як виглядає робота цього годинника для нерухомого спостерігача? Насамперед йому здається, що довжина стрижня не L, а L′ = L √1—u2/с2 (и — швидкість руху годинника). Якщо час руху світлового сигналу від одного кінця стрижня до другого в напрямку руху стрижня дорівнює t1, то за цей час сам прилад змістився на відстань ut1 тому світло пройшло відстань не L, а L′ +ut1 так що ct1 = L′+ut1 і t1 = L′/(c—и). Для проходження світла від одного кінця стрижня до другого проти руху самого стрижня потрібен час t2 причому ct2 = L′—ut2 і t2 = L′ /(с+и). Загальний час руху світла дорівнює
Зображення
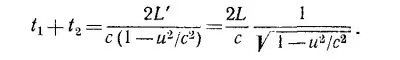
Таким чином, світлу знадобиться більше часу, щоб пройти рухомий стрижень з кінця в кінець, ніж нерухомий стрижень, тобто рухомі годинники відставатимуть порівняно з нерухомими. Звернемо увагу, що це відставання точно таке саме, як і в разі, коли годинники орієнтовані впоперек руху (див. §4 розд. 15 «Лекцій», вип. 2, стор. 12).
15.3. З погляду земного спостерігача час життя мюона такий, що за цей час, рухаючись зі швидкістю u, він встигає пройти шлях l, тому
15.3. З погляду земного спостерігача час життя мюона такий, що за цей час, рухаючись зі швидкістю u, він встигає пройти шлях l, тому
Зображення
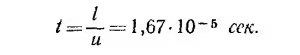
Час життя т мезона в його власній системі координат дорівнює
Зображення
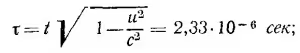
шлях же, який він пройшов (точніше, товщина шару атмосфери, що «пройшла» повз нього), дорівнює
Зображення
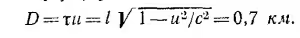
15.4. а) Для виробництва енергії E необхідно перетворити на енергію речовину масою m = Е/с2. У нашому випадку m= 86 кг.
б) У кожному акті синтезу двох атомів дейтерію в гелій виділяється енергія
б) У кожному акті синтезу двох атомів дейтерію в гелій виділяється енергія
Зображення
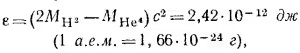
тобто на енергію перетворюється 0,0155 а. о. м. Але якраз два атоми дейтерію входять до молекули важкої води, маса якої дорівнює 20,0294 а. о. м., тому можна сказати, що тільки 0,77-10–3 частина важкої води перетворюється на енергію. Звідси випливає, що річне споживання важкої води дорівнює M = (86/0,77)· 103кг, а її щосекундна витрата М/т = 3,5 г/с (т—число секунд у році).
15.5. Якщо W — потужність сонячного випромінювання, що поглинається в земній атмосфері, то енергія, яка виділяється на Сонці за 1 с, дорівнює E = 4πD2W, де D — відстань від Землі до Сонця. Отже, енергії, що виділяється за одиницю часу, відповідає маса т = Е/с2. Реакція утворення гелію зі звичайного водню полягає в тому, що чотири атоми водню (mH = 1,0081 а. о. м.) об'єднуються в атом гелію (mНе =4,0039а. о. м.) Хоча при цьому утворюються дві частинки з масою спокою, відмінною від нуля, вони надалі також перетворюються на випромінювання (позитрони, зустрічаючись з електронами, «зникають», утворюючи γ-кванти). Тому можна стверджувати, що частина маси водню
15.5. Якщо W — потужність сонячного випромінювання, що поглинається в земній атмосфері, то енергія, яка виділяється на Сонці за 1 с, дорівнює E = 4πD2W, де D — відстань від Землі до Сонця. Отже, енергії, що виділяється за одиницю часу, відповідає маса т = Е/с2. Реакція утворення гелію зі звичайного водню полягає в тому, що чотири атоми водню (mH = 1,0081 а. о. м.) об'єднуються в атом гелію (mНе =4,0039а. о. м.) Хоча при цьому утворюються дві частинки з масою спокою, відмінною від нуля, вони надалі також перетворюються на випромінювання (позитрони, зустрічаючись з електронами, «зникають», утворюючи γ-кванти). Тому можна стверджувати, що частина маси водню
Зображення
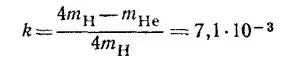
відповідає енергії, що виділилася внаслідок реакції.
Таким чином, за 1 с на Сонці «згоряє» маса водню
Таким чином, за 1 с на Сонці «згоряє» маса водню
Зображення
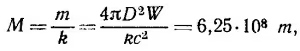
що становить приблизно 3·10–17% маси Сонця.
15.6. Сила й імпульс у релятивістській механіці пов'язані між собою так само, як і в ньютонівській, F = d(mv)/dt, тільки маса у релятивістському випадку не постійна, а виражається через масу спокою як m = m0/√1 — v2/с2, тобто залежить від швидкості руху частинки. Отже,
15.6. Сила й імпульс у релятивістській механіці пов'язані між собою так само, як і в ньютонівській, F = d(mv)/dt, тільки маса у релятивістському випадку не постійна, а виражається через масу спокою як m = m0/√1 — v2/с2, тобто залежить від швидкості руху частинки. Отже,
Зображення
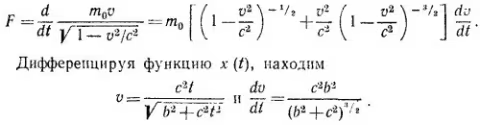
Таким чином, сила, що діє на частинку F = m0c2/b, постійна.
15.7. а) Одиниця довжини світловий рік — це та відстань, яку промінь світла проходить за один рік; вона дорівнює сτ, де с = 3·108 м/с—швидкість світла, а т = 3,15 ·107—число секунд у році. Тому
15.7. а) Одиниця довжини світловий рік — це та відстань, яку промінь світла проходить за один рік; вона дорівнює сτ, де с = 3·108 м/с—швидкість світла, а т = 3,15 ·107—число секунд у році. Тому
Зображення
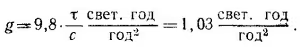
б) Сила тяжіння, яку відчувають космонавти,— це сила, що притискає їх до корабля. Корабель, звісно, діє на них з такою самою силою. Згідно з умовою задачі, ці сили постійні і, таким чином, рух усіх предметів усередині корабля — це рух під дією постійної сили. Такий рух вивчався в попередній задачі. Тому, щоб відразу скористатися результатами цієї задачі, уявимо силу в нашому випадку у вигляді F = m0с2/b. Сталу b визначимо з умови т0с2/b = m0g0. Обчислення проводитимемо в такій системі одиниць, де відстані вимірюються світловими роками, а час — роками. У цій системі одиниць швидкість світла дорівнює 1 світл. рік/рік. Результати обчислень дають:
Зображення
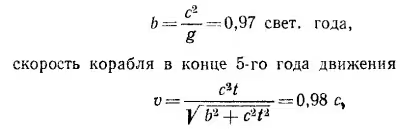
Зображення
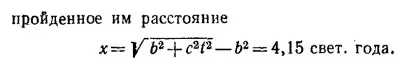
До розділу 16. Релятивістська енергія та релятивістський імпульс
16.1. Розглянемо систему координат x, y, z, t та штриховану систему x′, у′, z′, t′, що рухається відносно вихідної зі швидкістю u у додатному напрямку осі x. Формули задачі 15.1 для зв'язку нештрихованих координат зі штрихованими запишемо у вигляді
16.1. Розглянемо систему координат x, y, z, t та штриховану систему x′, у′, z′, t′, що рухається відносно вихідної зі швидкістю u у додатному напрямку осі x. Формули задачі 15.1 для зв'язку нештрихованих координат зі штрихованими запишемо у вигляді
Зображення
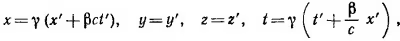
де β = u/с, γ–1 = √1 — β2. Беручи диференціали від правих і лівих частин цих співвідношень, одержуємо перетворення Лоренца в диференціальній формі:
Зображення
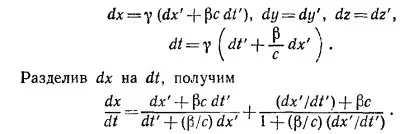
Але dx/dt=vx—швидкість у нерухомій системі координат, а dx′/dt′ =vx′—швидкість у рухомій системі координат, тому
Зображення
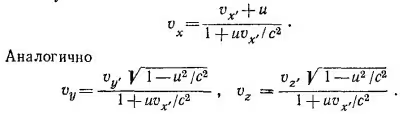
Якщо vx′ = 0, то одержуємо формулу (16.7), наведену в «Лекціях» (вип. 2, стор. 30) для vy..
16.2. Щоб знайти величину швидкості в рухомій системі координат, виразимо диференціали штрихованих координат через диференціали нештрихованих координат: dx′ = γ(dx — βcdt), dy′=dy, dz′ = dz, dt′ =γ [dt— (β/c)dx]. Поділивши dx′ на dt′, знайдемо швидкість у рухомій системі координат
16.2. Щоб знайти величину швидкості в рухомій системі координат, виразимо диференціали штрихованих координат через диференціали нештрихованих координат: dx′ = γ(dx — βcdt), dy′=dy, dz′ = dz, dt′ =γ [dt— (β/c)dx]. Поділивши dx′ на dt′, знайдемо швидкість у рухомій системі координат
Зображення
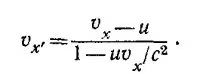
(Звісно, цю формулу можна написати відразу, змінивши лише знак швидкості u у відповідній формулі попередньої задачі.)
Обчислимо диференціал dvx′:
Обчислимо диференціал dvx′:
Зображення
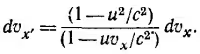
Поділивши dvx′ на dt′ і беручи до уваги, що ax′ = dvx′/dt′, a = dvx/dt, одержимо
Зображення
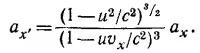
16.3. Із трикутника швидкостей (див. «Лекції», вип. 2, стор. 34) випливає, що швидкості v, w та и пов'язані між собою співвідношенням v2 = u2+w2(1—u2/с2), тому
Зображення
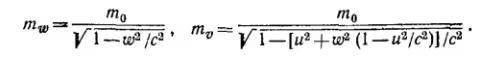
Щоб довести наведену в тексті формулу, залишається лише уважно проробити такі викладки:
Зображення
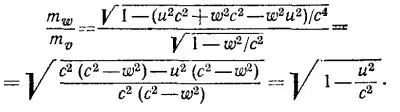
16.4. Розглянемо непружне зіткнення частинок у такій системі координат, у якій вони налітали б одна на одну з однаковою швидкістю w. Очевидно, ця система координат сама рухається з тією самою швидкістю w у напрямку рухомої частинки. Оскільки в нерухомій системі швидкість налітаючої частинки дорівнює 4/5 c, то
Зображення
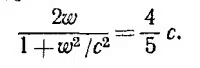
Ми могли б розв'язати це рівняння відносно w і переконатися, що w = 1/2c, але не робитимемо цього, оскільки в § 3 розд. 16 «Лекцій» (вип. 2, стор. 30) було показано, що в результаті додавання двох швидкостей по 1/2c кожна одержуємо швидкість, що дорівнює 4/5 c. Тому w = 1/2с.
У вибраній таким чином рухомій системі координат утворена складена частинка нерухома, а її маса є M0 = 2mw = 4m0/ √3 . Таким чином, складена частинка з масою спокою М0 рухається у вихідній системі координат зі швидкістю 1/2с.
16.5. У системі координат, у якій протони прискорювача й мишені налітають один на одного з однаковими швидкостями, швидкість протонів w визначається з такої умови: 2mp/ √ 1 —w2/с2 =4mp, звідки w=(√ 3/2) с. Швидкість протонів у лабораторній системі координат (у цій системі частинки мішені перебувають у спокої) дорівнює
У вибраній таким чином рухомій системі координат утворена складена частинка нерухома, а її маса є M0 = 2mw = 4m0/ √3 . Таким чином, складена частинка з масою спокою М0 рухається у вихідній системі координат зі швидкістю 1/2с.
16.5. У системі координат, у якій протони прискорювача й мишені налітають один на одного з однаковими швидкостями, швидкість протонів w визначається з такої умови: 2mp/ √ 1 —w2/с2 =4mp, звідки w=(√ 3/2) с. Швидкість протонів у лабораторній системі координат (у цій системі частинки мішені перебувають у спокої) дорівнює
Зображення
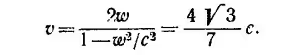
Кінетична енергія протонів, що налітають, є різницею між їхньою повною енергією та енергією спокою, тобто
Зображення
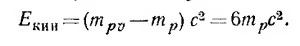
До розділу 17. Простір-час
17.1. Зі співвідношення між енергією та імпульсом E2—р2 = тp2 (у системі одиниць, де с= 1) випливає, що E≈ p, оскільки E і p набагато більші за тp. З визначення ж релятивістського імпульсу частинки знаходимо
17.1. Зі співвідношення між енергією та імпульсом E2—р2 = тp2 (у системі одиниць, де с= 1) випливає, що E≈ p, оскільки E і p набагато більші за тp. З визначення ж релятивістського імпульсу частинки знаходимо
Зображення
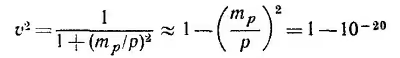
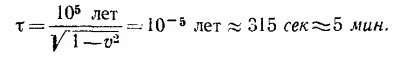
(тут враховано, що тp/р << 1 і використано наближену формулу 1/(1 +x) ≈ 1—x). Таким чином, швидкість протона такої великої енергії відрізняється від швидкості світла лише у 20-му знаку! Тому з погляду земного спостерігача такий протон перетне Галактику вздовж діаметра за 105 років. З погляду протона така подорож триватиме лише
Зображення
17.2. Тут потрібні лише обчислення. Маса спокою електрона me= 9,11·10-28 г, с = 3·108 м/с, тому тeс2 =
= 81,99·10-15 дж. Глянувши в довідник, можна переконатися, що 1 еВ =1,6·10-19 дж, так що
= 81,99·10-15 дж. Глянувши в довідник, можна переконатися, що 1 еВ =1,6·10-19 дж, так що
Зображення
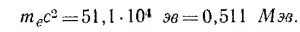
17.3. Із закону збереження імпульсу випливає, що тривимірні імпульси μ-мезона рμ і нейтрино pv рівні й спрямовані в протилежні боки. Із закону збереження енергії випливає, що сума повної енергії мезона й нейтрино дорівнює енергії спокою π-мезона, тобто Еv+ Еμ= тπ (у системі одиниць, де с=1).
Оскільки Ev = pv (маса спокою нейтрино дорівнює нулю) і
Оскільки Ev = pv (маса спокою нейтрино дорівнює нулю) і
Зображення
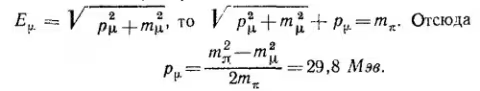
Кінетичну енергію μ-мезона знайдемо як різницю його повної енергії та енергії спокою:
Зображення
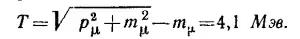
Кінетична енергія нейтрино дорівнює його повній енергії й дорівнює імпульсу.
17.4. У задачі 12.14 було показано, що заряджена частинка в магнітному полі В рухається по колу радіусом R, причому R=mv/qB. Цей результат зберігається й у релятивістському випадку, оскільки під час такого руху змінюється лише напрямок швидкості, а не її величина.
Оскільки mv = p, то p = qBR. Тут q вимірюється в кулонах, B — у вебер/м2, R — у метрах, а р — у кг·м/с. Беручи до уваги, що 1 вебер/м2 = 104 гс, заряд частинки дорівнює q = Zqe, а qe=1,6·10-19 к і 1 кг·м/с = (1,6/с)·10-25 МеВ, одержуємо р = 3·10-2 ZBR. У цій формулі одиниці вимірювання фізичних величин такі: p — МеВ, В — гауси, R — метри, Z—безрозмірна величина.
17.5. а) Радіус магніта циклотрона має бути не меншим за радіус кривини траєкторії частинки граничної енергії в даному магнітному полі. Використовуючи результати попередньої задачі, маємо R =p ·102/3ZB. Імпульс релятивістської частинки дорівнює √ Е2— m02, а її повна енергія E є сумою кінетичної енергії T та енергії спокою E = T+m0, тому
17.4. У задачі 12.14 було показано, що заряджена частинка в магнітному полі В рухається по колу радіусом R, причому R=mv/qB. Цей результат зберігається й у релятивістському випадку, оскільки під час такого руху змінюється лише напрямок швидкості, а не її величина.
Оскільки mv = p, то p = qBR. Тут q вимірюється в кулонах, B — у вебер/м2, R — у метрах, а р — у кг·м/с. Беручи до уваги, що 1 вебер/м2 = 104 гс, заряд частинки дорівнює q = Zqe, а qe=1,6·10-19 к і 1 кг·м/с = (1,6/с)·10-25 МеВ, одержуємо р = 3·10-2 ZBR. У цій формулі одиниці вимірювання фізичних величин такі: p — МеВ, В — гауси, R — метри, Z—безрозмірна величина.
17.5. а) Радіус магніта циклотрона має бути не меншим за радіус кривини траєкторії частинки граничної енергії в даному магнітному полі. Використовуючи результати попередньої задачі, маємо R =p ·102/3ZB. Імпульс релятивістської частинки дорівнює √ Е2— m02, а її повна енергія E є сумою кінетичної енергії T та енергії спокою E = T+m0, тому
Зображення
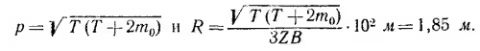
б) Частота прискорювального електричного поля має збігатися з частотою обертання частинки (див. задачу 12.5), тобто
Зображення
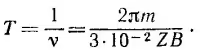
У цьому виразі m вимірюється в МеВ, В — у гаусах, а час — у метрах. Таким чином, частота прискорювального поля наприкінці прискорення дорівнює
Зображення
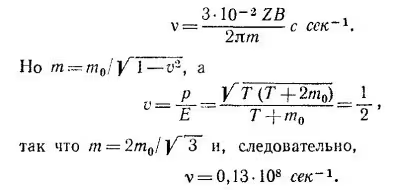
в) На початку прискорення частинок частота електричного поля має бути
Зображення
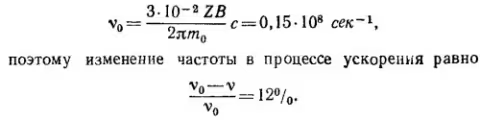
До розділу 18. Двовимірні обертання
18.1. а) За визначенням моменту сили τ = xFy— yFx=140 нм. Але момент ми можемо подати і у вигляді
18.1. а) За визначенням моменту сили τ = xFy— yFx=140 нм. Але момент ми можемо подати і у вигляді
Зображення
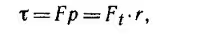
де p — плече сили, а Ft —тангенціальна (перпендикулярна до r) складова сили. З цих двох рівностей знаходимо
Зображення
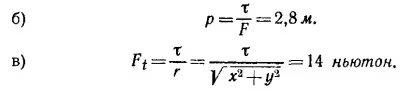
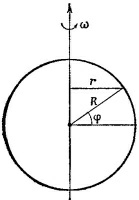 18.2. Внаслідок добового обертання Землі кожна точка земної поверхні набуває швидкості v = ωr = ωR cos φ, що залежить від широти φ (див. малюнок), де ω—кутова швидкість обертання Землі.
У Лос-Анджелесі (φ0 = 34°, див. географічну карту) v = Rω cos φ0. Широту шуканої точки земної поверхні знайдемо з рівняння
Зображення
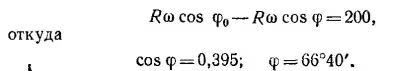
18.3. Знайдемо спочатку проекції сили на осі координат (вісь y спрямуємо вгору по прямій ОР, а вісь x—праворуч по АВ). Оскільки в рівновазі сума всіх сил, що діють на тіло, дорівнює нулю, маємо
Зображення
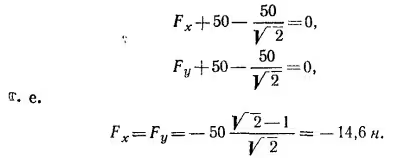
Врахуємо тепер, що повний момент сили (обчислюватимемо його відносно точки О) також має дорівнювати нулю. Насамперед ясно, що точка прикладання сили F має лежати ліворуч від точки О; необхідно, щоб сила F обертала пластинку проти годинникової стрілки. Прирівнюючи до нуля повний момент сил, знайдемо / —відстань від точки O до точки прикладання сили
Зображення
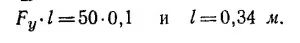
Отже, утримувальна сила величиною F = √ Fx2 + Fy2 ≈ 20,5 ньютон прикладена лівіше від точки O на 0,34 м і спрямована паралельно силі, прикладеній у точці О.
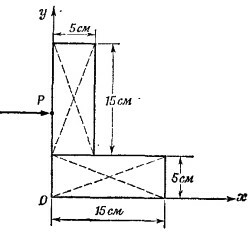 18.4. Кутник не обертається після удару в тому випадку, якщо удар зроблено по лінії, що проходить через його центр мас (момент кількості руху відносно ц. м., переданий під час удару, у цьому випадку дорівнює нулю). Тому ОР = у0, де у0 —ордината центра мас. Оскільки товщина горизонтальної і вертикальної сторін кутника стала, центри мас сторін кутника збігаються з їхніми геометричними центрами. Як видно з малюнка, ордината центра мас горизонтальної сторони у1 = 2,5 см, а вертикальної у2= 12,5 см. Ординату центра мас усього кутника знайдемо за формулою
Зображення
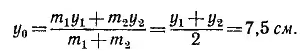
18.5. Умови рівноваги всієї ферми загалом такі:
Зображення
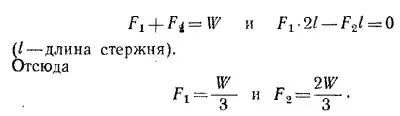
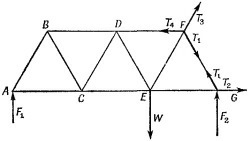 Стрижень GF зазнає стиснення, а EG — розтягування. Їхні навантаження дорівнюють відповідно T1, і Т2. Але F2/T1 = cos 30°, звідки
Зображення
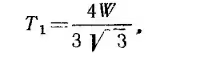
З рівноваги у вузлі F маємо Т1+Т3 + Т4 = 0 (Т3 і Т4 — напруження в стрижнях EF і DF). Проектуючи цю рівність на вертикальну вісь, одержуємо
Зображення
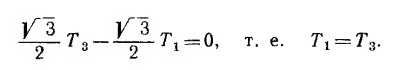
Прирівнюючи потім до нуля суму проекцій на горизонтальну вісь, знаходимо
Зображення
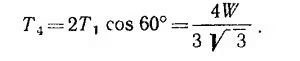
Таким чином, стрижень FD стиснений, його напруження 4W/3√ 3.
18.6. а) Момент інерції стрижня в системі координат, вісь x якої спрямована вздовж стрижня, а початок збігається з кінцем стрижня, дорівнює
18.6. а) Момент інерції стрижня в системі координат, вісь x якої спрямована вздовж стрижня, а початок збігається з кінцем стрижня, дорівнює
Зображення
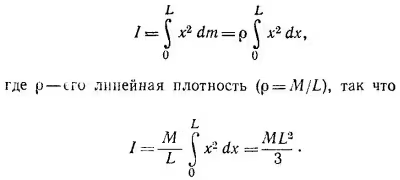
б) Якщо вісь проходить не через кінець стрижня, а через його середину, то інтегрування слід проводити в межах не від 0 до L, а від —L/2 до L/2:
Зображення
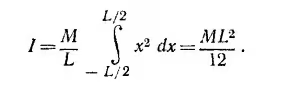
Цей самий результат можна одержати з теореми про паралельне перенесення осі, відносно якої обчислюється момент інерції: I = Iц.м.+ md2 ( d — відстань між осями, а Iц.м. — момент інерції відносно осі, що проходить через центр мас). Шуканий момент інерції є якраз Iц.м.,оскільки центр мас стрижня знаходиться на середині L:
Зображення
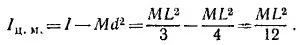
 в) Якщо циліндр тонкостінний, то вся його маса m перебуває на відстані r від осі обертання, тому, згідно з визначенням моменту інерції, I = тr2.
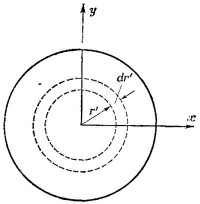
г) Для обчислення моменту інерції суцільного циліндра розіб'ємо його на велике число тонкостінних порожнистих циліндрів. На малюнку показано один такий циліндр радіусом r′ і товщиною dr′. Момент інерції цього циліндра [див. пункт (в)] dI = r′2dm′, де
Зображення
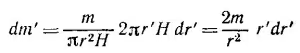
(m — маса циліндра, H—висота циліндра).
Таким чином, момент інерції суцільного циліндра обчислюється так:
Таким чином, момент інерції суцільного циліндра обчислюється так:
Зображення
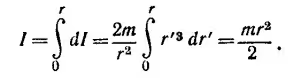
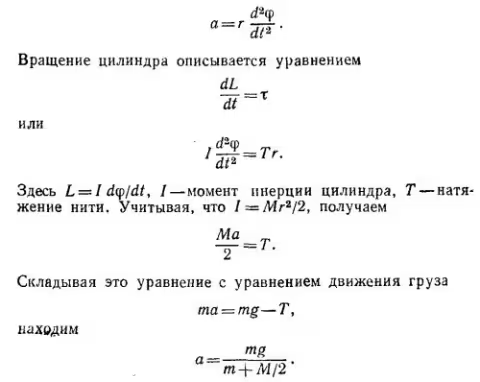
18.7. Коли циліндр повертається на кут φ, вантаж опускається на відстань rφ, тому прискорення вантажу a пов'язане з кутовим прискоренням циліндра d2φ/dt2:
Зображення
18.8. а) Оскільки момент зовнішніх сил дорівнює нулю, момент кількості руху вантажу зберігається, тобто Звідси швидкість вантажу в кінцевому стані
Зображення
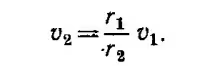
б) Робота зовнішньої сили дорівнює зміні кінетичної енергії вантажу, тому
Зображення
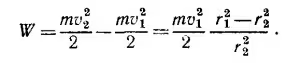
в) Нехай F — сила, яку необхідно прикласти до нитки, щоб утримати кульку на відстані r. Під час віртуального переміщення dr ця сила виконує роботу [див. пункт (б)]
Зображення
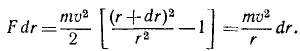
[Ми знехтували членом ~ (dr)2.] Скорочуючи dr, одержуємо F=mv2/r, що, звісно, і слід було очікувати.
18.9. Момент кількості руху планети є сумою двох членів L1+L2, L1 пов'язаний з рухом планети по орбіті (L1=mvR), а L2 — з її обертанням навколо своєї осі (L2 = /ω). Беручи до уваги, що для руху по коловій орбіті v2/R = GM/R2 (вважаємо, що центральне тіло дуже важке), одержуємо
18.9. Момент кількості руху планети є сумою двох членів L1+L2, L1 пов'язаний з рухом планети по орбіті (L1=mvR), а L2 — з її обертанням навколо своєї осі (L2 = /ω). Беручи до уваги, що для руху по коловій орбіті v2/R = GM/R2 (вважаємо, що центральне тіло дуже важке), одержуємо
Зображення
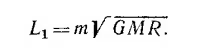
Величина L2 для всіх реальних випадків виявляється набагато меншою за L1.
Розглянемо тепер систему Земля — Місяць. До моменту кількості руху цієї системи вносять внесок такі рухи: рух Місяця відносно ц. м. системи Земля—Місяць, обертання Місяця навколо своєї осі, рух Землі відносно ц. м. системи, обертання Землі навколо своєї осі.
Згадаємо тепер, що період обертання Місяця навколо своєї осі дорівнює періоду його руху по орбіті. Тому
Розглянемо тепер систему Земля — Місяць. До моменту кількості руху цієї системи вносять внесок такі рухи: рух Місяця відносно ц. м. системи Земля—Місяць, обертання Місяця навколо своєї осі, рух Землі відносно ц. м. системи, обертання Землі навколо своєї осі.
Згадаємо тепер, що період обертання Місяця навколо своєї осі дорівнює періоду його руху по орбіті. Тому
Зображення
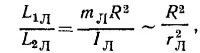
де R — радіус місячної орбіти, а rл —радіус-Місяця. Таким чином, L1Л >> L2Л, і цією останньою величиною можна знехтувати. Далі, оскільки період обертання Землі та Місяця навколо ц. м. системи однаковий, а відстань до ц. м. обернено пропорційна масам
Зображення
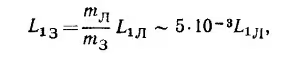
тобто внесок орбітального руху Землі в момент кількості руху також дуже малий. Оцінимо тепер внесок обертання Землі навколо своєї осі. Маємо
Зображення
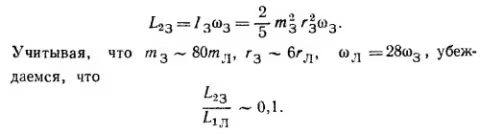
Отже, момент кількості руху системи Земля — Місяць дорівнює приблизно
Зображення
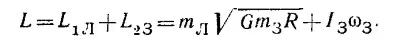
Через припливи, що гальмують обертання Землі, тривалість доби повільно збільшується, тобто зменшується кутова швидкість обертання, а з нею й момент кількості руху Землі L2З. Оскільки повний момент кількості руху системи Місяць — Земля має залишатися постійним, момент кількості руху Місяця L1Л має повільно зростати, компенсуючи зменшення L2З.
Збільшення L1Л (див. вираз для цієї величини) можливе лише в разі збільшення відстані між Місяцем і Землею.
Енергія системи Земля — Місяць складається з кінетичної та потенціальної енергій Місяця й кінетичної енергії обертання Землі (ми знову знехтували кінетичною енергією обертання Місяця й руху Землі по орбіті як малими величинами).
Як було показано в задачі 14.18 (стор. 200), повна енергія Місяця дорівнює
Збільшення L1Л (див. вираз для цієї величини) можливе лише в разі збільшення відстані між Місяцем і Землею.
Енергія системи Земля — Місяць складається з кінетичної та потенціальної енергій Місяця й кінетичної енергії обертання Землі (ми знову знехтували кінетичною енергією обертання Місяця й руху Землі по орбіті як малими величинами).
Як було показано в задачі 14.18 (стор. 200), повна енергія Місяця дорівнює
Зображення
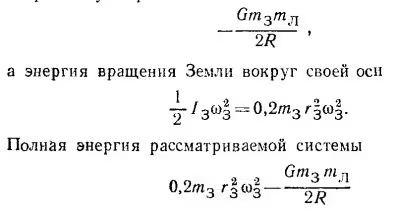
додатна, у чому можна переконатися, підставивши замість букв відповідні числа. У граничному випадку (далеке майбутнє), коли Земля повністю припинить обертатися навколо своєї осі (ω3 = 0), повна енергія системи Земля — Місяць стане від'ємною (—GmЗmЛ/2R0), R0—відстань між Місяцем і Землею при ω3 = 0; це означає, що повна механічна енергія системи Земля — Місяць зменшується в міру віддалення Місяця від Землі. Це й зрозуміло, адже частина механічної енергії внаслідок припливного тертя перетворюється на теплоту.
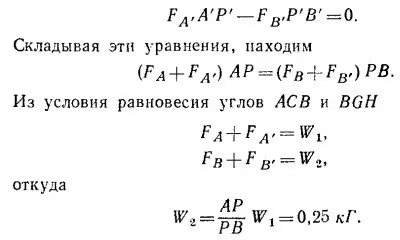
18.10. Коли підвішують вантажі W1 і W2, сили, що діють у шарнірах, змінюються. Нас цікавитимуть лише ці добавки. Сили, що діяли в шарнірах раніше, якраз такі, щоб рама з вантажем Wc залишалася в рівновазі, тому, розглядаючи лише добавки, ми можемо не враховувати ні ваги рами, ні вантажу Wc. З'ясуємо умову рівноваги планки АВ. Сумарний момент сили, що діє на цю планку,
18.10. Коли підвішують вантажі W1 і W2, сили, що діють у шарнірах, змінюються. Нас цікавитимуть лише ці добавки. Сили, що діяли в шарнірах раніше, якраз такі, щоб рама з вантажем Wc залишалася в рівновазі, тому, розглядаючи лише добавки, ми можемо не враховувати ні ваги рами, ні вантажу Wc. З'ясуємо умову рівноваги планки АВ. Сумарний момент сили, що діє на цю планку,
Зображення
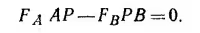
Тут FA і FB — вертикальні складові сили в шарнірах A і В (момент горизонтальних складових сил дорівнює нулю). Аналогічно,
Зображення
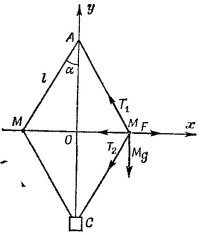 18.11. За умовою задачі машина повинна відключатися, коли АС досягне значення √2·30 см, тобто коли кут α = 45°. У системі координат, що обертається разом з регулятором, маси M перебувають у рівновазі. На кожну з них діють відцентрова сила F і реакції стрижнів T1 і Т2 (напрямок сил показано на рисунку).
Використаємо умову рівноваги маси M. З рівності нулю суми горизонтальних складових сил дістаємо
Зображення
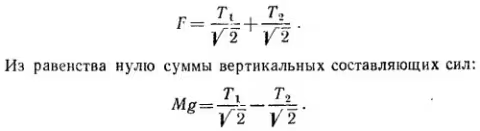
Нарешті, умова рівноваги маси C записується як
Зображення
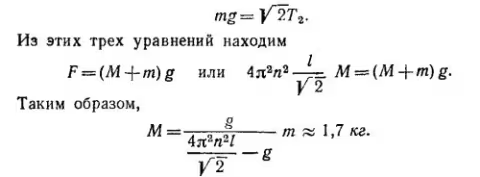
18.12. Потужність, необхідна для обертання вала, дорівнює потужності сил тертя, тобто
Зображення
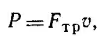
де v—швидкість мас m, v = ωr.
Сила тертя кожної колодки дорівнює добутку коефіцієнта тертя на величину сили, що притискає колодку до циліндра, тобто
Сила тертя кожної колодки дорівнює добутку коефіцієнта тертя на величину сили, що притискає колодку до циліндра, тобто
Зображення
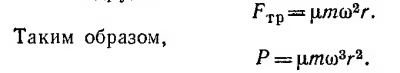
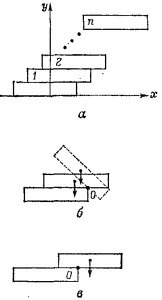 18.13. Помістимо початок системи координат у середину основи нижнього бруска. Позначимо через х1, х2, ....,хn координати центрів мас відповідних брусків (див. фіг. а). Очевидно, що споруда з брусків перекинеться, коли координата х0 центра мас усієї системи брусків, що лежать на нижньому, вийде за його основу, тобто коли х0 ≥ L/2 (знак рівності відповідає нестійкій рівновазі).
Поясним це, розглянувши умову рівноваги двох брусків, що лежать один на одному. Нехай спочатку бруски розташовані так, як це показано на фіг. б. Повернемо верхній брусок відносно точки O на малий кут Δφ за годинниковою стрілкою і відпустимо його. Як рухатиметься брусок далі?
Сила ваги бруска створює відносно точки O обертальний момент т =mg[(L/2)—l] (m —маса бруска, / —довжина виступної частини торця), який прагне повернути брусок у вихідне положення. Це й означає, що в положенні, показаному на фіг. б, брусок перебуває в рівновазі. У міру прямування l до L/2 величина обертального моменту спадає. Нарешті, т = 0 при l =L/2. Тепер досить відхилити верхній брусок на нескінченно малий кут, щоб брусок почав обертатися за годинниковою стрілкою; це означає, що верхній брусок перебуває в положенні нестійкої рівноваги. Звісно, при l > L/2 (див. фіг. в), виникає обертальний момент τ = mg (I — L/2), що перекидає верхній брусок.
Обчислимо координату центра мас усіх брусків, що лежать на нижньому. Очевидно,
Зображення
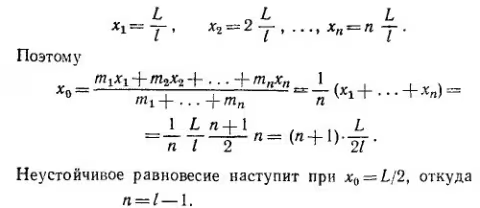
Отже, максимальне число брусків, які можна укласти зазначеним способом, дорівнює l.
До розділу 19. Центр мас; момент інерції
19.1. Енергія, витрачена механізмом K, дорівнює зміні кінетичної енергії обертання системи, тобто
До розділу 19. Центр мас; момент інерції
19.1. Енергія, витрачена механізмом K, дорівнює зміні кінетичної енергії обертання системи, тобто
Зображення
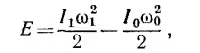
де I0 і I1—моменти інерції «квадратної» і «хрестоподібної» систем, а ω1 — кінцева кутова швидкість обертання. Момент інерції системи складається з моментів інерції стрижнів і моменту інерції внутрішнього механізму.
Користуючись теоремою про паралельне перенесення осі, знаходимо, що момент інерції одного стрижня відносно осі O дорівнює в початковому стані (4/3) mL2, а в кінцевому (m/3)L2 Тому
Користуючись теоремою про паралельне перенесення осі, знаходимо, що момент інерції одного стрижня відносно осі O дорівнює в початковому стані (4/3) mL2, а в кінцевому (m/3)L2 Тому
Зображення
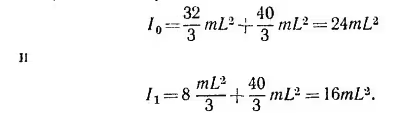
Кінцеву кутову швидкість обертання ω1 знаходимо із закону збереження моменту кількості руху (механізм, що складає стрижні,— внутрішній!)
Зображення
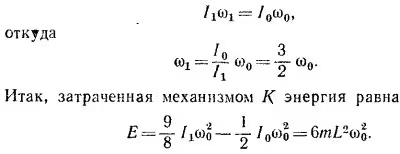
19.2. а) Нехай нитка закручена на кут θ. Щоб утримати її в цьому положенні, до нитки потрібно прикласти зовнішні сили, момент яких т дорівнював би пружному моменту нитки з протилежним знаком, тобто т = kθ.
При подальшому закручуванні нитки на малий кут Δθ, як було показано в розд. 18 «Лекцій» (вип. 2, стор. 53), зовнішні сили виконують роботу ΔW =т·Δθ. Нитка, закручена на фіксований кут θ0, має, таким чином, потенціальну енергію U, рівну за величиною роботі зовнішніх сил, що повертають нитку від ненапруженого стану (θ = 0) до кута θ0, тобто
При подальшому закручуванні нитки на малий кут Δθ, як було показано в розд. 18 «Лекцій» (вип. 2, стор. 53), зовнішні сили виконують роботу ΔW =т·Δθ. Нитка, закручена на фіксований кут θ0, має, таким чином, потенціальну енергію U, рівну за величиною роботі зовнішніх сил, що повертають нитку від ненапруженого стану (θ = 0) до кута θ0, тобто
Зображення
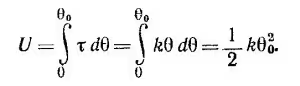
б) У момент розряду конденсатора на рамку діє момент τ=nAB|dqldt|, внаслідок чого рамка почне обертатися з кутовою швидкістю ω = L/I, де L—момент кількості руху рамки, / —її момент інерції. Величину L знайдемо, інтегруючи рівняння
Зображення
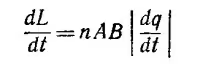
від t= 0 до моменту закінчення розряду конденсатора, що дає L = nABq0 (q0—початковий заряд конденсатора). Коли котушка відхиляється на максимальний кут і зупиняється, початкова кінетична енергія рамки
Зображення
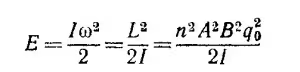
переходить у потенціальну енергію закрученої нитки, на якій підвішена котушка, U =1/2 kθ2макс, тобто
Зображення
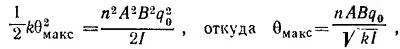
тобто максимальний кут повороту рамки пропорційний початковому заряду конденсатора.
19.3. Момент інерції складної фігури дорівнює сумі моментів інерції її частин. Тому момент інерції дроту, обчислений відносно осі, що проходить через точку A, не залежить від кута θ і дорівнює ML2/12.
19.4. Для моментів інерції пластинок відносно осей, що проходять через точки A і B, можемо записати
19.3. Момент інерції складної фігури дорівнює сумі моментів інерції її частин. Тому момент інерції дроту, обчислений відносно осі, що проходить через точку A, не залежить від кута θ і дорівнює ML2/12.
19.4. Для моментів інерції пластинок відносно осей, що проходять через точки A і B, можемо записати
Зображення
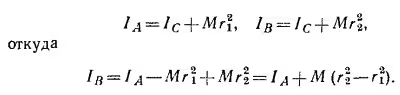
Наведена в тексті рівність виконується, якщо r32 = r22 — r12, тобто коли r1 r2, r3 утворюють прямокутний трикутник, причому гіпотенузою є r2.
19.5. Об'єм фігури обертання дорівнює добутку довжини дуги, яку описує центр мас плоскої фігури, на площу цієї фігури. У нашому випадку
19.5. Об'єм фігури обертання дорівнює добутку довжини дуги, яку описує центр мас плоскої фігури, на площу цієї фігури. У нашому випадку
Зображення
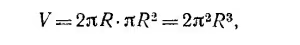
оскільки центр мас однорідного круга лежить у його геометричному центрі.
19.6. Енергія, що витрачається на досягнення даної кутової швидкості ω0 зі стану спокою, дорівнює кінетичній енергії тіла, що обертається. Ця енергія тим менша, чим менший момент інерції тіла (ω0 фіксовано!).
Для будь-якого тіла I = Iц.м.+ Мd2, де Iц.м.—момент інерції відносно осі, що проходить через центр мас; d — відстань від цієї осі до паралельної їй осі обертання. Очевидно, що Iмін відповідає d = 0. Таким чином, вісь обертання повинна проходити через центр мас, який розташований на відстані М2L/(М1+М2) від кінця невагомого стрижня, що несе масу М1.
19.7. Нехай диск із притиснутими вантажиками обертається з кутовою швидкістю ω. Його момент кількості руху L0 дорівнює [(МR2/2) + 2mR2]·ω
У момент зриву ниток з гачків H і H′ диск обертається з кутовою швидкістю ω1, яка визначається із закону збереження моменту кількості руху:
19.6. Енергія, що витрачається на досягнення даної кутової швидкості ω0 зі стану спокою, дорівнює кінетичній енергії тіла, що обертається. Ця енергія тим менша, чим менший момент інерції тіла (ω0 фіксовано!).
Для будь-якого тіла I = Iц.м.+ Мd2, де Iц.м.—момент інерції відносно осі, що проходить через центр мас; d — відстань від цієї осі до паралельної їй осі обертання. Очевидно, що Iмін відповідає d = 0. Таким чином, вісь обертання повинна проходити через центр мас, який розташований на відстані М2L/(М1+М2) від кінця невагомого стрижня, що несе масу М1.
19.7. Нехай диск із притиснутими вантажиками обертається з кутовою швидкістю ω. Його момент кількості руху L0 дорівнює [(МR2/2) + 2mR2]·ω
У момент зриву ниток з гачків H і H′ диск обертається з кутовою швидкістю ω1, яка визначається із закону збереження моменту кількості руху:
Зображення
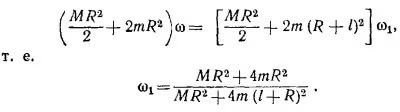
Після відокремлення вантажиків диск продовжує обертатися з тією самою кутовою швидкістю ω1, так що кутова швидкість диска зменшується в n разів, якщо
Зображення
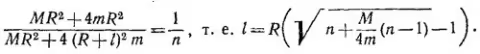
19.8. У нерухомій системі координат ху на тіло діє сила F. Тіло рухатиметься в цій системі координат згідно з рівняннями руху mx = Fx; my =Fy. При повороті системи координат на кут θ = ωt координати перетворюються таким чином:
Зображення
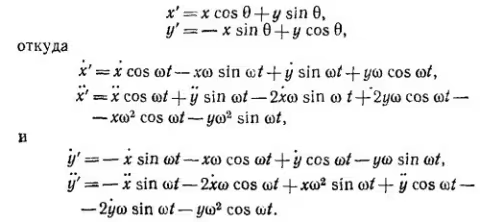
Компоненти сили в штрихованій системі координат мають вигляд
Зображення
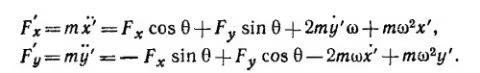
Перші два члени в кожному виразі є компонентами справжньої сили F у повернутій системі координат, треті доданки —компоненти сили Коріоліса, а останні — відцентрової сили.
19.9. Рівняння руху для центра мас кулі
19.9. Рівняння руху для центра мас кулі
Зображення
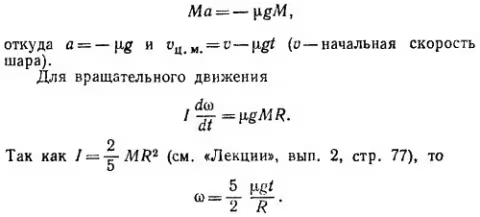
Швидкість тієї точки кулі, яка дотикається до площини, дорівнює vц.м.—ωR. Коли ця швидкість обертається на нуль, куля починає котитися без проковзування. Це станеться через проміжок часу t від початку руху, що дорівнює
Зображення
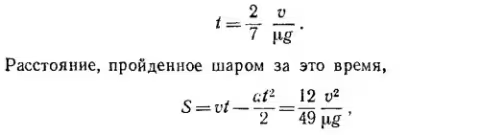
 і її швидкість до цього моменту vt = v—μgt = 5/7v.
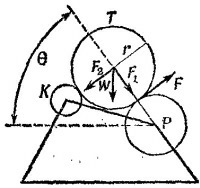
19.10. Вагу W валика розкладемо на дві складові: силу нормального тиску його на вал P, рівну F1 = Mg sin θ, і перпендикулярну до неї, F2 = Mg cos θ.
Контакт між передавальним валиком T і барабаном K не втрачатиметься в тому випадку, якщо «сила тяги» F, прикладена з боку друкарського вала P до валика T (яка якраз і зумовлює обертання валика T), менша або дорівнює F2, тобто
Зображення
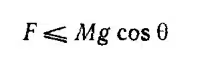
(знак рівності відповідає нульовому тиску T на K).
Рівняння обертального руху для валика T, коли він не тисне на барабан K, має вигляд /A1 = Fr, або (Mr2/2) A1 — Mg cos θr (тут через A1= dω/dt позначено кутове прискорення валика T), оскільки
Рівняння обертального руху для валика T, коли він не тисне на барабан K, має вигляд /A1 = Fr, або (Mr2/2) A1 — Mg cos θr (тут через A1= dω/dt позначено кутове прискорення валика T), оскільки
Зображення
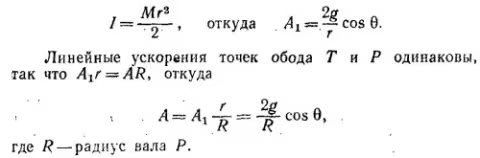
19.11. Позначимо масу першої секції через m, тоді маси відповідних квадрантів будуть:
Зображення
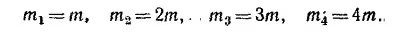
Оскільки кожна із секцій однорідна, то центри мас їх розташовані однаково відносно самих секцій. Якщо координати центрів мас секцій (х1у1)... (x4y4), то положення центра мас усього тіла обчислюється за формулами
Зображення
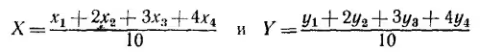
Із міркувань симетрії ясно, що центр мас кожної із секцій лежить на бісектрисі відповідного прямого кута, на однаковій відстані від початку координат.
Позначимо координати центра мас першої секції через a:
Позначимо координати центра мас першої секції через a:
Зображення
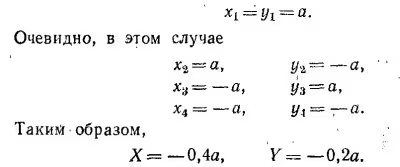
Рівняння прямої, що проходить через дві точки (0, 0) і (X, У), є
Зображення
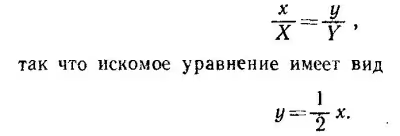
19.12. Нехай M — маса диска з отвором; m —маса вирізаної частини диска; x —абсциса центра мас диска з отвором.
Оскільки центр мас суцільного диска перебуває в його центрі, то
Оскільки центр мас суцільного диска перебуває в його центрі, то
Зображення
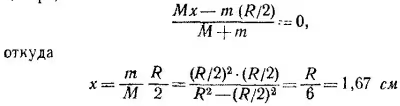
19.13. Виберемо систему координат, як рекомендовано в умові задачі. Оскільки дріт розташований симетрично відносно осі x, то, очевидно, yц. м. = 0. За визначенням центра мас
Зображення
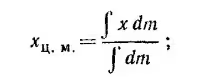
ця формула є узагальненням наведеної в «Лекціях» формули
Зображення
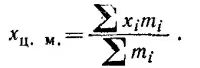
Маса дроту нескінченно малої довжини dl дорівнює ρdl, де ρ = M/L—маса одиниці довжини дроту, тому
Зображення
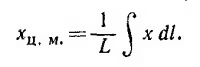
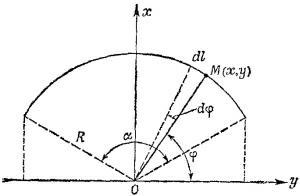 Обчислювати такий інтеграл у прямокутній системі координат досить громіздко. Ці обчислення значно спрощуються, якщо помітити, що для довільної точки дроту, радіус-вектор якої утворює кут φ з віссю y, x = R cos φ, a dl = Rdφ(див. рисунок). Щоб було враховано всі точки дроту, кут φ повинен пробігати значення від (π—α)/2 до (π+α)/2, де α=L/R —кут між радіусами-векторами кінців дроту. Таким чином,
Зображення
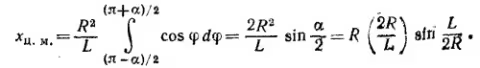
Цей самий результат може бути отриманий з теореми Паппа (див. «Лекції», вип. 2, стор. 72—73). При обертанні дроту навколо осі y виходить кульовий пояс площею
Зображення
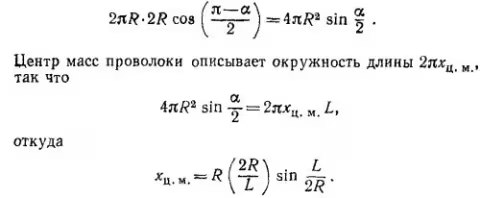
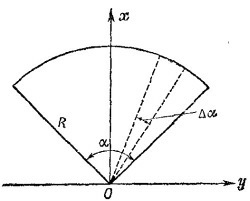 19.14. Розіб'ємо сектор на велике число секторів із вершинами в точці О та дуже малим центральним кутом Δα. Кожен такий сектор з великою точністю можна розглядати як рівнобедрений трикутник, центр мас якого лежить на висоті, на відстані 2/3 R від його вершини.
Таким чином, задача про знаходження центра мас сектора звелася до знаходження центра мас дуги кола радіусом 2/3R з кутом розхилу α, тобто до попередньої задачі. У такій самій системі координат, як і в задачі 19.13,
Зображення
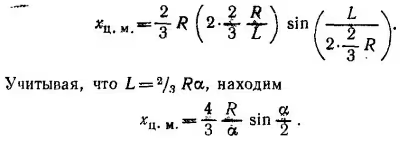
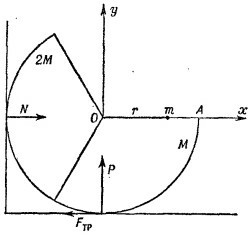 19.15. а) Визначимо положення центра мас тіла, що утворилося після склеювання. Як було показано в попередній задачі, центр мас сектора лежить на його бісектрисі на відстані 4/3(R/α) sin (α/2) від центра кола. (У нашому випадку ця відстань дорівнює √ 3 см, оскільки R = π см і α = 2π/3.) Бісектриса сектора маси 2M напрямлена горизонтально, тому координати центра мас цього тіла х2 = —√ 3 см, y2 = 0. Бісектриса сектора маси M утворює кут 30° з вертикаллю, так що координати x1і у1центра мас цього сектора дорівнюють:
Зображення
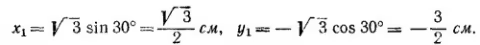
Отже, координати центра мас тіла, що утворилося після склеювання двох частин, є
Зображення
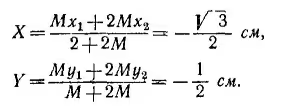
Розглянемо сили, що діють на тіло. Це сила тяжіння, прикладена в центрі мас тіла, сили тиску підлоги та стінки P і N і сила тертя об підлогу Fтр. Ці сили прикладені в точках дотику тіла зі стінкою та підлогою і напрямлені так, як це показано на рисунку. Оскільки тіло перебуває в рівновазі, геометрична сума всіх сил дорівнює нулю; сума моментів цих сил, наприклад відносно точки О, також дорівнює нулю. Це дає
Зображення
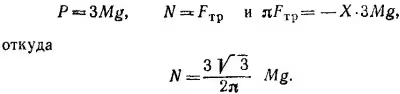
Оскільки M = 1 кг, тіло тисне на стінку із силою 3 √3/2π кгс.
б) Якщо розмістити на лінії ОА масу m на відстані r від точки О, то система залишиться в рівновазі, якщо будуть рівні між собою моменти сил ваги складеного тіла й кульки відносно точки дотику тіла та підлоги:
б) Якщо розмістити на лінії ОА масу m на відстані r від точки О, то система залишиться в рівновазі, якщо будуть рівні між собою моменти сил ваги складеного тіла й кульки відносно точки дотику тіла та підлоги:
Зображення
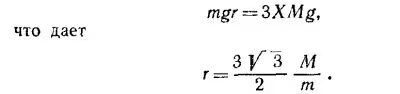
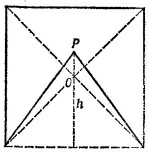 19.16. Оскільки вся фігура, підвішена в точці P, перебуває в рівновазі незалежно від її положення, точка P є її центром мас.
Нехай висота вирізаного трикутника дорівнює h. Його центр мас розташований на відстані 2/3 h від P. Центр мас отриманої фігури та вирізаного трикутника перебуває в точці О, отже (див. задачу 19.12),
Зображення
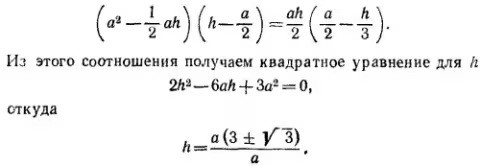
Оскільки за змістом задачі h < a, як розв'язок вибираємо менший корінь квадратного рівняння, тобто h = 0,63 а.
19.17. а) На котушку діє сила ваги, напрямлена вертикально вниз, і сила натягу нитки T, напрямлена вздовж нитки. Котушка не буде розгойдуватися, якщо немає горизонтальних сил, тобто якщо нитка вертикальна,
б) Запишемо рівняння руху котушки:
для поступального
19.17. а) На котушку діє сила ваги, напрямлена вертикально вниз, і сила натягу нитки T, напрямлена вздовж нитки. Котушка не буде розгойдуватися, якщо немає горизонтальних сил, тобто якщо нитка вертикальна,
б) Запишемо рівняння руху котушки:
для поступального
Зображення
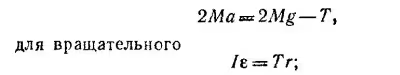
тут a —прискорення центра мас котушки, ε —її кутове прискорення. Враховуючи, що ε = а/r і I = MR2, рівняння руху перепишемо у вигляді
Зображення
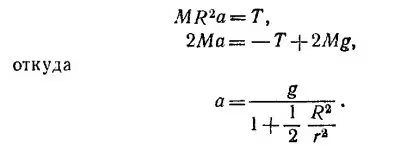
19.18. а) Із закону збереження моменту кількості руху
Зображення
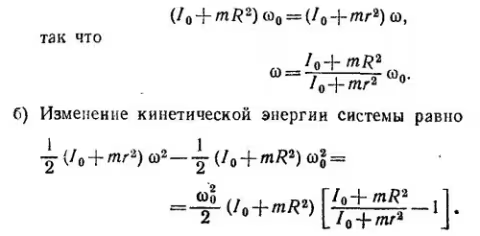
З іншого боку, щоб утримати масу m на відстані x від осі обертання, коли вона обертається з кутовою швидкістю ω, необхідно прикласти до нитки силу
Зображення
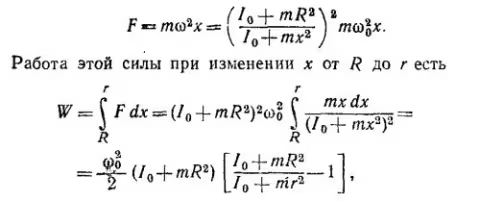
що дорівнює різниці кінетичних енергій системи в кінцевому та початковому станах.
в) У системі координат, що обертається разом зі столом, швидкість візка збільшується завдяки дії відцентрової сили, так що в цій системі кінетична енергія візка в точці R дорівнює обчисленій у пункті (б) роботі W, тобто
в) У системі координат, що обертається разом зі столом, швидкість візка збільшується завдяки дії відцентрової сили, так що в цій системі кінетична енергія візка в точці R дорівнює обчисленій у пункті (б) роботі W, тобто
Зображення
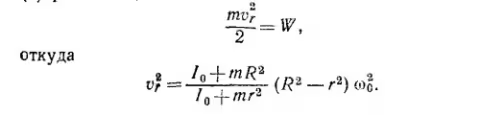
До розділу 20. Обертання і простір
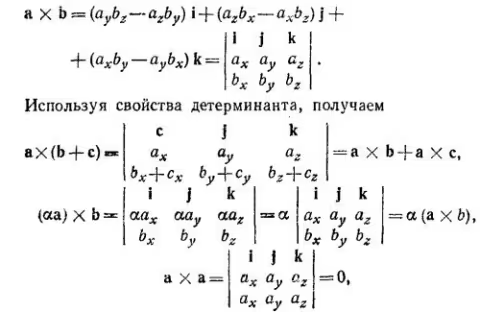
20.1. Векторний добуток двох векторів а і b можна записати у вигляді
20.1. Векторний добуток двох векторів а і b можна записати у вигляді
Зображення
Зображення
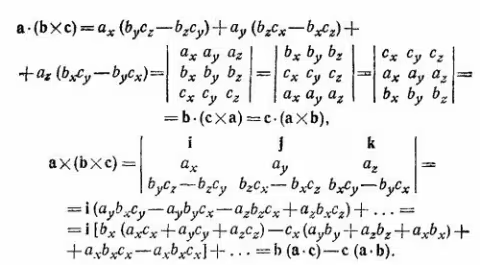
20.2. Напрямимо вісь z уздовж вектора ω (тобто вздовж осі обертання твердого тіла), а початок координат помістимо в довільній точці на осі обертання. Обчислимо векторний добуток ω x r (r—радіус-вектор точки P тіла) у цій системі координат
Зображення
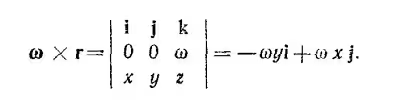
Отриманий вектор лежить у площині ху і перпендикулярний вектору r′ (x, y), модуль його дорівнює ω√x2+y2=ωr′. Оскільки r′ — відстань точки P до осі обертання, обчислений векторний добуток є не що інше, як швидкість точки P твердого тіла, тобто vp = ω x r.
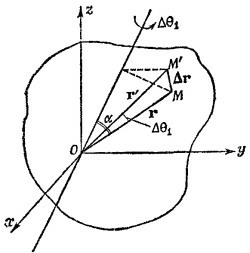
20.3. Нехай тіло повернеться на деякий дуже малий кут Δθ1 навколо осі 1, що проходить через початок координат. Введемо вектор Δθ1, величина якого дорівнює Δθ1, а напрямок збігається з віссю обертання, тобто Δθ1 = Δθ1 n1 (n1—-одиничний вектор уздовж осі обертання). Очевидно, що при такому повороті радіус-вектор r довільної точки M стане рівним r′=r + Δr. Величина приросту радіуса-вектора дорівнює (див. рисунок) r sin α Δθ1 вектор Δr напрямлений перпендикулярно r і осі обертання (тобто Δθ1), тому, згадуючи визначення векторного добутку,
20.3. Нехай тіло повернеться на деякий дуже малий кут Δθ1 навколо осі 1, що проходить через початок координат. Введемо вектор Δθ1, величина якого дорівнює Δθ1, а напрямок збігається з віссю обертання, тобто Δθ1 = Δθ1 n1 (n1—-одиничний вектор уздовж осі обертання). Очевидно, що при такому повороті радіус-вектор r довільної точки M стане рівним r′=r + Δr. Величина приросту радіуса-вектора дорівнює (див. рисунок) r sin α Δθ1 вектор Δr напрямлений перпендикулярно r і осі обертання (тобто Δθ1), тому, згадуючи визначення векторного добутку,
Зображення
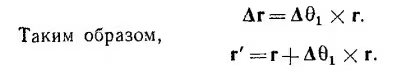
Якщо виконано ще один поворот на малий кут Δθ2 навколо іншої осі, що проходить через початок координат, то новий радіус-вектор тієї самої точки M (позначимо його r″) може бути виражений через r як
Зображення
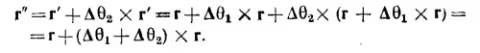
В останньому виразі відкинуто нескінченно малі другого порядку.
Таким чином, два послідовні повороти на кути Δθ1 і Δθ2 навколо різних осей еквівалентні одному повороту на кут
Таким чином, два послідовні повороти на кути Δθ1 і Δθ2 навколо різних осей еквівалентні одному повороту на кут
Зображення
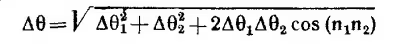
навколо осі, напрямок якої збігається з напрямком вектора Δθ1 + Δθ2. Аналогічно для N поворотів на малі кути Δθi маємо
Зображення
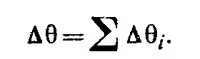
 Розглядаючи кутову швидкість як вектор, напрямлений уздовж осі обертання, модуль якого дорівнює зміні кута за одиницю часу, записуємо ωi= Δθi/Δt. Тому обертання тіла з кількома кутовими швидкостями еквівалентне обертанню з однією кутовою швидкістю
Зображення
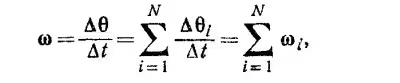
20.4. Позначимо через r′ координати частинок у системі ц. м. Очевидно,
Зображення
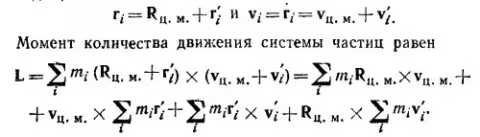
Зображення
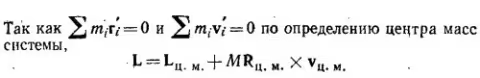
20.5. а) Об'єм V паралелепіпеда дорівнює добутку площі основи на висоту: V = SH.
Позначимо кут між сторонами A і B основи через α. Величина площі основи дорівнює
Позначимо кут між сторонами A і B основи через α. Величина площі основи дорівнює
Зображення
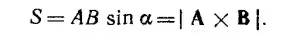
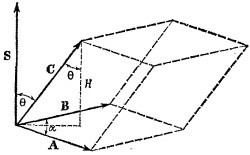 Вектор S = A x B напрямлений перпендикулярно векторам А і В, тобто його напрямок збігається з нормаллю до основи.
Якщо кут між S і С дорівнює θ, то V = SH = SC cosθ = C·S = |C(A х В)|.
б) Паралелепіпед визначається трьома векторами:
а = 10i—5j+3k, b = 3i—4j + 7k, c=— 5i— 6j + 3k.
Отже, його об'єм є абсолютною величиною визначника
Зображення
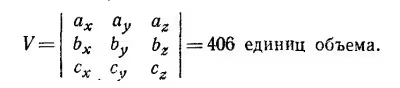
 14.3. а) При переміщенні частинки вздовж осі y роботу виконує лише y-компонента сили. Але Fy = 3х2 = 0 (x = 0 при русі вздовж осі y), тому й робота сили F дорівнює нулю.
б) У цьому випадку потрібно брати до уваги лише y-і z-компоненти сили F, оскільки переміщення перпендикулярне осі x. Однак Fy = 0 (х = 0 для всіх точок площини y—z), тому робота сили F дорівнює