У цьому розділі ми розглянемо застосування спеціальної теорії відносності до електродинаміки. Ми вивчали теорію відносності досить давно (розд. 15—17, вип. 2), тому тут я коротко нагадаю основні ідеї.
Експериментально встановлено, що закони фізики при рівномірному русі не змінюються. Якщо ви перебуваєте всередині зорельота, що летить зі сталою швидкістю по прямій лінії, то не можете встановити самого факту руху корабля: для цього треба визирнути назовні або принаймні провести якісь спостереження, пов'язані із зовнішнім світом. Будь-який написаний нами істинний закон фізики повинен бути сформульований так, щоб цей факт природи був «вбудований» у нього.
Співвідношення між простором і часом у двох системах координат (одна з яких S′ рівномірно рухається відносно іншої S у напрямку осі x зі швидкістю v) визначається перетвореннями Лоренца:
Експериментально встановлено, що закони фізики при рівномірному русі не змінюються. Якщо ви перебуваєте всередині зорельота, що летить зі сталою швидкістю по прямій лінії, то не можете встановити самого факту руху корабля: для цього треба визирнути назовні або принаймні провести якісь спостереження, пов'язані із зовнішнім світом. Будь-який написаний нами істинний закон фізики повинен бути сформульований так, щоб цей факт природи був «вбудований» у нього.
Співвідношення між простором і часом у двох системах координат (одна з яких S′ рівномірно рухається відносно іншої S у напрямку осі x зі швидкістю v) визначається перетвореннями Лоренца:
Зображення
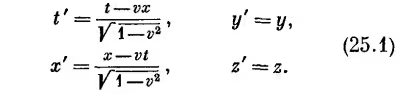
Закони фізики повинні бути такими, щоб після перетворень Лоренца вони в новій формі виглядали абсолютно так само, як і раніше. Це точнісінько нагадує принцип незалежності законів фізики від орієнтації нашої системи координат. У розд. 11 (вип. 1) ми бачили, що способом математичного опису цієї інваріантності відносно обертання є запис рівнянь у векторному вигляді.
Там ми виявили, що якщо, скажімо, взяти два вектори
А = (Аx, Аy , Аz) і В = (Вx, Вy , Вz),
то комбінація
А ·В = АxВx + АyВy + АzВz,
при повороті системи координат не змінюється. Таким чином, якщо з обох боків рівняння ми бачимо скалярний добуток, подібний до А·В, то рівняння матиме точнісінько ту саму форму в будь-якій повернутій системі координат. Крім того, ми відкрили оператор (див. розд. 2)
Там ми виявили, що якщо, скажімо, взяти два вектори
А = (Аx, Аy , Аz) і В = (Вx, Вy , Вz),
то комбінація
А ·В = АxВx + АyВy + АzВz,
при повороті системи координат не змінюється. Таким чином, якщо з обох боків рівняння ми бачимо скалярний добуток, подібний до А·В, то рівняння матиме точнісінько ту саму форму в будь-якій повернутій системі координат. Крім того, ми відкрили оператор (див. розд. 2)
Зображення
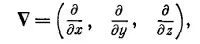
який, будучи застосований до скалярної функції, дає три величини, що перетворюються точнісінько як вектор. За допомогою цього оператора було визначено градієнт, а в комбінації з іншими векторами — дивергенція і лапласіан. І, нарешті, ми виявили, що, складаючи суми деяких попарних добутків компонент двох векторів, можна отримати три величини, які поводяться подібно до нового вектора. Ми назвали це векторним добутком двох векторів. Використовуючи потім векторний добуток з оператором ∇, ми визначили ротор вектора. Надалі нам часто доведеться посилатися на те, що було нами зроблено у векторному аналізі, тому всі найважливіші векторні операції в тривимірному просторі, які використовувалися раніше, ми зібрали в табл. 25.1.
Зображення
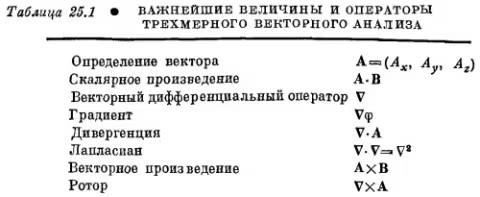
Користуючись нею, можна так записати будь-яке рівняння фізики, щоб обидві його частини перетворювалися при обертаннях однаковим чином. Якщо одна його частина — вектор, то вектором має бути й інша частина, і обидві вони при обертанні системи координат змінюються точнісінько однаково. Аналогічно, якщо одна частина скаляр, то скаляром має бути й інша частина, так що жодна з них не змінюється при обертанні системи координат і т. д.
У теорії відносності простір і час нерозривно пов'язані один з одним, тому те саме доведеться зробити і для чотирьох вимірів. Ми хочемо, щоб наші рівняння залишалися незмінними не тільки при обертаннях, а й при переході в будь-яку інерціальну систему. Це означає, що наші рівняння повинні бути інваріантними відносно перетворень Лоренца (25.1). Мета цього розділу — показати, як цього можна досягти. Але перш ніж почати, приймемо угоду, яка значно полегшить нашу роботу (і до того ж допоможе уникнути плутанини). Полягає вона в такому виборі одиниць вимірювання довжини і часу, щоб швидкість світла c виявилася рівною одиниці. Ви можете вважати, наприклад, що за одиницю часу взято інтервал, за який світло проходить відрізок в один метр (це становить близько 3·10-9 c). Можна навіть так і назвати цю одиницю часу: «один світловий метр». Використання цієї одиниці ще яскравіше відтіняє симетрію простору і часу. Крім того, з наших релятивістських рівнянь зникнуть усі с. (Якщо це чомусь бентежить вас, ви можете в будь-якому рівнянні відновити їх або замінити кожне t на ct, а ще краще вставити c всюди, де це необхідно для правильної розмірності рівняння.) Тепер, після такої підготовки, ми можемо рушити далі.
Наша програма полягає в тому, щоб повторити в чотиривимірному просторі-часі все те, що ми робили з векторами в трьох вимірах. Справа це нехитра — ми просто діятимемо аналогічно. Єдина складність зустрінеться тільки з позначеннями (символ вектора в нас уже зайнятий тривимірними векторами), і трохи зміняться знаки в скалярному добутку.
Перш за все, за аналогією з векторами в тривимірному просторі, введемо чотиривектор як набір чотирьох величин at, ax, аy і az,які при переході в рухому систему координат перетворюються подібно до t, x, у і z. Для позначення чотиривектора використовується кілька різних способів. Ми ж писатимемо просто аμ, розуміючи під цим групу чотирьох величин (at, ax,ay, az); іншими словами, значок μ, набуває якогось із чотирьох «значень»: t, x, у і z. Іноді нам буде зручно позначати три просторові компоненти у вигляді тривимірного вектора, тобто писати аμ=(аt, а).
Ми вже стикалися з одним таким чотиривектором, що складається з енергії та імпульсу частинки (див. розд. 17, вип. 2). У наших нових позначеннях він запишеться так:
У теорії відносності простір і час нерозривно пов'язані один з одним, тому те саме доведеться зробити і для чотирьох вимірів. Ми хочемо, щоб наші рівняння залишалися незмінними не тільки при обертаннях, а й при переході в будь-яку інерціальну систему. Це означає, що наші рівняння повинні бути інваріантними відносно перетворень Лоренца (25.1). Мета цього розділу — показати, як цього можна досягти. Але перш ніж почати, приймемо угоду, яка значно полегшить нашу роботу (і до того ж допоможе уникнути плутанини). Полягає вона в такому виборі одиниць вимірювання довжини і часу, щоб швидкість світла c виявилася рівною одиниці. Ви можете вважати, наприклад, що за одиницю часу взято інтервал, за який світло проходить відрізок в один метр (це становить близько 3·10-9 c). Можна навіть так і назвати цю одиницю часу: «один світловий метр». Використання цієї одиниці ще яскравіше відтіняє симетрію простору і часу. Крім того, з наших релятивістських рівнянь зникнуть усі с. (Якщо це чомусь бентежить вас, ви можете в будь-якому рівнянні відновити їх або замінити кожне t на ct, а ще краще вставити c всюди, де це необхідно для правильної розмірності рівняння.) Тепер, після такої підготовки, ми можемо рушити далі.
Наша програма полягає в тому, щоб повторити в чотиривимірному просторі-часі все те, що ми робили з векторами в трьох вимірах. Справа це нехитра — ми просто діятимемо аналогічно. Єдина складність зустрінеться тільки з позначеннями (символ вектора в нас уже зайнятий тривимірними векторами), і трохи зміняться знаки в скалярному добутку.
Перш за все, за аналогією з векторами в тривимірному просторі, введемо чотиривектор як набір чотирьох величин at, ax, аy і az,які при переході в рухому систему координат перетворюються подібно до t, x, у і z. Для позначення чотиривектора використовується кілька різних способів. Ми ж писатимемо просто аμ, розуміючи під цим групу чотирьох величин (at, ax,ay, az); іншими словами, значок μ, набуває якогось із чотирьох «значень»: t, x, у і z. Іноді нам буде зручно позначати три просторові компоненти у вигляді тривимірного вектора, тобто писати аμ=(аt, а).
Ми вже стикалися з одним таким чотиривектором, що складається з енергії та імпульсу частинки (див. розд. 17, вип. 2). У наших нових позначеннях він запишеться так:
Зображення
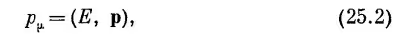
тобто чотиривектор рμ складається з енергії E і трьох компонент тривимірного імпульсу частинки р.
Схоже, що гра дійсно виявляється нехитрою: єдине, що ми повинні зробити,— це знайти для кожного тривимірного вектора компоненту, якої бракує, і отримати чотиривектор. Однак усе ж це завдання важче, ніж здається на перший погляд. Візьмемо, наприклад, вектор швидкості з компонентами
Схоже, що гра дійсно виявляється нехитрою: єдине, що ми повинні зробити,— це знайти для кожного тривимірного вектора компоненту, якої бракує, і отримати чотиривектор. Однак усе ж це завдання важче, ніж здається на перший погляд. Візьмемо, наприклад, вектор швидкості з компонентами
Зображення
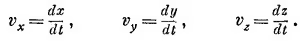
Що буде його часовою компонентою? Інстинкт підказує нам, що оскільки чотиривектор подібний до t, x, у, z, то часовою компонентою нібито має бути
Зображення
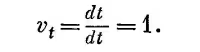
Але це невірно. Річ у тім, що час t у кожному знаменнику не інваріантний при перетвореннях Лоренца. Чисельник має правильну поведінку, a dt у знаменнику псує всю справу: воно не однакове в двох різних системах.
Виявляється, що чотири компоненти «швидкості», які нам потрібно виписати, перетворяться на компоненти чотиривектора, якщо ми просто поділимо їх на √1—v2. У правильності цього можна переконатися, взявши чотиривектор імпульсу
Виявляється, що чотири компоненти «швидкості», які нам потрібно виписати, перетворяться на компоненти чотиривектора, якщо ми просто поділимо їх на √1—v2. У правильності цього можна переконатися, взявши чотиривектор імпульсу
Зображення
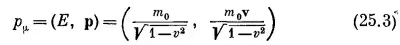
і поділивши його на масу спокою, яка в чотиривимірному просторі є скаляром. Ми отримаємо при цьому
Зображення
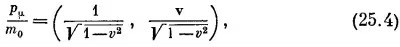
що, як і раніше, має бути чотиривектором. (Ділення на скаляр не змінює трансформаційних властивостей.) Так що чотиривектор швидкості иμ можна визначити так:
Зображення
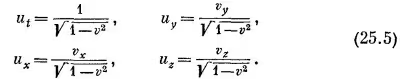
Це дуже корисна величина; ми можемо тепер написати, наприклад,
Зображення

Такий типовий вигляд, який повинне мати правильне релятивістське рівняння: кожна його сторона повинна бути чотиривектором. (У правій частині стоїть добуток інваріанта на чотиривектор, який, як і раніше, є чотиривектором.)