У цьому розділі ми знову повернемось до деяких аспектів наших коливальних систем, тільки спробуємо тепер побачити щось більш загальне, що стоїть за спиною кожної окремої системи. Вивчення кожної коливальної системи зводилося до розв'язання диференціального
Зображення
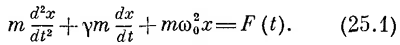
Ця комбінація «операцій» над змінною х має цікаву властивість: якщо замість х підставити (х+у), вийде сума однакових операцій над х і у, а множення х на число а зводиться до множення на це число первісної комбінації. Це легко довести. Щоб не перевтомлюватися, записуючи всі букви, що входять у (25.1), давайте введемо «скорописні» позначення. Позначимо всю ліву частину рівняння (25.1) символом L(x). Побачивши такий символ, ви маєте подумки уявити собі ліву частину рівняння (25.1). Тому, згідно з цією системою, символ L(x+y) означатиме таке:
Зображення
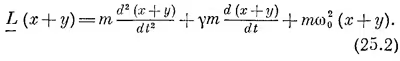
(Підкреслимо букву L, щоб не сплутати цей символ зі звичайною функцією.) Іноді ми вживатимемо термін операторний запис, але зовсім байдуже, якими словами це називати, просто-напросто це «скоропис». Наше перше твердження, що
Зображення
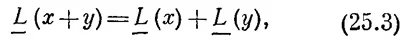
випливає із співвідношень а(х+у)=ах+ау, d(x+y)/dt= dx/dt+dy/dt і т. д.
Легко довести, що для постійного а
Легко довести, що для постійного а
Зображення
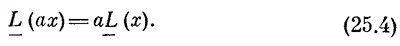
Співвідношення (25.3) і (25.4) тісно пов'язані одне з одним, тому що, підставивши в (25.3) х+х, ми отримаємо (25.4) для частинного значення а=2 і т. д.]
Розв'язуючи складніші задачі, можна отримати L, у якому міститься більше членів і вищі похідні. Зазвичай насамперед цікавляться, чи справедливі співвідношення (25.3) і (25.4). Якщо вони виконуються, то задачу називають лінійною. У цьому розділі ми вивчимо деякі властивості систем, що випливають тільки з того факту, що система лінійна. Це допоможе нам зрозуміти спільність деяких властивостей вивчених раніше окремих систем.
Давайте вивчимо деякі властивості лінійних диференціальних рівнянь, причому корисно пам'ятати про добре знайоме нам окреме рівняння (25.1). Перша цікава властивість: припустімо, що ми розв'язуємо диференціальне рівняння для перехідних рухів: вільних коливань без дії зовнішніх сил. Нам належить розв'язати рівняння
Зображення
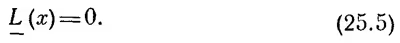
Припустімо, що ми якось примудрилися здолати це рівняння і знайшли його окремий розв'язок х1. Це означає, що нам відома функція x1, для якої L(x1)=0. Після цього можна помітити, що ax1— теж розв'язок нашого рівняння; можна помножити окремий розв'язок рівняння на будь-яку сталу і отримати новий розв'язок. Інакше кажучи, якщо якийсь розв'язок дозволяє частинці просунутися на певну відстань, то вона може здійснити і довшу подорож. Доведення: L(ax1)=aL(x1) = a*0=0.
Припустімо тепер, що нам все ж пощастило знайти не один окремий розв'язок х1, а й другий х2 (нагадаємо, що коли ми в пошуках перехідного розв'язку підставляли x=exp(iαt), то ми знайшли два значення а, тобто два розв'язки: x1 і x2). Покажемо тепер, що комбінація x1+x2 — теж розв'язок. Іншими словами, якщо покласти x=x1+x2, то х — це знову розв'язок рівняння. Чому? Тому що якщо L(x1)=0 і L(x2)=0, то L(x1+x2) = L(x1)+L(x2)=0+0=0. Таким чином, ми маємо право додавати окремі розв'язки, що описують рухи лінійної системи.
Продовжуючи в тому ж дусі, ми можемо додати шість перших і два других розв'язки; адже якщо x1 є розв'язком, то αx1 — теж розв'язок. Іншими словами, будь-яка сума двох розв'язків, наприклад αx1+βx2, задовольняє рівняння. Якщо нам пощастить знайти три розв'язки, то ми побачимо, що будь-яка комбінація трьох розв'язків знову задовольняє рівняння, і т. д. Потік таких розв'язків можна обмежити незалежними розв'язками; у випадку осцилятора ми отримали лише два такі розв'язки. Число незалежних розв'язків у загальному випадку залежить від того, що називається числом ступенів вільності. Ми не будемо зараз детально обговорювати це питання, але у випадку диференціального рівняння другого порядку є лише два незалежні розв'язки. Якщо ми знайдемо обидва ці розв'язки, то можна побудувати загальний розв'язок рівняння.
Подивимося, що буде, коли на систему діє зовнішня сила. Припустімо, що нам зустрілося рівняння
Подивимося, що буде, коли на систему діє зовнішня сила. Припустімо, що нам зустрілося рівняння
Зображення
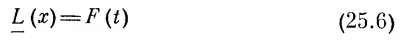
і ми знайшли його окремий розв'язок. Назвемо його розв'язком Джо xД, тобто L(xД)=F(t). Хотілося б знайти ще один розв'язок цього рівняння. Додамо до розв'язку Джо якийсь розв'язок вільного рівняння (25.5), наприклад х1. Тоді, згадавши про (25.3), отримаємо
Зображення
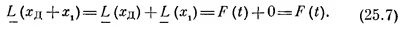
Отже, додавши до розв'язку рівняння (25.6) будь-який «вільний» розв'язок, ми отримаємо новий розв'язок. Вільний розв'язок називають ще перехідним розв'язком.
Якщо несподівано увімкнути зовнішню силу, то рух осцилятора не одразу описуватиметься рівноважним (синусоїдальним) розв'язком: спочатку до нього домішуватимуться перехідні розв'язки, які, якщо почекати довше, врешті-решт «вимруть». Рівноважний розв'язок «виживе», тому що тільки він відповідає зовнішній силі. Врешті-решт це буде єдиним розв'язком, але початкові рухи системи залежать від того, які обставини супроводжують увімкнення сили.
Якщо несподівано увімкнути зовнішню силу, то рух осцилятора не одразу описуватиметься рівноважним (синусоїдальним) розв'язком: спочатку до нього домішуватимуться перехідні розв'язки, які, якщо почекати довше, врешті-решт «вимруть». Рівноважний розв'язок «виживе», тому що тільки він відповідає зовнішній силі. Врешті-решт це буде єдиним розв'язком, але початкові рухи системи залежать від того, які обставини супроводжують увімкнення сили.