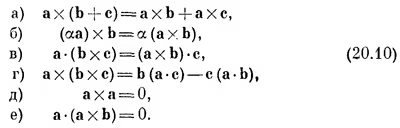У цьому розділі ми розглянемо один із найбільш чудових і забавних наслідків законів механіки — поведінку колеса, що обертається. Для цього нам перш за все потрібно поширити математичний опис обертання, поняття моменту кількості руху, моменту сили і т. д. на тривимірний простір. Однак ми не будемо використовувати ці рівняння в усій їхній загальності й вивчати всі наслідки, бо це зайняло б багато років, а нас чекають інші розділи, до яких ми маємо незабаром перейти. У вступному курсі можна зупинитися лише на основних законах та їхніх застосуваннях до досить обмеженого числа особливо цікавих випадків.
Перш за все хочу зазначити, що для обертання в трьох вимірах твердого тіла чи якогось іншого об'єкта залишається правильним усе, що ми отримали для двох вимірів. Іншими словами, xFy—yFx так і залишається моментом сили «у площині ху», або моментом сили «відносно осі z». Залишається справедливим також, що цей момент сили дорівнює швидкості зміни величини хрy—урx; якщо ви згадаєте виведення рівняння (18.15) із законів Ньютона, то побачите, що фактично ми не використовували тієї обставини, що рух площинний, а просто диференціювали величину хрy—урx і отримували xFy—yFx, так що ця теорема залишається правильною. Величину хрy—урx ми називали моментом кількості руху у площині ху, або моментом кількості руху відносно осі z. Крім площини ху, можна використовувати інші пари осей і отримати інші рівняння. Візьмемо, наприклад, площину yz. Уже із симетрії ясно, що якщо ми просто підставимо у замість х, a z замість у, то для моменту сили отримаємо вираз yFz—zFy, і ypz—zpy буде кутовим моментом у цій площині. Звісно, можна ще взяти й площину zx і отримати для неї
zFx - xFz = d/dt (zpx - xpz).
Цілком ясно, що для руху однієї частинки ми отримуємо і три рівняння для трьох площин. Більше того, якщо ми складали такі величини, як хрy—урx, для багатьох частинок і називали це повним кутовим моментом, то тепер у нас є три сорти подібних виразів для трьох площин: ху, yz і zx, а зробивши те саме з моментами сил, ми можемо також говорити і про повні моменти сил у цих площинах. Таким чином, виникають закони про те, що зовнішній момент сил у деякій площині дорівнює швидкості зміни кутового моменту в тій самій площині. Це просто узагальнення того, що писалося для двох вимірів.
Однак тепер можна сказати: «Але ж є ще й інші площини. Невже не можна врешті-решт узяти площину під якимось кутом і обчислювати діючі в ній моменти сил? Для кожного такого випадку треба писати інші системи рівнянь, так що в результаті їх набереться безліч!» Тут слід відзначити дуже цікаву обставину. Виявляється, що якщо ми в комбінації x`Fy`—y`Fx`- для «косої» площини виразимо величини x`, Fy` і т. д. через їхні компоненти, то результат можна записати у вигляді деякої комбінації трьох моментів у площинах ху, yz і zx. У цьому немає нічого нового. Іншими словами, якщо нам відомі три моменти сил у площинах ху, yz і zx, то момент сил у будь-якій іншій площині, як і кутовий момент, можна записати у вигляді їхньої комбінації: скажімо, 6% одного, 92% іншого і т. д. Цією властивістю ми зараз і займемося. Нехай Джо для своїх координатних осей х, у, z визначав усі моменти сил і всі кутові моменти в усіх площинах. Однак Мік спрямував свої осі х`, у`, z` по-іншому. Щоб трохи спростити задачу, припустимо, що повернуті лише осі х і у. Мік вибрав інші осі х` і у`, а його вісь z залишилася тією самою. Це означає, що площини yz і zx у нього нові, а тому моменти сил і кутові моменти в нього теж виявляться новими. Наприклад, його момент сили у площині х`у` виявиться рівним x`Fy`—y`Fx і т. д. Наступна задача — знайти зв'язок між новими і старими моментами сил. Її цілком можна розв'язати, встановивши зв'язок одного набору осей з іншим. «Та це ж нагадує те, що ми робили з векторами»,— скажете ви. Справді, я збираюся робити точнісінько те саме. «А чи не вектор він, цей момент сили?» — запитаєте ви. Справді, він — вектор, однак цього не можна сказати просто так, без жодного математичного аналізу. Тож наступним етапом має бути аналіз. Однак ми не будемо детально обговорювати кожен крок, а лише покажемо, як це все працює. Моменти сил, обчислені Джо, дорівнюють
zFx - xFz = d/dt (zpx - xpz).
Цілком ясно, що для руху однієї частинки ми отримуємо і три рівняння для трьох площин. Більше того, якщо ми складали такі величини, як хрy—урx, для багатьох частинок і називали це повним кутовим моментом, то тепер у нас є три сорти подібних виразів для трьох площин: ху, yz і zx, а зробивши те саме з моментами сил, ми можемо також говорити і про повні моменти сил у цих площинах. Таким чином, виникають закони про те, що зовнішній момент сил у деякій площині дорівнює швидкості зміни кутового моменту в тій самій площині. Це просто узагальнення того, що писалося для двох вимірів.
Однак тепер можна сказати: «Але ж є ще й інші площини. Невже не можна врешті-решт узяти площину під якимось кутом і обчислювати діючі в ній моменти сил? Для кожного такого випадку треба писати інші системи рівнянь, так що в результаті їх набереться безліч!» Тут слід відзначити дуже цікаву обставину. Виявляється, що якщо ми в комбінації x`Fy`—y`Fx`- для «косої» площини виразимо величини x`, Fy` і т. д. через їхні компоненти, то результат можна записати у вигляді деякої комбінації трьох моментів у площинах ху, yz і zx. У цьому немає нічого нового. Іншими словами, якщо нам відомі три моменти сил у площинах ху, yz і zx, то момент сил у будь-якій іншій площині, як і кутовий момент, можна записати у вигляді їхньої комбінації: скажімо, 6% одного, 92% іншого і т. д. Цією властивістю ми зараз і займемося. Нехай Джо для своїх координатних осей х, у, z визначав усі моменти сил і всі кутові моменти в усіх площинах. Однак Мік спрямував свої осі х`, у`, z` по-іншому. Щоб трохи спростити задачу, припустимо, що повернуті лише осі х і у. Мік вибрав інші осі х` і у`, а його вісь z залишилася тією самою. Це означає, що площини yz і zx у нього нові, а тому моменти сил і кутові моменти в нього теж виявляться новими. Наприклад, його момент сили у площині х`у` виявиться рівним x`Fy`—y`Fx і т. д. Наступна задача — знайти зв'язок між новими і старими моментами сил. Її цілком можна розв'язати, встановивши зв'язок одного набору осей з іншим. «Та це ж нагадує те, що ми робили з векторами»,— скажете ви. Справді, я збираюся робити точнісінько те саме. «А чи не вектор він, цей момент сили?» — запитаєте ви. Справді, він — вектор, однак цього не можна сказати просто так, без жодного математичного аналізу. Тож наступним етапом має бути аналіз. Однак ми не будемо детально обговорювати кожен крок, а лише покажемо, як це все працює. Моменти сил, обчислені Джо, дорівнюють
Зображення
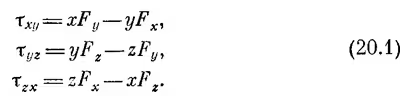
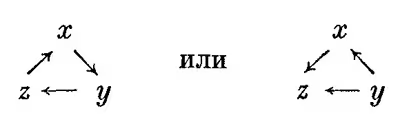
Тут ми зробимо відступ і зауважимо, що в подібних випадках, якщо осі координат вибрані неправильно, для деяких величин отримується неправильний знак. Чому б не написати τyz—zFy—yFz? Це питання пов'язане з тією обставиною, що система координат може бути або «лівою», або «правою». Однак вибравши (довільно) знак, скажімо, у τху, можна завжди визначити правильний вираз для решти двох величин шляхом заміни за якоюсь із двох схем:
Зображення
Тепер Мік обчислює моменти сил у своїй системі
Зображення
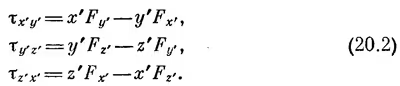
Нехай одна система координат повернута на кут θ відносно іншої, так що вісь z залишилася тією самою. (Кут θ не має нічого спільного з обертанням об'єкта чи з чимось, що відбувається всередині системи координат. Це просто зв'язок між осями, якими користується одна людина, і осями, якими користується інша. Ми припускаємо, що він залишається постійним.) При цьому координати в двох системах пов'язані так:
Зображення
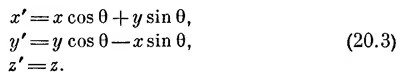
Точно таким же чином, оскільки сила є вектором, вона перетворюється в новій системі координат так само, як х, у і z. Просто, за визначенням, об'єкт називається вектором тоді й лише тоді, коли різні його компоненти перетворюються як х, у і z
Зображення
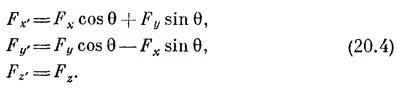
Тепер можна визначити, як перетворюється момент сили. Для цього в рівняння (20.2) потрібно просто підставити замість х`, у` і z` вираз (20.3), а для Fx`, Fy` і Fz` — вираз (20.4). У результаті для τx`y` виходить довгий ряд членів, але виявляється (і на перший погляд це дивно), що все зводиться просто до виразу xFy—yFx, який, як відомо, є моментом сили у площині ху:
Зображення
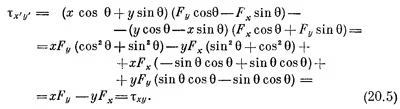
Результат цілком зрозумілий: адже ми тільки повернули осі, що лежать у площині ху, при цьому момент відносно осі z у цій площині не відрізняється від попереднього: адже площина ж залишилася тією самою! Цікавіший вираз для τy`z`. Тут ми вже маємо справу з новою площиною. Якщо тепер повторити те саме з площиною y`z`, то отримаємо
Зображення
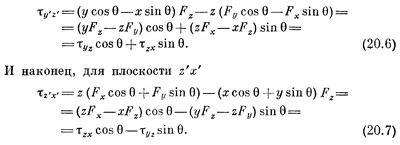
Ми хотіли знайти правило для визначення моменту сили в новій системі через момент сили в старій і знайшли його. Як можна запам'ятати це правило? Якщо уважно подивитися на рівняння (20.5)—(20.7), то неважко побачити, що між ними та рівняннями для х, у і z існує тісний зв'язок. Якби якимось чином ми могли назвати τху z-компонентою чогось, скажімо z-компонентою вектора τ, то все було б гаразд: рівняння (20.5) ми розуміли б як перетворення вектора τ, бо z-компонента його, як це й має бути, залишалася б незмінною. Аналогічно, якщо зв'язати площину yz з х-компонентою новоспеченого вектора, а площину zx з у-компонентою, то закон перетворення матиме такий вигляд:
Зображення
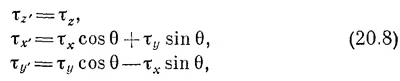
що в точності відповідає закону перетворення векторів.
Ми, отже, довели, що комбінацію xFy—yFx можна ототожнити з тим, що зазвичай називають z-компонентою якогось штучно введеного вектора. Хоча момент сили є своєрідним «закручуванням» у площині і, здавалося б, не має векторного характеру, математично він усе-таки поводиться як вектор. Цей вектор спрямований під прямим кутом до площини закручування, а його довжина пропорційна силі закручування. Три компоненти такої величини перетворюватимуться при обертанні як справжнісінький вектор.
Отже, ми подаємо момент сили у вигляді вектора. Згідно з правилом, з кожною площиною, в якій він діє, ми пов'язуємо пряму, перпендикулярну до цієї площини. Однак перпендикулярність до площини залишає невизначеним знак вектора. Щоб визначити його, потрібне ще одне додаткове правило, яке говорило б нам, що якщо момент сили діє певним чином у площині ху, то відповідний йому вектор спрямований «вгору» по осі z. Це означає, що попередньо хтось має сказати нам, де «право», а де «ліво». Припустимо, що система координат xyz правостороння; тоді правило має бути таким: якщо уявити собі закручування як угвинчування болта з правовинтовою різьбою, то напрямок вектора, пов'язаного з цим закручуванням, визначається поступальним рухом болта.
Чому ж момент можна ототожнити з вектором? А це щасливий випадок: з кожною площиною можна пов'язати лише одну вісь і, отже, з моментом можна пов'язати лише один вектор. Ця властивість — особливість тривимірного простору. У двовимірному просторі, наприклад, момент — найзвичайніший скаляр, який не потребує напрямку. У тривимірному просторі він — вектор. Якби в нас було чотири виміри, то виникло б велике ускладнення, бо (якщо, наприклад, за четвертий вимір взяти час) на додачу до трьох площин ху, yz і zx з'являться також площини tx, ty і tz. Усього, отже, вийде шість площин, а подати шість величин у вигляді одного чотиривимірного вектора неможливо.
Однак нам ще довго доведеться залишатися в тривимірному просторі, тому варто зазначити, що в попередніх математичних розглядах зовсім не важливо, що х — координата, a F — сила, а важливий лише закон перетворення векторів. Тому не буде жодної різниці, якщо ми замість координати х підставимо x-компоненту будь-якого іншого вектора. Іншими словами, якщо ми хочемо обчислити величину аxby—аybx, де а і b — вектори, і назвати її z-компонентою якоїсь нової величини сz, то ця величина буде вектором с. Було б добре для такого зв'язку трьох компонент нового вектора с із векторами а і b вигадати якесь математичне позначення. Для такого зв'язку користуються позначенням: c=a × b. Таким чином, на додачу до звичайного скалярного добутку у векторному аналізі ми отримали добуток нового сорту, так званий векторний добуток. Отже, запис c=a × b — це те саме, що
Зображення
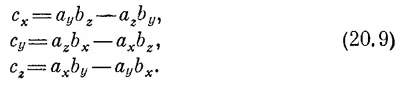
Якщо поміняти порядок векторів а і b, тобто замість a × b взяти b × а, то знак вектора с при цьому зміниться, бо cz дорівнює bxаy—byаx. Векторний добуток тому не схожий на звичайне множення, для якого ab=ba. Для векторного добутку b x a = —a × b. Звідси негайно випливає, що якщо а=b, то векторний добуток дорівнює нулю, тобто а × а=0.
Векторний добуток дуже добре передає властивість обертання, тому важливо розуміти геометричний зв'язок векторів а, b і с. Зв'язок між компонентами визначається рівняннями (20.9), виходячи з яких можна отримати такі геометричні співвідношення. По-перше, вектор с перпендикулярний як до вектора а, так і до вектора b. (Спробуйте обчислити a·b, і ви побачите, що в результаті вийде нуль.) По-друге, величина вектора с виявляється рівною добутку абсолютних величин векторів b і а, помноженому на синус кута між ними. А куди спрямований вектор с? Уявіть, що ми довертаємо вектор а до вектора b у напрямку кута, меншого за 180°; якщо крутити в той самий бік болт із правовинтовою різьбою, то він має рухатися в напрямку вектора с. Те, що ми беремо правовинтовий болт, а не лівовинтовий, — просте домовлення, яке постійно нагадує нам, що на відміну від справжніх, «чесних» векторів а і b вектор нового типу a X b за своїм характером трохи відрізняється від них, бо будується він штучно, за особливим рецептом. У звичайних векторів а і b, крім того, є спеціальна назва: ми називаємо їх полярними векторами. Прикладами таких векторів служать координата r, сила F, імпульс р, швидкість v, електричне поле Е і т. д. Усе це звичайні полярні вектори. Вектори ж, що містять один векторний добуток звичайних векторів, називаються аксіальними векторами, або псевдовекторами. Прикладами псевдовекторів, безсумнівно, можуть служити момент сили τ і момент імпульсу L. Крім того, виявляється, що кутова швидкість ω, як і магнітне поле В, теж псевдовектор.
Щоб розширити наші відомості про математичні властивості векторів, потрібно знати всі правила їхнього множення, як векторного, так і скалярного. Наразі нам потрібні лише дуже небагато з них, однак задля повноти ми випишемо всі правила за участю векторного добутку. Надалі ми будемо ними користуватися. Ці правила такі:
Зображення