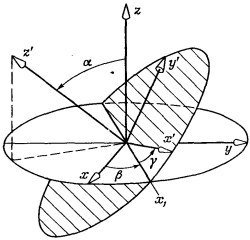
 Тепер уже зрозуміло, як бути з довільним поворотом. По-перше, зауважте, що будь-яка відносна орієнтація двох систем координат може бути описана трьома кутами (фіг. 4.9). Якщо є система осей x′, y′, z′ , орієнтованих відносно x, y, z як завгодно, то співвідношення між ними можна описати трьома кутами Ейлера α, β і γ, що визначають три послідовні повороти, які переводять систему x, y, z у систему x′, y′, z′ . Відштовхуючись від x, y, z, ми повертаємо нашу систему на кут β навколо осі z, переносячи вісь x на лінію x′. Потім ми виконуємо поворот на кут α навколо цієї тимчасової осі х1, щоб довести вісь z до z′. Нарешті, поворот навколо нової осі z (тобто навколо z′) на кут γ переведе вісь х1 у x′, а вісь у в y′. Ми знаємо перетворення для кожного з трьох поворотів — вони даються формулами (4.19) і (4.34). Комбінуючи їх у потрібному порядку, отримуємо
Зображення
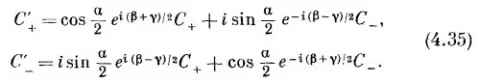
Отже, почавши просто з деяких припущень про властивості простору, ми вивели перетворення амплітуди при будь-якому повороті. Це означає, що якщо нам відомі амплітуди того, що будь-який стан частинки зі спіном 1/2 перейде в один із двох пучків приладу Штерна — Герлаха S з осями x, y, z, то ми можемо підрахувати, яка частка перейде в кожен пучок у приладі T з осями x′, у′ і z′. Іншими словами, якщо є стан Ψ частинки зі спіном 1/2, у якого амплітуди перебування вгорі й внизу стосовно осі z системи координат x, y, z дорівнюють С+=<+| Ψ> і С_ = <–|Ψ>, то тим самим ми знаємо амплітуди С′+ і С′_ перебування вгорі й внизу стосовно осі z′ будь-якої іншої системи x′, у′ і z′. Четвірка коефіцієнтів у (4.35) — це члени «матриці перетворення», за допомогою якої можна проєктувати амплітуди частинки зі спіном 1/2 в інші системи координат.
Тепер розв'яжемо кілька прикладів, щоб подивитися, як усе це працює. Візьмемо таке просте запитання. Пустимо атом зі спіном 1/2 крізь прилад Штерна — Герлаха, що пропускає тільки стан (+z). Якою є амплітуда того, що атом опиниться в стані (+x)? Вісь +z — це все одно, що вісь +z′ системи, повернутої на 90° навколо осі y. Тому в цій задачі простіше скористатися виразом (4.32), хоча, звичайно, можна застосувати й повне рівняння (4.35). Оскільки С + = 1 і С_ =0, то вийде С′+ =1/√ 2. Ймовірності— це квадрати модулів цих амплітуд; таким чином, 50% шансів на те, що частинка пройде крізь прилад, який відбирає стан (+x). Якби нас цікавив стан (—x), то амплітуда виявилася б —1/√ 2, що знову дало б ймовірність 1/2, чого й слід було очікувати із симетрії простору. Отже, якщо частинка перебуває в стані (+z), то їй однаковою мірою ймовірно побувати в станах (+x) і ( –x). Але фази протилежні.
Вісь y теж без претензій. Частинка в стані (+z) має рівні шанси бути в стані ( + y) або (—y). Але тепер (згідно з формулою для повороту на —90° навколо осі x) амплітуди становлять 1/√ 2 і –i/√ 2. У цьому випадку різниця у фазах двох амплітуд уже не 180°, як було для (+x) і (—x), а 90°. Саме в цьому й проявляється відмінність між x і y.
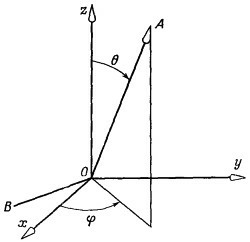 Ось ще приклад. Нехай нам відомо, що частинка зі спіном 1/2 перебуває в стані Ψ, поляризованому вгору відносно осі A, що визначається кутами θ і φ (фіг. 4.10). Ми хочемо знати амплітуду < С+|Ψ > того, що частинка відносно осі z опиниться в стані «вгору», і амплітуду < С_|Ψ > того, що вона опиниться в стані «вниз» відносно тієї самої осі z. Ці амплітуди ми можемо знайти, уявивши, що A є вісь z′ системи, у якої вісь x′ спрямована довільно, скажімо лежить у площині, утвореній A і z. Тоді можна перевести систему A в систему x, y, z трьома поворотами. По-перше, треба зробити поворот на —π/2 навколо осі A, що переведе вісь x на лінію B на малюнку. Потім повернути на — θ навколо лінії B (навколо нової осі x′ системи A), щоб вісь A потрапила на вісь z. І, нарешті, повернути навколо осі z на кут (π/2—φ).
Тепер розв'яжемо кілька прикладів, щоб подивитися, як усе це працює. Візьмемо таке просте запитання. Пустимо атом зі спіном 1/2 крізь прилад Штерна — Герлаха, що пропускає тільки стан (+z). Якою є амплітуда того, що атом опиниться в стані (+x)? Вісь +z — це все одно, що вісь +z′ системи, повернутої на 90° навколо осі y. Тому в цій задачі простіше скористатися виразом (4.32), хоча, звичайно, можна застосувати й повне рівняння (4.35). Оскільки С + = 1 і С_ =0, то вийде С′+ =1/√ 2. Ймовірності— це квадрати модулів цих амплітуд; таким чином, 50% шансів на те, що частинка пройде крізь прилад, який відбирає стан (+x). Якби нас цікавив стан (—x), то амплітуда виявилася б —1/√ 2, що знову дало б ймовірність 1/2, чого й слід було очікувати із симетрії простору. Отже, якщо частинка перебуває в стані (+z), то їй однаковою мірою ймовірно побувати в станах (+x) і ( –x). Але фази протилежні.
Вісь y теж без претензій. Частинка в стані (+z) має рівні шанси бути в стані ( + y) або (—y). Але тепер (згідно з формулою для повороту на —90° навколо осі x) амплітуди становлять 1/√ 2 і –i/√ 2. У цьому випадку різниця у фазах двох амплітуд уже не 180°, як було для (+x) і (—x), а 90°. Саме в цьому й проявляється відмінність між x і y.
Ось ще приклад. Нехай нам відомо, що частинка зі спіном 1/2 перебуває в стані Ψ, поляризованому вгору відносно осі A, що визначається кутами θ і φ (фіг. 4.10). Ми хочемо знати амплітуду < С+|Ψ > того, що частинка відносно осі z опиниться в стані «вгору», і амплітуду < С_|Ψ > того, що вона опиниться в стані «вниз» відносно тієї самої осі z. Ці амплітуди ми можемо знайти, уявивши, що A є вісь z′ системи, у якої вісь x′ спрямована довільно, скажімо лежить у площині, утвореній A і z. Тоді можна перевести систему A в систему x, y, z трьома поворотами. По-перше, треба зробити поворот на —π/2 навколо осі A, що переведе вісь x на лінію B на малюнку. Потім повернути на — θ навколо лінії B (навколо нової осі x′ системи A), щоб вісь A потрапила на вісь z. І, нарешті, повернути навколо осі z на кут (π/2—φ).Зображення
Зображення
Пам'ятаючи, що спочатку був лише один стан (+) стосовно A, отримуємо
Зображення
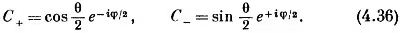
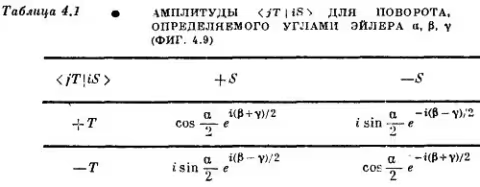
Ми хотіли б наостанок підсумувати результати цього розділу у формі, яка виявиться корисною для нашої подальшої роботи. По-перше, нагадаємо, що наш основний результат (4.35) може бути записаний в інших позначеннях. Зауважте, що (4.35)— це те саме, що й (4.4) Іншими словами, у (4.35) коефіцієнти при С+ = <+S |Ψ> і С_ = <–S |Ψ> суть якраз амплітуди <jT |iS> у (4.4), амплітуди того, що частинка в стані i стосовно S опиниться в стані j стосовно T (коли орієнтація T стосовно S задається кутами α, β і γ). Ми їх також називали RTSji у виразі (4.6). (Чого-чого, а позначень у нас вистачало!) Наприклад, RTS_ + = < –T |S> — це коефіцієнт при С + у формулі для С′_ , а саме i sin(α/2) exp[ i(β—γ)/2] . Тому зведення наших результатів ми можемо дати у вигляді табл. 4.1.
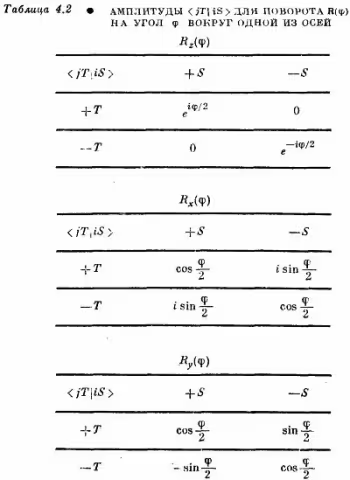
Було б зручно мати ці амплітуди розписаними для деяких особливо важливих випадків. Нехай Rz(φ) — поворот на кут φ навколо осі z. Так само можна позначити і відповідну матрицю повороту (опускаючи мовчазно підразумювані індекси i і j). У тому ж сенсі Rx(φ) і Ry(φ) позначатимуть повороти на кут φ навколо осі x і осі y.
У табл. 4.2 ми наводимо матриці — таблиці амплітуд <jT |iS>, які проєктують амплітуди із системи S у систему T, де T виходить із S зазначеним поворотом.
Було б зручно мати ці амплітуди розписаними для деяких особливо важливих випадків. Нехай Rz(φ) — поворот на кут φ навколо осі z. Так само можна позначити і відповідну матрицю повороту (опускаючи мовчазно підразумювані індекси i і j). У тому ж сенсі Rx(φ) і Ry(φ) позначатимуть повороти на кут φ навколо осі x і осі y.
У табл. 4.2 ми наводимо матриці — таблиці амплітуд <jT |iS>, які проєктують амплітуди із системи S у систему T, де T виходить із S зазначеним поворотом.