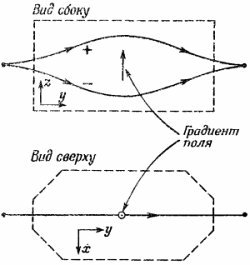
 Розглянемо знову «удосконалений» прилад Штерна— Герлаха, описаний у попередньому розділі. Пучок частинок зі спіном 1/2, що входять зліва, розщеплюється, взагалі кажучи, на два пучки, як показано схематично на фіг. 4.1. (При спіні 1 пучків було три.) Як і раніше, пучки в кінці знову зводяться в одне місце, якщо тільки один із них не буде перекритий «перегородкою», яка перехопить його на півдорозі. На малюнку є стрілка, яка показує напрямок зростання величини поля, скажімо положення магнітного полюса з гострим наконечником. Ця стрілка нехай являє собою напрямок угору для цього приладу. У кожному апараті її положення зафіксоване, що дозволяє вказувати взаємну орієнтацію кількох приладів відносно один одного. Нарешті, припустімо ще, що напрямок магнітного поля відносно стрілки в усіх магнітах однаковий.
Будемо говорити, що атоми з «верхнього» пучка перебувають стосовно цього приладу в стані (+), атоми з «нижнього» — у стані (—). (Нуль-стану для спіну 1/2 не існує.)
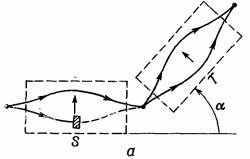 Покладемо тепер, що ми поставили два наших удосконалених прилади Штерна — Герлаха один за одним (фіг. 4.2, а). Перший (назвемо його S) можна використати на те, щоб готувати чистий стан (+S) або (—S), загороджуючи то один, то інший пучок. [На малюнку готується чистий стан (+S).] За будь-якого розташування завжди є якась амплітуда того, що частинка, яка виходить із S, опиниться в пучку (+T) або (—T) другого приладу. Усього таких амплітуд чотири: амплітуди переходу від (+S) до (+T), від (+S) до (—T), від (—S) до (+T) і від (—S) до (—T). Ці амплітуди— просто чотири коефіцієнти матриці перетворення Rji переходу від представлення S до представлення T. Можна вважати, що перший прилад «готує» певний стан в одному представленні, а другий «аналізує» цей стан у термінах другого представлення. Ми хочемо навчитися відповідати на такі запитання: якщо, загородивши один із пучків у S, ми приготували атом у даному стані, наприклад у стані (+S), то якою буде зміна, якої він зазнає, пройшовши крізь прилад T, налаштований на стан (—T)? Результат, звичайно, залежатиме від кутів між системами S і T.
 Ми маємо пояснити, чому є надія знайти коефіцієнти Rji теоретично. Майже неможливо повірити, що якщо у частинок спін був вибудуваний у напрямку +z, то є хоч якийсь шанс виявити, що її спін орієнтований у напрямку +x або в якомусь іншому напрямку. Це справді майже неможливо. Але все ж не зовсім. Це настільки неможливо, що залишається лише один шлях, яким це відбувається, а якщо цей шлях один, то його вже можна знайти.
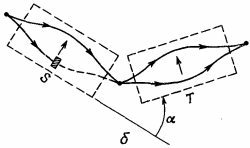
Перше міркування можна провести так. Припустімо, що, як показано на фіг. 4.2, а, прилад T спрямований угору під кутом а відносно S. Нехай крізь S проходить тільки пучок (+), а крізь T — тільки пучок (—). Ми виміряли якусь ймовірність того, що частинки, виходячи із S, пройдуть крізь T. Тепер припустімо, що ми робимо друге вимірювання приладом, показаним на фіг. 4.2, б. Відносна орієнтація S і T однакова, але вся система розташована в просторі під іншим кутом. Ми хочемо припустити, що обидва досліди приведуть до одного й того самого значення ймовірності того, що частинка в чистому стані відносно S опиниться в якомусь певному стані відносно T. Іншими словами, ми припускаємо, що результат будь-якого досліду такого роду однаковий, що сама фізика однакова, як би весь прилад не був орієнтований у просторі. (Ви скажете: «Це самоочевидно». Але це все ж лише припущення, і воно «правильне» тільки тоді, якщо так справді буває.) Це означає, що коефіцієнти Rji залежать лише від взаємного розташування S і T у просторі, а не від абсолютного їх розташування. Кажучи інакше, Rji залежить тільки від повороту, який переводить S у T, тому що спільним для фіг. 4.2, а і б, очевидно, є тривимірний поворот, що переводить прилад S у положення приладу T. Коли матриця перетворення Rji залежить, як у нашому випадку, тільки від повороту, її називають матрицею повороту.
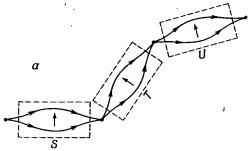 Для наступного кроку потрібно ще трохи інформації. Нехай ми додали третій прилад (назвемо його U), що стоїть услід за T під якимсь довільним кутом (фіг. 4.3, а). (Усе це починає виглядати страхітливо, але в цьому й краса відстороненого мислення: найнеймовірніші досліди можна ставити, просто проводячи нові лінії!) Що ж являє собою перетворення S → T →U? Фактично нас цікавить амплітуда переходу з якогось стану стосовно S до якогось іншого стану стосовно U, якщо відомі перетворення від S до T і від T до U. Поцікавимося спершу дослідом, у якому в T відкриті обидва канали. Відповідь можна отримати, двічі поспіль застосовуючи (4.5). Для переходу від S-представлення до T-представлення маємо
Зображення
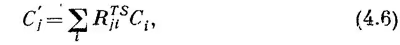
 де верхні індекси TS потрібні, щоб відрізняти це R від RUT, коли ми будемо переходити від T до U.
Позначаючи амплітуди появи атома в базисних станах представлення U через С″ k, можна зв'язати їх з T-амплітудами, застосовуючи (4.5) ще раз; отримаємо
Зображення
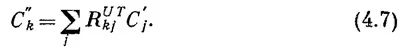
Тепер можна з (4.6) і (4.7) отримати перетворення від S прямо до U. Підставляючи C′iз (4.6) у (4.7), маємо
Зображення
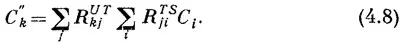
Або, оскільки в RUTkj відсутній i, можна поставити підсумовування за i попереду і написати
Зображення
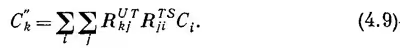
Це і є формула подвійного перетворення.
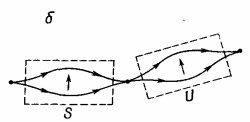
Зауважте, однак, що, поки пучки в T не загороджуються, стани на виході з T ті самі, що й при вході в нього. Ми могли б з рівним успіхом робити перетворення з S-представлення прямо в представлення U. Це означало б, що прилад U поставлений прямо за S, як на фіг. 4.3, б. У цьому випадку ми б написали
Зауважте, однак, що, поки пучки в T не загороджуються, стани на виході з T ті самі, що й при вході в нього. Ми могли б з рівним успіхом робити перетворення з S-представлення прямо в представлення U. Це означало б, що прилад U поставлений прямо за S, як на фіг. 4.3, б. У цьому випадку ми б написали
Зображення
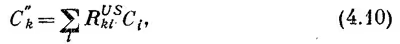
де RUSki — коефіцієнти, що належать цьому перетворенню. Але ясно, що (4.9) і (4.10) повинні приводити до однакових амплітуд C″k, причому незалежно від того, яким був той початковий стан φ, який забезпечив нас амплітудами Сi. Отже, повинно бути
Зображення
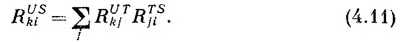
Іншими словами, для будь-якого повороту S→ U базису, якщо розглядати його як два послідовні повороти S → T і T→ U, можна отримати матрицю повороту RUSki з матриць двох часткових поворотів за допомогою формули (4.11). Якщо завгодно, (4.11) випливає прямо з (4.1) і являє собою лише інший запис формули:
Зображення
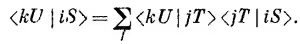
Для повноти додамо ще таке. Але не думайте, що це буде щось страшенно важливе; якщо хочете, переходьте, не читаючи, прямо до наступного параграфа. Треба зізнатися, що те, що ми сказали, не зовсім вірно. Ми не можемо насправді стверджувати, що (4.9) і (4.10) зобов'язані привести до абсолютно однакових амплітуд. Однаковими повинні виявитися тільки фізичні результати; самі ж амплітуди можуть відрізнятися на загальний фазовий множник типу еiδ не змінюючи результатів жодних розрахунків, що стосуються реального світу. Іншими словами, замість (4.11) єдине, що можна стверджувати,— це
Зображення
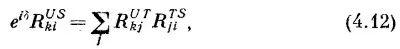
де δ — якась дійсна стала величина. Сенс цього додаткового множника еiδ, звичайно, у тому, що амплітуди, які ми отримаємо, користуючись матрицею Rus, можуть усі відрізнятися на одну й ту саму фазу (е–iδ) від амплітуд, які отримались би з двох поворотів RUT і RTS. Але ми знаємо, що якщо всі амплітуди змінити на однакову фазу, то це ні на чому не позначиться. Тож за бажання можна цей фазовий множник просто ігнорувати. Виявляється, однак, що якщо визначити нашу матрицю повороту особливим чином, то цей фазовий множник взагалі не з'явиться: δ в (4.12) завжди дорівнюватиме нулю. Хоча це й не позначається на наших подальших міркуваннях, ми беремося це швидко довести, користуючись математичною теоремою про детермінанти. [А якщо ви досі мало знайомі з детермінантами, то не стежте за доведенням і прямо переходьте до визначення (4.15).]
По-перше, слід нагадати, що (4.11) — це математичне визначення «добутку» двох матриць. (Просто дуже зручно говорити «Rus є добутком RUT і RTS».) По-друге, існує математична теорема (яку для використовуваних тут матриць 2x2 ви легко доведете), яка стверджує, що детермінант «добутку» двох матриць є добутком їхніх детермінантів. Застосувавши цю теорему до (4.12), отримаємо
По-перше, слід нагадати, що (4.11) — це математичне визначення «добутку» двох матриць. (Просто дуже зручно говорити «Rus є добутком RUT і RTS».) По-друге, існує математична теорема (яку для використовуваних тут матриць 2x2 ви легко доведете), яка стверджує, що детермінант «добутку» двох матриць є добутком їхніх детермінантів. Застосувавши цю теорему до (4.12), отримаємо
Зображення
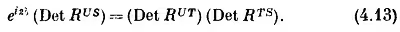
(Ми відкидаємо нижні індекси, вони тут не повідомляють нам нічого корисного.) Так, зліва стоїть 2δ! Згадайте, що ми маємо справу з матрицями 2x2; кожен член у матриці RUSki помножений на еiδ, а кожен член у детермінанті (що складається з двох множників) виходить множенням на еiδ. Здобудемо з (4.13) корінь і поділимо на нього (4.12):
Зображення
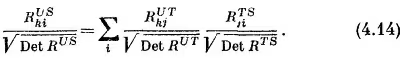
Додатковий фазовий множник зник.
Далі виявляється, що якщо ми хочемо, щоб усі наші амплітуди в будь-якому заданому представленні були нормовані (а це, як ви пам'ятаєте, означає, що ∑ <φ | i> < i | φ>= 1), то у всіх матриць повороту детермінанти виявляться суто уявними експонентами, на кшталт eiδ. (Ми не будемо цього доводити; ви самі потім побачите, що це завжди так.) Отже, ми зможемо, якщо захочемо, вибрати всі наші матриці повороту R так, щоб їхня фаза виходила однозначно, взявши Det R = 1. Це робитиметься так. Нехай ми якимось довільним чином визначили матрицю повороту R. Візьмемо за правило «приводити» її до «стандартної форми», визначаючи
Далі виявляється, що якщо ми хочемо, щоб усі наші амплітуди в будь-якому заданому представленні були нормовані (а це, як ви пам'ятаєте, означає, що ∑ <φ | i> < i | φ>= 1), то у всіх матриць повороту детермінанти виявляться суто уявними експонентами, на кшталт eiδ. (Ми не будемо цього доводити; ви самі потім побачите, що це завжди так.) Отже, ми зможемо, якщо захочемо, вибрати всі наші матриці повороту R так, щоб їхня фаза виходила однозначно, взявши Det R = 1. Це робитиметься так. Нехай ми якимось довільним чином визначили матрицю повороту R. Візьмемо за правило «приводити» її до «стандартної форми», визначаючи
Зображення
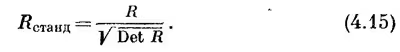
Для отримання однозначних фаз ми просто множимо кожен член у R на один і той самий фазовий множник. Надалі ми завжди будемо припускати, що наші матриці приведені до «стандартної форми»; тоді ми зможемо користуватися прямо формулою (4.11) без будь-яких додаткових фазових множників.