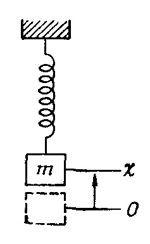
 Мабуть, найпростішою механічною системою, рух якої описується лінійним диференціальним рівнянням зі сталими коефіцієнтами, є маса на пружинці. Після того як до пружинки підвісять вантажик, вона трохи розтягнеться, щоб урівноважити силу тяжіння. Простежимо тепер за вертикальними відхиленнями маси від положення рівноваги (фіг. 21.1). Відхилення вгору від положення рівноваги ми позначимо через х і припустимо, що маємо справу з абсолютно пружною пружиною. У цьому випадку сили, що протидіють розтяганню, прямо пропорційні розтяганню. Це означає, що сила дорівнює —kх (знак мінус нагадує нам, що сила протидіє зміщенням). Таким чином, помножене на масу прискорення повинно дорівнювати —kх
Зображення
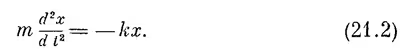
Для простоти припустімо, що так вийшло (або ми потрібним чином змінили систему одиниць), k/m = 1. Нам треба розв'язати рівняння
Зображення
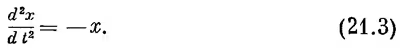
Після цього ми повернемося до рівняння (21.2), у якому k і m містяться явно.
Ми вже стикалися з рівнянням (21.3), коли тільки починали вивчати механіку. Ми розв'язали його чисельно [див. вип. 1, рівняння (9.12)], щоб знайти рух. Чисельним інтегруванням ми знайшли криву (див. фіг. 9.4, вип. 1), яка показує, що якщо частинка m у початковий момент виведена з рівноваги, але перебуває в стані спокою, то вона повертається до положення рівноваги. Ми не стежили за частинкою після того, як вона досягла положення рівноваги, але ясно, що вона на цьому не зупиниться, а коливатиметься (осцилюватиме). При чисельному інтегруванні ми знайшли час повернення в точку рівноваги: t=1,570. Тривалість повного циклу в чотири рази більша: t0~6,28 «с». Усе це ми знайшли чисельним інтегруванням, бо краще розв'язувати не вміли. Але математики дали в наше розпорядження якусь функцію, яка, якщо її продиференціювати двічі, переходить у себе, помножившись на — 1. (Можна, звісно, зайнятися прямим обчисленням таких функцій, але це набагато важче, ніж просто дізнатися відповідь.)
Ця функція є: x = cos t. Продиференціюємо її: dx/dt = — sin t, а d2x/dt2 =—cos t = х. У початковий момент t=0, х=1, а початкова швидкість дорівнює нулю; це саме ті припущення, які ми робили при чисельному інтегруванні. Тепер, знаючи, що x = cost, знайдемо точне значення часу, при якому х=0. Відповідь: t=π/2, або 1,57108. Ми помилилися раніше в останньому знаку, бо чисельне інтегрування було наближеним, але похибка дуже мала!
Щоб просунутися далі, повернемося до системи одиниць, де час вимірюється в справжніх секундах. Що буде розв'язком у цьому випадку? Може, ми врахуємо сталі k і m, помноживши на відповідний множник cos t? Спробуємо. Нехай x=A cos t, тоді dx/dt = —A sin t і d2x/dt2 = —A cos t =—х. На наш жаль, ми не досягли успіху в розв'язанні рівняння (21.2), а знову повернулися - (21.3). Натомість ми відкрили найважливішу властивість лінійних диференціальних рівнянь: якщо помножити розв'язок рівняння на сталу, то ми знову отримаємо розв'язок. Математично зрозуміло — чому. Якщо х є розв'язком рівняння, то після множення обох частин рівняння на А похідні також помножаться на А, і тому Ах так само добре задовольнить рівняння, як і х. Послухаємо, що скаже з цього приводу фізик. Якщо вантажик розтягне пружинку вдвічі більше, ніж раніше, то вдвічі зросте сила, вдвічі зросте прискорення, у два рази більшою за попередню буде набута швидкість, і за той самий час вантажик пройде вдвічі більшу відстань. Але ця вдвічі більша відстань — це саме та відстань, яку треба пройти вантажику до положення рівноваги. Таким чином, щоб досягти рівноваги, потрібно стільки самого часу, і воно не залежить від початкового зміщення. Іншими словами, якщо рух описується лінійним рівнянням, то незалежно від «сили» він розвиватиметься в часі однаковим чином.
Помилка пішла нам на користь — ми дізналися, що, помноживши розв'язок на сталу, ми отримаємо розв'язок попереднього рівняння. Після кількох спроб і помилок можна дійти думки, що замість маніпуляцій з х треба змінити шкалу часу. Іншими словами, рівняння (21.2) повинно мати розв'язок вигляду
Зображення

(Тут ω0 — зовсім не кутова швидкість тіла, що обертається, але нам не вистачить усіх алфавітів, якщо кожну величину позначати особливою буквою.) Ми наділили тут ω індексом 0, бо нам доведеться зустріти ще багато всіляких омег: запам'ятаємо, що ω0 відповідає природному руху осцилятора. Спроба використати (21.4) як розв'язок більш успішна, бо dx/dt =— ω0sinω0t і d2x/dt2 =—ω20cos ω0t = ω20х. Нарешті ми розв'язали те рівняння, яке й хотіли розв'язати. Це рівняння збігається з (21.2), якщо ω20=k/m.
Тепер потрібно зрозуміти фізичний смисл ω0. Ми знаємо, що косинус «повторюється» після того, як кут зміниться на 2π. Тому x = cos ω0t буде періодичним рухом; повний цикл цього руху відповідає зміні «кута» на 2π. Величину ω0t часто називають фазою руху. Щоб змінити ω0t на 2π, потрібно змінити t на t0 (період повного коливання); звісно, t0 знаходиться з рівняння ω0t0=2π. Це означає, що ω0t0 потрібно обчислювати для одного циклу, і все повторюватиметься, якщо збільшити t на t0; у цьому випадку ми збільшимо фазу на 2π. Таким чином,
Зображення
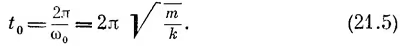
Значить, чим важчий вантажик, тим повільніше пружинка коливатиметься туди й сюди. Інерція в цьому випадку буде більшою, і якщо сила не зміниться, то їй знадобиться більший час для розгону й гальмування вантажу. Якщо ж узяти пружинку жорсткішу, то рух повинен відбуватися швидше; і справді, період зменшується зі збільшенням жорсткості пружини.
Зауважимо тепер, що період коливань маси на пружинці не залежить від того, як коливання починаються. Для пружинки начебто байдуже, наскільки ми її розтягнемо. Рівняння руху (21.2) визначає період коливань, але нічого не говорить про амплітуду коливання. Амплітуду коливання, звісно, визначити можна, і ми зараз цим займемося, але для цього треба задати початкові умови.
Справа в тому, що ми ще не знайшли найзагальнішого розв'язку рівняння (21.2). Є декілька видів розв'язків. Розв'язок x = cos ω0t відповідає випадку, коли в початковий момент пружинка розтягнута, а швидкість її дорівнює нулю. Можна інакше змусити пружинку рухатися, наприклад вловити момент, коли врівноважена пружинка перебуває в стані спокою (х = 0), і різко вдарити по вантажику; це означатиме, що в момент t=0 пружинці надано якусь швидкість. Такому руху відповідатиме інший розв'язок (21.2) — косинус потрібно замінити на синус. Кинемо в косинус ще один камінь: якщо x = cos ω0t —розв'язок, то, зайшовши в кімнату, де хитається пружинка, у той момент (назвемо його «t = 0»), коли вантажик проходить через положення рівноваги (х=0), ми будемо змушені замінити цей розв'язок іншим. Отже, x = cos ω0t не може бути загальним розв'язком; загальний розв'язок повинен допускати, так сказати, перенесення початку відліку часу. Такою властивістю володіє, наприклад, розв'язок x = a cos ω0(t-t1), де t1 — якась стала. Далі можна розкласти
cos (ω0t + Δ) = cos ω0t cos Δ - sin ω0t sin Δ
і записати
x = A cos ω0t + B sin ω0t,
де A= a cos Δ і B = - a sin Δ. Кожну з цих форм можна використати для запису загального розв'язку (21.2): будь-який з існуючих у світі розв'язків диференціального рівняння d2x/dt2 = —ω20x можна записати у вигляді
cos (ω0t + Δ) = cos ω0t cos Δ - sin ω0t sin Δ
і записати
x = A cos ω0t + B sin ω0t,
де A= a cos Δ і B = - a sin Δ. Кожну з цих форм можна використати для запису загального розв'язку (21.2): будь-який з існуючих у світі розв'язків диференціального рівняння d2x/dt2 = —ω20x можна записати у вигляді
Зображення
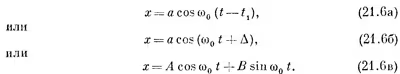
Деякі з величин, що зустрічаються в (21.6), мають назви: ω0 називають кутовою частотою; це число радіанів, на яке фаза змінюється за 1 с. Вона визначається диференціальним рівнянням. Інші величини рівнянням не визначаються, а залежать від початкових умов. Стала а служить мірою максимального відхилення вантажу і називається амплітудою коливання. Сталу Δ іноді називають фазою коливання, але тут можливі непорозуміння, бо інші називають фазою ω0t + Δ і кажуть, що фаза залежить від часу. Можна сказати, що Δ — це зсув фази порівняно з деякою, що приймається за нуль. Не будемо спорити про слова. Різним Δ відповідають рухи з різними фазами. Оце правильно, а називати чи Δ фазою, чи ні — уже інше питання.