У попередньому параграфі ми обчислювали електричне і магнітне поля, виходячи з трансформаційних властивостей потенціалів. Але, попри наведені раніше аргументи на користь фізичного сенсу і реальності потенціалів, поля все ж важливіші. Вони теж реальні, і для багатьох задач було б зручно мати спосіб обчислення полів у рухомій системі, якщо поля в деякій «нерухомій» системі вже відомі. Ми маємо закони перетворення для φ і А, оскільки Аμє чотиривектором. Тепер нам хотілося б знайти закони перетворення Е і В. Нехай ми знаємо вектори Е і В в одній системі відліку. Як же вони виглядають в іншій системі, що рухається відносно першої? Ось тут нам і знадобляться перетворення. Звичайно, ми завжди можемо зробити це через потенціал, але іноді зручно вміти перетворювати поля безпосередньо. Зараз ми побачимо, як це робиться.
Як можна знайти закон перетворення полів? Нам відомі закони перетворення φ і А, і ми знаємо, як виражаються поля через φ і А, так що звідси неважко знайти перетворення для Е і В. (Ви можете подумати, що в кожного вектора є щось, що доповнює його до чотиривектора, так що, наприклад, з вектором Е можна пов'язати якусь величину, яка зробить його чотиривектором. Те саме стосується і В. На жаль, це не так. Усе виявляється зовсім не схожим на те, що можна було б очікувати.) Для початку візьмемо магнітне поле В, яке, звичайно, дорівнює ∇xA. Тепер ми знаємо, що x-, y- і z-компоненти векторного потенціалу — це тільки одна частина, крім них є ще й t-компонента. Крім того, ми знаємо, що в аналога оператора ∇ поряд з похідними за x, у і z є також похідна за t. Тож спробуймо знайти, що вийде, якщо ми зробимо заміну y на t, або z на t, або ще щось у цьому дусі.
Насамперед зверніть увагу на форму доданків, що утворюють компоненти В:
Як можна знайти закон перетворення полів? Нам відомі закони перетворення φ і А, і ми знаємо, як виражаються поля через φ і А, так що звідси неважко знайти перетворення для Е і В. (Ви можете подумати, що в кожного вектора є щось, що доповнює його до чотиривектора, так що, наприклад, з вектором Е можна пов'язати якусь величину, яка зробить його чотиривектором. Те саме стосується і В. На жаль, це не так. Усе виявляється зовсім не схожим на те, що можна було б очікувати.) Для початку візьмемо магнітне поле В, яке, звичайно, дорівнює ∇xA. Тепер ми знаємо, що x-, y- і z-компоненти векторного потенціалу — це тільки одна частина, крім них є ще й t-компонента. Крім того, ми знаємо, що в аналога оператора ∇ поряд з похідними за x, у і z є також похідна за t. Тож спробуймо знайти, що вийде, якщо ми зробимо заміну y на t, або z на t, або ще щось у цьому дусі.
Насамперед зверніть увагу на форму доданків, що утворюють компоненти В:
Зображення
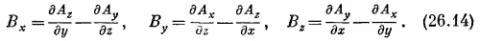
У доданки, що утворюють x-компоненту B, входять тільки z- і y-компоненти A. Припустімо, ми назвали цю комбінацію похідних і компонент «zy-штукою», або скорочено Fzy . Ми просто маємо на увазі, що
Зображення
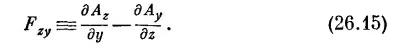
Подібній же «штуці» дорівнює і компонента Вy , але цього разу це буде «xz-штука», a Bz, звісно, дорівнює «yx-штуці». Таким чином,
Зображення
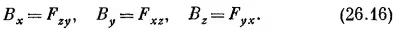
Подивимось тепер, що вийде, якщо ми спробуємо змайструвати «штуки» типу «t», тобто Fxt або Ftz (адже природа має бути красива і симетрична за x, y, z і t). Що таке, наприклад, Ftz? Звісно, вона дорівнює
Зображення
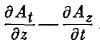
Але згадайте, адже At=φ, тому попередній вираз дорівнює
Зображення
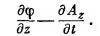
Такий вираз нам уже траплявся раніше. Це майже z-компонента поля Е. Майже, за винятком невірного знака. Втім, ми забули, що в чотиривимірному градієнті похідна за t входить зі знаком, протилежним похідним за х, у і z. Так що насправді нам слід взяти розумніше узагальнення, тобто вважати
Зображення
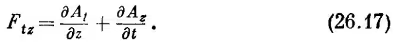
Тепер вона точно дорівнює – Ez. Так само можна побудувати Ftx і Fty і отримати три вирази:
Зображення
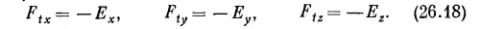
А що, якщо обидва індекси внизу будуть t? Або обидва будуть x? Тоді ми отримаємо вирази типу
Зображення
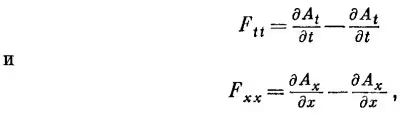
тобто просто нуль.
Отже, у нас є шість таких «F-штук». Крім них, є ще шість, отриманих перестановкою індексів, але вони не дають нічого нового, бо
Отже, у нас є шість таких «F-штук». Крім них, є ще шість, отриманих перестановкою індексів, але вони не дають нічого нового, бо
Зображення
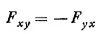
і т. п. Таким чином, із шести можливих попарних комбінацій чотирьох значень індексів ми отримали шість різних фізичних об'єктів, які являють собою компоненти В і Е.
Щоб записати члени F в загальному вигляді, ми скористаємось узагальненими індексами (μ і v, кожен з яких може бути 0, 1, 2 або 3, що позначають відповідно (як і у звичайних чотиривекторах) t, x, у або z. Крім того, все буде чудово узгоджуватися з нашими чотиривимірними позначеннями, якщо Fμv визначити як
Щоб записати члени F в загальному вигляді, ми скористаємось узагальненими індексами (μ і v, кожен з яких може бути 0, 1, 2 або 3, що позначають відповідно (як і у звичайних чотиривекторах) t, x, у або z. Крім того, все буде чудово узгоджуватися з нашими чотиривимірними позначеннями, якщо Fμv визначити як
Зображення

пам'ятаючи при цьому, що
Зображення
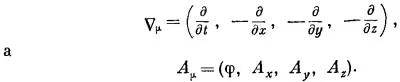
Те, що ми знайшли, можна сформулювати так: у природі існують шість величин, які являють собою різні сторони чогось одного. Електричне і магнітне поля, які в нашому звичайному повільно рухомому світі (де нас не турбує скінченність швидкості світла) розглядались як зовсім окремі вектори, у чотиривимірному просторі вже не будуть ними. Вони — частина якоїсь нової «штуки». Наше фізичне «поле» насправді шестикомпонентний об'єкт Fμv . Ось як обстоять справи в теорії відносності. Отримані результати для Fμv зібрані в табл. 26.1.
Зображення
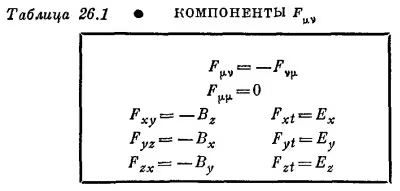
Ви бачите, що ми зробили фактично узагальнення векторного добутку. Ми почали з ротора і з того факту, що його властивості перетворення точнісінько такі самі, як властивості перетворення двох векторів — звичайного тривимірного вектора А і оператора градієнта, який, як нам відомо, поводиться подібно до вектора. Повернемось на хвилину до звичайного векторного добутку в тривимірному просторі, наприклад до моменту кількості руху частинки. При русі частинки в площині важливою характеристикою виявляється комбінація (xvy— yvx), а при русі в тривимірному просторі з'являються три подібні величини, які ми назвали моментом кількості руху:
Зображення
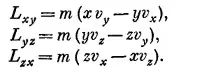
Потім (хоча зараз ви, можливо, про це й забули) ми сотворили в розд. 20 (вип. 2) диво: ці три величини перетворилися на компоненти вектора. Щоб зробити це, ми прийняли штучну угоду: правило правої руки. Нам просто пощастило. І пощастило тому, що момент Lij (i і j дорівнюють x, у або z) виявився антисиметричним об'єктом, тобто
Зображення
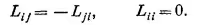
З дев'яти можливих його величин незалежні лише три. І от виявилося, що при зміні системи координат ці три оператори перетворюються точнісінько як компоненти вектора.
Та сама властивість дозволяє записати у вигляді вектора й елемент поверхні. Елемент поверхні має дві частини, скажімо dx і dy, які можна подати вектором da., ортогональним до поверхні. Але ми не можемо зробити того самого для чотирьох вимірів. Що буде нормаллю до елемента dxdy? Куди вона спрямована — вздовж осі r чи вздовж t?
Коротше кажучи, для трьох вимірів виявляється, що комбінацію двох векторів типу Lij, на щастя, знову можна подати у вигляді вектора, оскільки виникають якраз три члени, які, виходить, перетворюються подібно до компонент вектора. Для чотирьох вимірів це, очевидно, неможливо, оскільки незалежних членів шість, а шість величин ви ніяк не подасте у вигляді чотирьох.
Однак навіть у тривимірному просторі можна скласти таку комбінацію векторів, яку неможливо подати у вигляді вектора. Припустімо, ми взяли якісь два вектори а=(аx, аy, az) і b=(bx, by, bz) і склали всі можливі різні комбінації компонент типу axbx, аxby і т. д. Загалом виходить дев'ять можливих величин:
Та сама властивість дозволяє записати у вигляді вектора й елемент поверхні. Елемент поверхні має дві частини, скажімо dx і dy, які можна подати вектором da., ортогональним до поверхні. Але ми не можемо зробити того самого для чотирьох вимірів. Що буде нормаллю до елемента dxdy? Куди вона спрямована — вздовж осі r чи вздовж t?
Коротше кажучи, для трьох вимірів виявляється, що комбінацію двох векторів типу Lij, на щастя, знову можна подати у вигляді вектора, оскільки виникають якраз три члени, які, виходить, перетворюються подібно до компонент вектора. Для чотирьох вимірів це, очевидно, неможливо, оскільки незалежних членів шість, а шість величин ви ніяк не подасте у вигляді чотирьох.
Однак навіть у тривимірному просторі можна скласти таку комбінацію векторів, яку неможливо подати у вигляді вектора. Припустімо, ми взяли якісь два вектори а=(аx, аy, az) і b=(bx, by, bz) і склали всі можливі різні комбінації компонент типу axbx, аxby і т. д. Загалом виходить дев'ять можливих величин:
Зображення
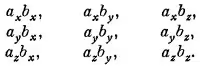
Ці величини можна назвати Tij.
Якщо тепер перейти в повернуту систему координат (скажімо, відносно осі z), то при цьому компоненти а і b змінюються. У новій системі аx має бути замінене на
Якщо тепер перейти в повернуту систему координат (скажімо, відносно осі z), то при цьому компоненти а і b змінюються. У новій системі аx має бути замінене на
Зображення
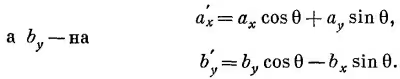
Аналогічні речі відбуваються й з іншими компонентами. Дев'ять компонент вигаданої нами величини Tij, звичайно, теж змінюються. Наприклад, Txy = axby переходить у
Зображення
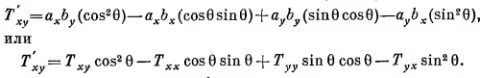
Кожна компонента T′ij — це лінійна комбінація компонент Tij.
Отже, ми виявили, що з векторів можна зробити не тільки векторний добуток aXb, три компоненти якого перетворюються подібно до вектора. Штучно ми з двох векторів Tij, можемо зробити «добуток» іншого сорту. Дев'ять його компонент перетворюються при обертанні за складними правилами, які можна виписати. Подібний об'єкт, що потребує для свого опису замість одного індексу два, називається тензором. Ми побудували тензор «другого рангу», але так само можна вчинити і з трьома векторами й отримати тензор третього рангу, а з чотирьох векторів — тензор четвертого рангу і т. д. Тензором першого рангу є вектор.
Суть усієї цієї розмови в тому, що наше електромагнітне поле Fμv — теж тензор другого рангу, оскільки в нього два індекси. Однак це вже тензор у чотиривимірному просторі. Він перетворюється особливим чином, і за хвилину ми знайдемо його. Це просто добуток векторних перетворень. Якщо у тензора Fμv ви переставите індекси, то він змінить свій знак. Це особливий вид тензора, і називається він антисиметричним. Інакше кажучи, електричне і магнітне поля є частиною антисиметричного тензора другого рангу в чотиривимірному просторі.
Ось який довгий шлях ми пройшли. Пам'ятаєте, ми почали з визначення, що таке швидкість? А тепер ми вже міркуємо про «тензор другого рангу в чотиривимірному просторі».
Тепер нам треба знайти закон перетворення Fμv. Зробити це неважко — мороки тільки багато,— ворушити мізками особливо не треба, а от потрудитися все ж доведеться. Єдине, що ми повинні знайти,— це перетворення Лоренца величини ∇μ Аv — vv Аμ . Оскільки ∇μ — просто окремий випадок вектора, то ми будемо працювати із загальною антисиметричною комбінацією векторів, яку можна назвати Gμv:
Отже, ми виявили, що з векторів можна зробити не тільки векторний добуток aXb, три компоненти якого перетворюються подібно до вектора. Штучно ми з двох векторів Tij, можемо зробити «добуток» іншого сорту. Дев'ять його компонент перетворюються при обертанні за складними правилами, які можна виписати. Подібний об'єкт, що потребує для свого опису замість одного індексу два, називається тензором. Ми побудували тензор «другого рангу», але так само можна вчинити і з трьома векторами й отримати тензор третього рангу, а з чотирьох векторів — тензор четвертого рангу і т. д. Тензором першого рангу є вектор.
Суть усієї цієї розмови в тому, що наше електромагнітне поле Fμv — теж тензор другого рангу, оскільки в нього два індекси. Однак це вже тензор у чотиривимірному просторі. Він перетворюється особливим чином, і за хвилину ми знайдемо його. Це просто добуток векторних перетворень. Якщо у тензора Fμv ви переставите індекси, то він змінить свій знак. Це особливий вид тензора, і називається він антисиметричним. Інакше кажучи, електричне і магнітне поля є частиною антисиметричного тензора другого рангу в чотиривимірному просторі.
Ось який довгий шлях ми пройшли. Пам'ятаєте, ми почали з визначення, що таке швидкість? А тепер ми вже міркуємо про «тензор другого рангу в чотиривимірному просторі».
Тепер нам треба знайти закон перетворення Fμv. Зробити це неважко — мороки тільки багато,— ворушити мізками особливо не треба, а от потрудитися все ж доведеться. Єдине, що ми повинні знайти,— це перетворення Лоренца величини ∇μ Аv — vv Аμ . Оскільки ∇μ — просто окремий випадок вектора, то ми будемо працювати із загальною антисиметричною комбінацією векторів, яку можна назвати Gμv:
Зображення

(Для наших цілей аμ слід, врешті-решт, замінити на ∇μ, а bμ — на потенціал Аμ.) Компоненти аμ і bμ перетворюються за формулами Лоренца:
Зображення
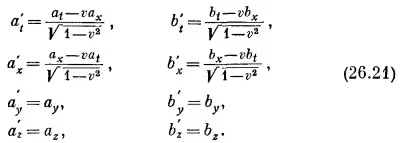
Тепер перетворимо компоненти Gμv Почнемо з Gtx:
Зображення
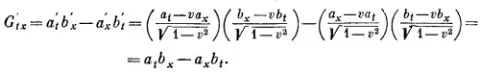
Але ж це просто Gtx. Таким чином, ми отримали простий результат
Зображення
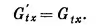
Візьмемо ще одну компоненту:
Зображення
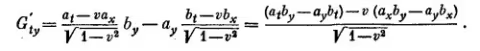
Отже, виходить
Зображення
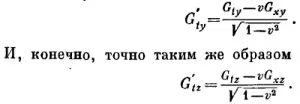
А тепер зрозуміло, як поводяться всі інші компоненти. Давайте складемо таблицю перетворень усіх шести членів; тільки тепер ми будемо все писати для величин Fμv:
Зображення
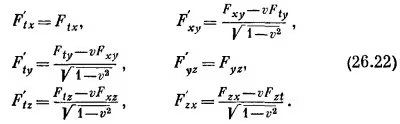
Зрозуміло, як і раніше у нас F′μv = –F′vμ, a Fμμ=0.
Отже, ми маємо перетворення електричних і магнітних полів. Єдине, що нам треба зробити,— це зазирнути в табл. 26.1 і дізнатись, що означає для векторів Е і В перетворення, записане для Fμv. Йдеться про просту підстановку. Щоб можна було побачити, як це все виглядає у звичайних символах, перепишемо наші перетворення компонент поля у вигляді табл. 26.2.
Отже, ми маємо перетворення електричних і магнітних полів. Єдине, що нам треба зробити,— це зазирнути в табл. 26.1 і дізнатись, що означає для векторів Е і В перетворення, записане для Fμv. Йдеться про просту підстановку. Щоб можна було побачити, як це все виглядає у звичайних символах, перепишемо наші перетворення компонент поля у вигляді табл. 26.2.
Зображення
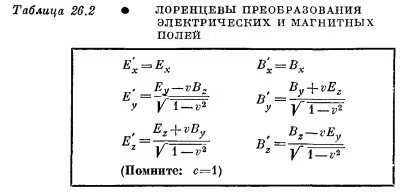
Рівняння в цій таблиці кажуть нам, як змінюються Е і В при переході від однієї інерціальної системи до іншої. Якщо відомі Е і В в одній системі, то ми можемо знайти, чому вони дорівнюють в іншій, що рухається відносно неї зі швидкістю v.
Можна переписати ці рівняння у формі, легшій для запам'ятовування. Для цього зауважте, що оскільки швидкість v спрямована вздовж осі x, то всі компоненти з v являють собою векторні добутки vxE і vXB. Так що перетворення можна записати у вигляді табл. 26.3.
Можна переписати ці рівняння у формі, легшій для запам'ятовування. Для цього зауважте, що оскільки швидкість v спрямована вздовж осі x, то всі компоненти з v являють собою векторні добутки vxE і vXB. Так що перетворення можна записати у вигляді табл. 26.3.
Зображення
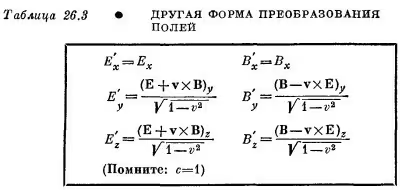
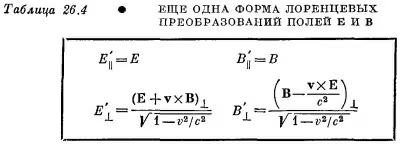
Тепер легко запам'ятати, яка компонента куди йде. Фактично ці перетворення можна записати навіть ще простіше, якщо ввести компоненти поля, спрямовані вздовж осі x, тобто «паралельні» компоненти Е|| і В|| (які паралельні відносній швидкості систем S і S′) і повні поперечні, або «перпендикулярні», компоненти Е| і B|, тобто векторну суму y- і z-компонент. У результаті ми отримаємо рівняння, зведені в табл. 26.4. (Для повноти ми відновили всі с.)
Зображення
Перетворення поля дозволяють інакше розв'язати задачі, якими ми займалися раніше, наприклад знайти поле точкового заряду, що рухається. Раніше ми обчислювали поля, диференціюючи потенціали. Але тепер те саме можна зробити, перетворюючи кулонове поле. Якщо в нас у системі S перебуває нерухомий заряд, то він створює тільки просте радіальне поле Е. У системі S′, що рухається відносно системи S зі швидкістю v=–u, точковий заряд здаватиметься нам таким, що летить зі швидкістю u. Покажіть самі, що перетворення табл. 26.3 і 26.4 дають ті самі електричні й магнітні поля, які ми отримали в § 2.
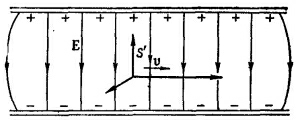 Перетворення табл. 26.2 дають нам дуже цікаву й просту відповідь на запитання: що ми бачимо, якщо рухаємось повз будь-яку систему фіксованих зарядів? Нехай нам хочеться дізнатися поля в нашій системі S′, якщо ми рухаємось між пластинами конденсатора вздовж нього, як показано на фіг. 26.7. (Але, звичайно, все одно, якби заряджений конденсатор рухався повз нас.) Що ж ми побачимо? Перетворення в цьому випадку полегшуються тим, що в первісній системі поле В відсутнє. Припустімо спочатку, що наш рух перпендикулярний до напрямку Е, при цьому ми побачимо поле E′ = E/√1–v2/c2, яке залишається повністю поперечним. Але ми ще побачимо й магнітне поле В′ =–vXE′/c2. (Не дивуйтесь, що в цій формулі немає √1–v2; адже ми записали її через Е′, а не через Е; так теж можна робити.) Отже, коли ми рухаємось у напрямку, перпендикулярному до статичного поля, то бачимо змінене Е і на додачу ще поперечне поле В. Якщо наш рух не перпендикулярний до вектора Е, то ми розбиваємо Е на Е|| і Е|. Паралельна частина залишається незмінною, Е′||=Е||, а що відбувається з перпендикулярною компонентою, ми вже описали.
Давайте розберемо протилежний випадок і уявімо, що ми рухаємось крізь чисто статичне магнітне поле. Цього разу ми б побачили електричне поле Е′, що дорівнює vXB′, і магнітне поле, підсилене множником 1/√1–v2/c2 (припускаючи, що воно поперечне). Доки v набагато менше за c, зміною магнітного поля можна знехтувати, і основним ефектом буде поява електричного поля. Як приклад цього ефекту розглянемо колись знамениту проблему визначення швидкості літака. Зараз вона вже не така знаменита, оскільки для визначення швидкості можна використовувати відбиття від Землі сигналів радіолокатора. Але раніше в погану погоду швидкість літака було дуже важко визначити. Адже ви не бачите Землю і не можете сказати, куди ви летите. А знати, наскільки швидко ви рухаєтесь відносно Землі, було важливо. Як же це можна зробити, не бачачи її? Ті, хто був знайомий з рівняннями перетворення, вважали, що треба використати той факт, що літак рухається в магнітному полі Землі. Припустімо, що літак летить там, де магнітне поле нам більш-менш відоме. Візьмемо найпростіший випадок, коли магнітне поле вертикальне. Якщо ми летимо крізь нього з горизонтальною швидкістю v, то відповідно до нашої формули маємо спостерігати електричне поле vxB, тобто перпендикулярне до напрямку руху. Якщо поперек літака підвісити ізольований провід, то електричне поле на його кінцях індукуватиме заряди. Ну в цьому нічого нового немає. З погляду спостерігача на Землі, ми просто пересуваємо провід у магнітному полі, а сила q(v х В) змушує заряд рухатись до кінця провода. Рівняння перетворення кажуть те саме, але іншими словами. (Те, що одну й ту саму річ можна отримати не одним, а кількома способами, зовсім не означає, що один спосіб кращий за інший. Ми оволоділи стількома методами і прийомами, що той самий результат можемо отримувати якими завгодно способами!)
Отже, єдине, що ми повинні зробити для визначення швидкості v,— це виміряти напругу між кінцями провода. Хоча для цієї мети ми не можемо скористатися вольтметром, бо те саме поле діятиме й на проводи всередині вольтметра, способи вимірювання таких полів усе ж існують. Про деякі з них ми вже говорили в розд. 9 (вип. 5), коли розповідали про атмосферну електрику. Так що виміряти швидкість літака, здавалося б, можна.
Однак цю важливу проблему не було розв'язано таким методом. Річ у тім, що величина електричного поля, яке при цьому розвивається,— порядку кількох мілівольт на метр. Виміряти такі поля, звичайно, можна, але вся біда в тому, що вони нічим не відрізняються від будь-яких інших електричних полів. Поля, створювані рухом крізь магнітне поле, не можна відрізнити від електричних полів, що виникають у повітрі з якихось інших причин (скажімо, від електростатичних зарядів у повітрі або на хмарах). У розд. 9 ми говорили, що зазвичай над поверхнею Землі існують електричні поля з напруженістю близько 100 в/м, але вони зовсім нерегулярні. Так що літак під час польоту спостерігатиме флуктуації атмосферних електричних полів, які величезні порівняно зі слабенькими полями, що виникають через множник vxB. З огляду на ці суто практичні причини виміряти швидкість літака, використовуючи його рух у магнітному полі Землі, неможливо.
Перетворення табл. 26.2 дають нам дуже цікаву й просту відповідь на запитання: що ми бачимо, якщо рухаємось повз будь-яку систему фіксованих зарядів? Нехай нам хочеться дізнатися поля в нашій системі S′, якщо ми рухаємось між пластинами конденсатора вздовж нього, як показано на фіг. 26.7. (Але, звичайно, все одно, якби заряджений конденсатор рухався повз нас.) Що ж ми побачимо? Перетворення в цьому випадку полегшуються тим, що в первісній системі поле В відсутнє. Припустімо спочатку, що наш рух перпендикулярний до напрямку Е, при цьому ми побачимо поле E′ = E/√1–v2/c2, яке залишається повністю поперечним. Але ми ще побачимо й магнітне поле В′ =–vXE′/c2. (Не дивуйтесь, що в цій формулі немає √1–v2; адже ми записали її через Е′, а не через Е; так теж можна робити.) Отже, коли ми рухаємось у напрямку, перпендикулярному до статичного поля, то бачимо змінене Е і на додачу ще поперечне поле В. Якщо наш рух не перпендикулярний до вектора Е, то ми розбиваємо Е на Е|| і Е|. Паралельна частина залишається незмінною, Е′||=Е||, а що відбувається з перпендикулярною компонентою, ми вже описали.Давайте розберемо протилежний випадок і уявімо, що ми рухаємось крізь чисто статичне магнітне поле. Цього разу ми б побачили електричне поле Е′, що дорівнює vXB′, і магнітне поле, підсилене множником 1/√1–v2/c2 (припускаючи, що воно поперечне). Доки v набагато менше за c, зміною магнітного поля можна знехтувати, і основним ефектом буде поява електричного поля. Як приклад цього ефекту розглянемо колись знамениту проблему визначення швидкості літака. Зараз вона вже не така знаменита, оскільки для визначення швидкості можна використовувати відбиття від Землі сигналів радіолокатора. Але раніше в погану погоду швидкість літака було дуже важко визначити. Адже ви не бачите Землю і не можете сказати, куди ви летите. А знати, наскільки швидко ви рухаєтесь відносно Землі, було важливо. Як же це можна зробити, не бачачи її? Ті, хто був знайомий з рівняннями перетворення, вважали, що треба використати той факт, що літак рухається в магнітному полі Землі. Припустімо, що літак летить там, де магнітне поле нам більш-менш відоме. Візьмемо найпростіший випадок, коли магнітне поле вертикальне. Якщо ми летимо крізь нього з горизонтальною швидкістю v, то відповідно до нашої формули маємо спостерігати електричне поле vxB, тобто перпендикулярне до напрямку руху. Якщо поперек літака підвісити ізольований провід, то електричне поле на його кінцях індукуватиме заряди. Ну в цьому нічого нового немає. З погляду спостерігача на Землі, ми просто пересуваємо провід у магнітному полі, а сила q(v х В) змушує заряд рухатись до кінця провода. Рівняння перетворення кажуть те саме, але іншими словами. (Те, що одну й ту саму річ можна отримати не одним, а кількома способами, зовсім не означає, що один спосіб кращий за інший. Ми оволоділи стількома методами і прийомами, що той самий результат можемо отримувати якими завгодно способами!)
Отже, єдине, що ми повинні зробити для визначення швидкості v,— це виміряти напругу між кінцями провода. Хоча для цієї мети ми не можемо скористатися вольтметром, бо те саме поле діятиме й на проводи всередині вольтметра, способи вимірювання таких полів усе ж існують. Про деякі з них ми вже говорили в розд. 9 (вип. 5), коли розповідали про атмосферну електрику. Так що виміряти швидкість літака, здавалося б, можна.
Однак цю важливу проблему не було розв'язано таким методом. Річ у тім, що величина електричного поля, яке при цьому розвивається,— порядку кількох мілівольт на метр. Виміряти такі поля, звичайно, можна, але вся біда в тому, що вони нічим не відрізняються від будь-яких інших електричних полів. Поля, створювані рухом крізь магнітне поле, не можна відрізнити від електричних полів, що виникають у повітрі з якихось інших причин (скажімо, від електростатичних зарядів у повітрі або на хмарах). У розд. 9 ми говорили, що зазвичай над поверхнею Землі існують електричні поля з напруженістю близько 100 в/м, але вони зовсім нерегулярні. Так що літак під час польоту спостерігатиме флуктуації атмосферних електричних полів, які величезні порівняно зі слабенькими полями, що виникають через множник vxB. З огляду на ці суто практичні причини виміряти швидкість літака, використовуючи його рух у магнітному полі Землі, неможливо.