У фізиці є ще чимало інших прикладів тензорів. У металі, наприклад, або в якому-небудь іншому провіднику часто виявляється, що густина струму j приблизно пропорційна електричному полю Е, причому стала пропорційності зветься провідністю σ:
Зображення
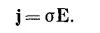
Однак для кристала співвідношення між j і Е складніше, провідність у різних напрямках не однакова. Вона стає тензором, тому ми пишемо
Зображення
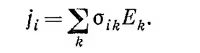
Іншим прикладом фізичного тензора є момент інерції. У розд. 18 (вип. 2) ми бачили, що момент кількості руху L твердого тіла, яке обертається відносно фіксованої осі, пропорційний кутовій швидкості ω, і коефіцієнт пропорційності / ми назвали моментом інерції:
Зображення
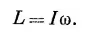
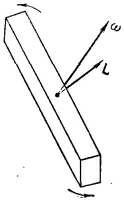 Момент інерції тіла довільної форми залежить від його орієнтації відносно осі обертання. Моменти інерції прямокутного бруска, наприклад, відносно кожної з трьох ортогональних осей будуть різними. Але кутова швидкість ω і момент кількості руху L — обидва вектори. Для обертання відносно однієї з осей симетрії вони паралельні. Але якщо моменти інерції відносно кожної з трьох головних осей різні, то напрямки ω і L, узагалі кажучи, не збігаються (фіг. 31.4). Вони пов'язані точнісінько так само, як Е і Р, тобто ми повинні писати:
Зображення
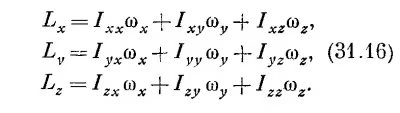
Дев'ять коефіцієнтів Iij називають тензором інерції. За аналогією з поляризацією кінетична енергія для будь-якого моменту кількості руху має бути деякою квадратичною формою компонент ωx, ωy і ωz:
Зображення
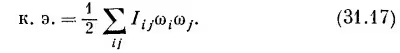
Ми знову можемо скористатися цим виразом для визначення еліпсоїда інерції. Крім того, знову можна скористатися енергетичними міркуваннями й показати, що цей тензор симетричний, тобто Iij= Iji.
Тензор інерції твердого тіла можна написати, якщо відома форма тіла. Нам потрібно тільки виписати повну кінетичну енергію всіх частинок тіла. Частинка з масою m і швидкістю v має кінетичну енергію 1/2mv2, а повна кінетична енергія дорівнює просто сумі
Тензор інерції твердого тіла можна написати, якщо відома форма тіла. Нам потрібно тільки виписати повну кінетичну енергію всіх частинок тіла. Частинка з масою m і швидкістю v має кінетичну енергію 1/2mv2, а повна кінетична енергія дорівнює просто сумі
Зображення
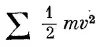
за всіма частинками тіла. Але швидкість v кожної частинки пов'язана з кутовою швидкістю ω твердого тіла. Припустимо, що тіло обертається відносно центра мас, який ми вважатимемо нерухомим. Якщо при цьому r — положення частинки відносно центра мас, то її швидкість v задається виразом ωX r. Тому повна кінетична енергія дорівнює
Зображення
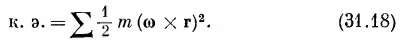
Єдине, що тепер потрібно зробити,— це переписати ω х r через компоненти ωx, ωy, ωz і координати x, у, z, а потім порівняти результат із рівнянням (31.17); прирівнюючи коефіцієнти, знайдемо Iij. Проробляючи всю цю алгебру, ми пишемо:
Зображення
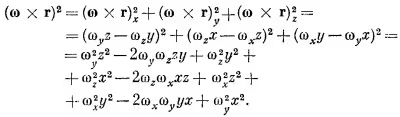
Множачи це рівняння на m/2, підсумовуючи за всіма частинками і порівнюючи з рівнянням (31.17), ми бачимо, що Iхх, наприклад, дорівнює
Зображення
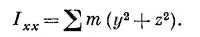
Це і є та формула для моменту інерції тіла відносно осі x, яку ми отримували вже раніше (розд. 19, вип. 2). Ну а оскільки r2 = x2 + y2+z2, то цю ж формулу можна написати у вигляді
Зображення
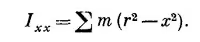
Виписавши решту членів тензора інерції, отримаємо
Зображення
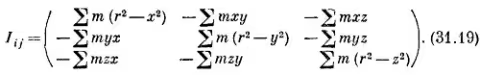
Якщо хочете, його можна записати в «тензорних позначеннях»:
Зображення
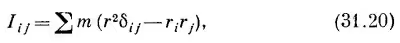
де через ri позначено компоненти (x, у, z) вектора положення частинки, а ∑ означає підсумовування за всіма частинками. Таким чином, момент інерції є тензором другого рангу, елементи якого визначаються властивостями тіла і який пов'язує момент кількості руху L з кутовою швидкістю ω:
Зображення
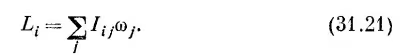
Для будь-якого тіла незалежно від його форми можна знайти еліпсоїд енергії, а отже, і три головні осі. Відносно цих осей тензор буде діагональним, тож для будь-якого об'єкта завжди є три ортогональні осі, для яких момент кількості руху і кутова швидкість паралельні одна одній. Їх називають головними осями інерції.