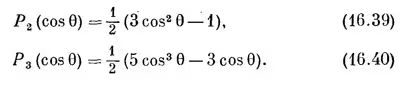Тепер, сподіваюся, вам уже зрозуміло, наскільки важливе уявлення про момент кількості руху для розуміння атомних процесів. Досі ми розглядали лише системи зі спінами (або «повними моментами кількості руху») 0, 1/2 і 1. Але бувають, звичайно, і атомні системи з більшими моментами кількості руху. Для аналізу таких систем потрібні такі самі таблиці амплітуд повороту, які ми навели в розд. 15, § 6. Іншими словами, потрібна матриця амплітуд для спіну 3/2, 2, 5/2, 3 і т. д. Ми не будемо докладно розраховувати ці таблиці, але хотіли б показати, як це робиться, щоб ви, якщо знадобиться, могли самі це зробити.
Як ми бачили раніше, будь-яка система зі спіном, або «повним моментом кількості руху», j може існувати в одному з 2j + 1 станів, у яких z-компонента моменту кількості руху набуває одного з дискретних значень j, j — 1, j — 2, . . ., —(j — 1), —j (усі в одиницях h). Позначаючи z-компоненту моменту кількості руху довільно вибраного стану через mh, можна визначити стан моменту кількості руху, задавши числові значення двох «квантових чисел моменту кількості руху» j і m. Такий стан можна відзначити, вказавши вектор стану | j, m>. У випадку частинок зі спіном 1/2 можуть бути два стани | 1/2, 1/2> и | 1/2, —1/2> а стани системи зі спіном 1 у цих позначеннях можна записати як | 1, +1>, | 1, 0>, | 1, —1 >. У частинки зі спіном 0 може бути, звичайно, лише один стан | 0, 0>.
Тепер ми можемо подивитися, що відбувається, коли ми проєктуємо загальний стан | j, m> на представлення, що стосується повернутої системи осей. Насамперед відомо, що j — це число, яке характеризує систему, тому воно не змінюється. При повороті осей ми одержимо просто суміш різних значень m для одного й того самого j. У загальному випадку з'явиться амплітуда того, що система в повернутій системі координат опиниться в стані | j, m′>, де m′ — нова z-компонента моменту кількості руху. Отже, нам потрібні матричні елементи <j, m′ | R | j, m> усіляких поворотів. Ми вже знаємо, що буває, якщо поворот робиться на кут φ навколо осі z. Новий стан — це просто старий, помножений на еimφ, у нього, як і раніше, те саме значення m. Це можна записати так:
Як ми бачили раніше, будь-яка система зі спіном, або «повним моментом кількості руху», j може існувати в одному з 2j + 1 станів, у яких z-компонента моменту кількості руху набуває одного з дискретних значень j, j — 1, j — 2, . . ., —(j — 1), —j (усі в одиницях h). Позначаючи z-компоненту моменту кількості руху довільно вибраного стану через mh, можна визначити стан моменту кількості руху, задавши числові значення двох «квантових чисел моменту кількості руху» j і m. Такий стан можна відзначити, вказавши вектор стану | j, m>. У випадку частинок зі спіном 1/2 можуть бути два стани | 1/2, 1/2> и | 1/2, —1/2> а стани системи зі спіном 1 у цих позначеннях можна записати як | 1, +1>, | 1, 0>, | 1, —1 >. У частинки зі спіном 0 може бути, звичайно, лише один стан | 0, 0>.
Тепер ми можемо подивитися, що відбувається, коли ми проєктуємо загальний стан | j, m> на представлення, що стосується повернутої системи осей. Насамперед відомо, що j — це число, яке характеризує систему, тому воно не змінюється. При повороті осей ми одержимо просто суміш різних значень m для одного й того самого j. У загальному випадку з'явиться амплітуда того, що система в повернутій системі координат опиниться в стані | j, m′>, де m′ — нова z-компонента моменту кількості руху. Отже, нам потрібні матричні елементи <j, m′ | R | j, m> усіляких поворотів. Ми вже знаємо, що буває, якщо поворот робиться на кут φ навколо осі z. Новий стан — це просто старий, помножений на еimφ, у нього, як і раніше, те саме значення m. Це можна записати так:
Зображення
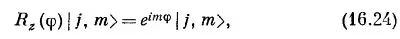
або, якщо вам більше подобається,
Зображення
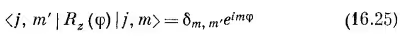
(де δm,m′ дорівнює одиниці при m′ = m, і нулю в решті випадків).
При поворотах навколо будь-якої іншої осі виникає перемішування різних m-станів. Можна було б, звичайно, спробувати підрахувати матричні елементи для довільних поворотів, які описуються кутами Ейлера β,α і γ. Але буде легше, якщо ми згадаємо, що найзагальніший такий поворот можна скласти з трьох поворотів Rz (γ), Ry (α), Rz (β); тож якщо ми знаємо матричні елементи для поворотів навколо осі y, то вже маємо все необхідне.
Як же нам знайти матрицю повороту для повороту частинки зі спіном j на кут θ навколо осі у? Спираючись на основні закони (і на те, що вже було), зробити це нелегко. Ми так чинили зі спіном 1/2: вивели все, що потрібно, користуючись доволі складними міркуваннями симетрії. Для спіну 1 ми зробили це вже інакше: розглянули окремий випадок, коли система зі спіном 1 складається з двох систем зі спіном 1/2. Якщо ви підете за нами і визнаєте правильним той факт, що в загальному випадку відповіді залежать тільки від спіну j, а не від того, як скріплені між собою різні частини системи зі спіном j, то ми зможемо узагальнити міркування для спіну 1 на довільний спін. Ми зможемо, наприклад, спорудити штучну систему зі спіном 3/2 із трьох об'єктів зі спіном 1/2. Ми зможемо навіть уникнути будь-яких ускладнень, уявивши, що всі вони суть різні частинки — скажімо, протон, електрон і мюон. Перетворюючи кожен об'єкт зі спіном 1/2 ми побачимо, що відбувається з усією системою — треба тільки пам'ятати, що для комбінованого стану всі амплітуди перемножуються. Погляньмо, як усе це відбувається.
Припустімо, ми розташували всі три об'єкти зі спіном 1/2 спінами вгору; позначимо такий стан | + + + >. Якщо ми поглянемо на нього із системи координат, повернутої відносно осі z на кут φ, то кожен плюс залишиться плюсом, але помножиться на еiφ/2. Таких множників у нас трійка, тож
При поворотах навколо будь-якої іншої осі виникає перемішування різних m-станів. Можна було б, звичайно, спробувати підрахувати матричні елементи для довільних поворотів, які описуються кутами Ейлера β,α і γ. Але буде легше, якщо ми згадаємо, що найзагальніший такий поворот можна скласти з трьох поворотів Rz (γ), Ry (α), Rz (β); тож якщо ми знаємо матричні елементи для поворотів навколо осі y, то вже маємо все необхідне.
Як же нам знайти матрицю повороту для повороту частинки зі спіном j на кут θ навколо осі у? Спираючись на основні закони (і на те, що вже було), зробити це нелегко. Ми так чинили зі спіном 1/2: вивели все, що потрібно, користуючись доволі складними міркуваннями симетрії. Для спіну 1 ми зробили це вже інакше: розглянули окремий випадок, коли система зі спіном 1 складається з двох систем зі спіном 1/2. Якщо ви підете за нами і визнаєте правильним той факт, що в загальному випадку відповіді залежать тільки від спіну j, а не від того, як скріплені між собою різні частини системи зі спіном j, то ми зможемо узагальнити міркування для спіну 1 на довільний спін. Ми зможемо, наприклад, спорудити штучну систему зі спіном 3/2 із трьох об'єктів зі спіном 1/2. Ми зможемо навіть уникнути будь-яких ускладнень, уявивши, що всі вони суть різні частинки — скажімо, протон, електрон і мюон. Перетворюючи кожен об'єкт зі спіном 1/2 ми побачимо, що відбувається з усією системою — треба тільки пам'ятати, що для комбінованого стану всі амплітуди перемножуються. Погляньмо, як усе це відбувається.
Припустімо, ми розташували всі три об'єкти зі спіном 1/2 спінами вгору; позначимо такий стан | + + + >. Якщо ми поглянемо на нього із системи координат, повернутої відносно осі z на кут φ, то кожен плюс залишиться плюсом, але помножиться на еiφ/2. Таких множників у нас трійка, тож
Зображення
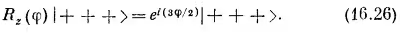
Ясно, що стан | +++ > — це якраз те, що ми називаємо станом m = +3/2, або станом | 3/2, + 3/2 >.
Якщо ми потім повернемо цю систему навколо осі y, то в кожного з об'єктів зі спіном 1/2 з'явиться певна амплітуда стати плюсом або стати мінусом, тож уся система стане тепер сумішшю восьми можливих комбінацій | + + + >, | + + – >, | + – + >, | – + + >, | + – – >, | – + – >, | – – + > або | – – – > Ясно, однак, що їх можна розбити на чотири групи, щоб кожна відповідала своєму значенню m. Насамперед ми маємо | + ++ >, для якого m = 3/2. Потім є трійка станів | + + – >, | + – + > і | – + + > — кожен із двома плюсами й одним мінусом. Оскільки кожен з об'єктів зі спіном 1/2 має рівні шанси стати після повороту мінусом, то кожна з цих трьох комбінацій повинна входити на рівних паях. Тому візьмемо комбінацію
Якщо ми потім повернемо цю систему навколо осі y, то в кожного з об'єктів зі спіном 1/2 з'явиться певна амплітуда стати плюсом або стати мінусом, тож уся система стане тепер сумішшю восьми можливих комбінацій | + + + >, | + + – >, | + – + >, | – + + >, | + – – >, | – + – >, | – – + > або | – – – > Ясно, однак, що їх можна розбити на чотири групи, щоб кожна відповідала своєму значенню m. Насамперед ми маємо | + ++ >, для якого m = 3/2. Потім є трійка станів | + + – >, | + – + > і | – + + > — кожен із двома плюсами й одним мінусом. Оскільки кожен з об'єктів зі спіном 1/2 має рівні шанси стати після повороту мінусом, то кожна з цих трьох комбінацій повинна входити на рівних паях. Тому візьмемо комбінацію
Зображення
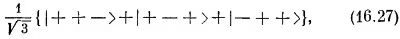
де множник 1/√3 поставлений для нормування. Якщо ми повернемо цей стан навколо осі z, то отримаємо множник eiφ/2 для кожного плюса і e–iφ/2 для кожного мінуса. Кожен доданок у (16.27) помножиться на eiφ/2, і спільний множник eiφ/2 ми винесемо за дужки. Такий стан відповідає нашому уявленню про стан з m = +1/2; ми доходимо висновку, що
Зображення
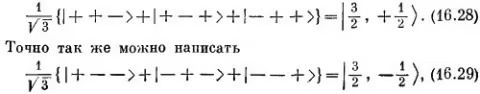
що відповідає стану з m = — 1/2. Зауважте, що ми беремо лише симетричні сполучення, у нас немає комбінацій, куди входять доданки зі знаком мінус. Вони відповідали б станам із таким самим m, але з іншим j. Це аналогічно випадку спіну 1, де (1/√2) { | + – >+ | – +>} було станом | 1,0 >, а (1/√2) {| + – >– | – +>} було станом | 0,0>. Нарешті, ми маємо
Зображення
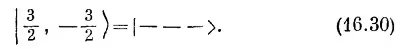
Ця четвірка станів зведена в табл. 16.1.
Зображення
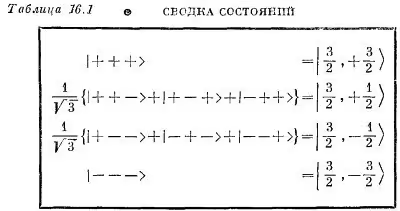
Усе, що нам тепер треба зробити, це взяти кожен стан, повернути його навколо осі y і подивитися, скільки нових станів він створить — користуючись відомою нам матрицею повороту для частинки спіну 1/2. Можна чинити так само, як ми це робили у випадку спіну 1 [див. розд. 10, § 6 (вип. 8)]. (Тільки алгебри буде побільше.) Ми будемо строго дотримуватися ідей розд. 10 (вип. 8), тож докладних пояснень давати не будемо. Стани в системі S позначатимуться
Зображення
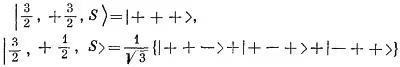
і т. д.; Т-системою вважатиметься система, повернута навколо осі y системи S на кут θ. Стани в T-системі позначатимуться | 3/2, + 3/2, T>, |3/2, + 1/2, T> і т. д. Ясно, що | 3/2, + 3/2, T> це те саме, що | +′ +′ +′> (штрихи завжди стосуються T-системи). Так само |3/2, + 1/2, T> дорівнюватиме
Зображення
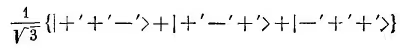
і т. д. Кожен |+′>-стан у T-системі виходить як із | +>-, так і з | – >-станів у системі S за допомогою матричних елементів із табл. 10.4 (вип. 8, стор. 267).
Якщо ми маємо трійку частинок зі спіном 1/2, то (10.47) треба замінити на
Якщо ми маємо трійку частинок зі спіном 1/2, то (10.47) треба замінити на
Зображення
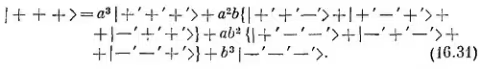
Користуючись позначеннями табл. 10.4, отримаємо замість (10.48) рівняння
Зображення
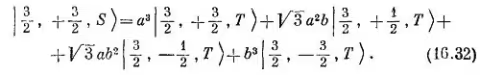
Це вже дає нам деякі з наших матричних елементів <jT | iS>. Щоб отримати вираз для |3/2, + 1/2, S>, ми повинні виходити з перетворення стану з двома плюсами й одним мінусом. Наприклад,
Зображення
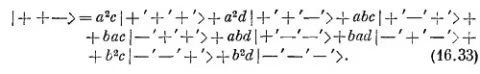
Додаючи два подібних вирази для |+ –+> і |– + +> і ділячи на √3, знайдемо
Зображення
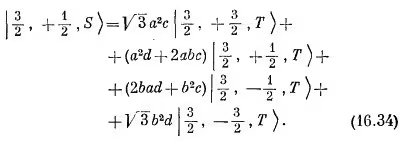
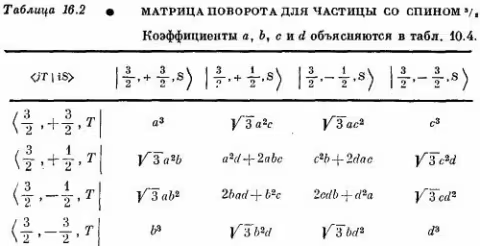
Продовжуючи цей процес, ми знайдемо всі елементи <jT |iS> матриці перетворення. Вони наведені в табл. 16.2. Перший стовпець виходить із (16.32), другий — із (16.34). Останні два стовпці були обчислені таким самим способом.
Тепер припустімо, що Т-система була повернута відносно S-системи на кут θ навколо її осі y. Тоді a, b, с і d дорівнюють [див. (10.54), вип. 8]: a = d = cos θ/2, c = –b = sin θ/2. Підставляючи це в табл. 16.2, отримуємо формули, схожі на другу половину табл. 15.2, але цього разу для системи зі спіном 3/2.
Тепер припустімо, що Т-система була повернута відносно S-системи на кут θ навколо її осі y. Тоді a, b, с і d дорівнюють [див. (10.54), вип. 8]: a = d = cos θ/2, c = –b = sin θ/2. Підставляючи це в табл. 16.2, отримуємо формули, схожі на другу половину табл. 15.2, але цього разу для системи зі спіном 3/2.
Зображення
Міркування, які ми щойно провели, були узагальнені на систему з довільним спіном j. Стани | j, m> можна скласти з 2j частинок зі спіном 1/2 у кожної. (Із них j+m будуть у | + >-стані, а j — m будуть у |—>-стані.) Проводиться підсумовування за всіма можливими способами, якими їх можна поєднати, а потім стани нормуються множенням на належну сталу. Якщо у вас є здібності до математики, то ви зможете довести, що виходить такий результат:
Зображення
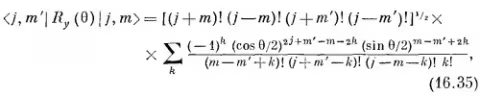
де k пробігає всі ті значення, за яких під знаком факторіала виходять невід'ємні величини.
Це дуже заплутана формула, але з її допомогою ви зможете перевірити табл. 15.2 для j = 1 (стор. 129) і скласти ваші власні таблиці для більших j. Деякі матричні елементи дуже важливі й дістали особливі назви. Наприклад, матричні елементи для m = m′ = 0 і цілих j відомі під назвою поліномів Лежандра і позначаються
Це дуже заплутана формула, але з її допомогою ви зможете перевірити табл. 15.2 для j = 1 (стор. 129) і скласти ваші власні таблиці для більших j. Деякі матричні елементи дуже важливі й дістали особливі назви. Наприклад, матричні елементи для m = m′ = 0 і цілих j відомі під назвою поліномів Лежандра і позначаються
Зображення
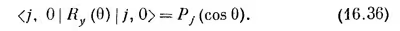
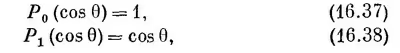
Перші з них такі:
Зображення
Зображення