Ще раз нагадаємо, що все сказане про техніку керування реактором строго справедливе лише для “холодного” реактора. З певними застереженнями закономірності перехідних процесів у їхньому “чистому” вигляді можна спостерігати і в реальних реакторах АЕС на відносно малих рівнях потужності (у зовсім нехарактерних для енергетичних реакторів режимах).
У реальних енергетичних реакторах, які відрізняються від “холодного” реактора наявністю температурних ефектів реактивності, перехідні процеси зміни потужності реактора при повідомленні реактивності тієї чи іншої величини і знака мають складніший характер.
Аналізові перехідних процесів зміни теплової потужності реактора в енергетичних режимах роботи реактора буде далі присвячена окрема тема.
Зараз же хотілося б зосередити увагу на тому, що “холодний” реактор як об'єкт регулювання є об'єктом нестійким: будь-яке, навіть найменш помітне, збурення за реактивністю додатного або від'ємного знака змушує такий реактор або безупинно збільшувати його потужність, або невпинно знижувати її до повної зупинки реактора. І якби реальний енергетичний реактор був позбавлений уже відомого нам від'ємного температурного коефіцієнта реактивності, він був би саме таким нестійким реактором. Ви одразу можете взяти до відома після сказаного, що реальний енергетичний реактор на номінальній (100%-ній) потужності завжди стійкіший, ніж на менших рівнях потужності. Це - однозначно і має бути зрозуміло: чим менший рівень теплової потужності реактора, тим ближчий за властивостями цей реактор до “холодного” (а, отже, нестійкого) реактора. І робота оператора реакторної установки в такому разі була б нудною мукою, що прикувала б до себе всю його увагу і змушувала б постійно балансувати органами керування та думати лише про те, як би не заглушити реактор або, ще гірше, пустити його “урозніс”.
У зв'язку з цим для конструкторів реактора є принаймні дві проблеми:
- по-перше, необхідність спроєктувати реактор стійким у будь-яких проєктних режимах його експлуатації в будь-який момент кампанії, причому стійким на основі внутрішніх властивостей самого реактора, спираючись на притаманні самому реактору внутрішні від'ємні зворотні зв'язки, які забезпечують процес самопідтримки потужності реактора або, що те саме, - нульової реактивності реактора в умовах реального виникнення збурень за реактивністю;
- по-друге, необхідність передбачити систему автоматичного регулювання потужності реактора, яка звільняє оператора від обтяжливих і багаторазово повторюваних дій з підтримання потужності реактора на потрібному рівні на той випадок, якщо в якийсь момент кампанії ефективності внутрішніх від'ємних зворотних зв'язків виявиться недостатньо для стабілізації потужності реактора.
Система автоматичного регулювання (АР) зазвичай передбачає одну або дві групи спеціально виділених для цієї мети рухомих стрижнів-поглиначів, що працюють в активній зоні по черзі. Кожен канал АР будується за принципом вимірювання величини розбалансу між фактичним і заданим рівнями потужності реактора, підсилення сигналу цього розбалансу та спрямування його для впливу на сервопривід групи АР таким чином, щоб переміщенням групи по висоті активної зони звести розбаланс до нуля.
Принципова блок-схема каналу АР наведена на рис.12.7.
У реальних енергетичних реакторах, які відрізняються від “холодного” реактора наявністю температурних ефектів реактивності, перехідні процеси зміни потужності реактора при повідомленні реактивності тієї чи іншої величини і знака мають складніший характер.
Аналізові перехідних процесів зміни теплової потужності реактора в енергетичних режимах роботи реактора буде далі присвячена окрема тема.
Зараз же хотілося б зосередити увагу на тому, що “холодний” реактор як об'єкт регулювання є об'єктом нестійким: будь-яке, навіть найменш помітне, збурення за реактивністю додатного або від'ємного знака змушує такий реактор або безупинно збільшувати його потужність, або невпинно знижувати її до повної зупинки реактора. І якби реальний енергетичний реактор був позбавлений уже відомого нам від'ємного температурного коефіцієнта реактивності, він був би саме таким нестійким реактором. Ви одразу можете взяти до відома після сказаного, що реальний енергетичний реактор на номінальній (100%-ній) потужності завжди стійкіший, ніж на менших рівнях потужності. Це - однозначно і має бути зрозуміло: чим менший рівень теплової потужності реактора, тим ближчий за властивостями цей реактор до “холодного” (а, отже, нестійкого) реактора. І робота оператора реакторної установки в такому разі була б нудною мукою, що прикувала б до себе всю його увагу і змушувала б постійно балансувати органами керування та думати лише про те, як би не заглушити реактор або, ще гірше, пустити його “урозніс”.
У зв'язку з цим для конструкторів реактора є принаймні дві проблеми:
- по-перше, необхідність спроєктувати реактор стійким у будь-яких проєктних режимах його експлуатації в будь-який момент кампанії, причому стійким на основі внутрішніх властивостей самого реактора, спираючись на притаманні самому реактору внутрішні від'ємні зворотні зв'язки, які забезпечують процес самопідтримки потужності реактора або, що те саме, - нульової реактивності реактора в умовах реального виникнення збурень за реактивністю;
- по-друге, необхідність передбачити систему автоматичного регулювання потужності реактора, яка звільняє оператора від обтяжливих і багаторазово повторюваних дій з підтримання потужності реактора на потрібному рівні на той випадок, якщо в якийсь момент кампанії ефективності внутрішніх від'ємних зворотних зв'язків виявиться недостатньо для стабілізації потужності реактора.
Система автоматичного регулювання (АР) зазвичай передбачає одну або дві групи спеціально виділених для цієї мети рухомих стрижнів-поглиначів, що працюють в активній зоні по черзі. Кожен канал АР будується за принципом вимірювання величини розбалансу між фактичним і заданим рівнями потужності реактора, підсилення сигналу цього розбалансу та спрямування його для впливу на сервопривід групи АР таким чином, щоб переміщенням групи по висоті активної зони звести розбаланс до нуля.
Принципова блок-схема каналу АР наведена на рис.12.7.
Зображення
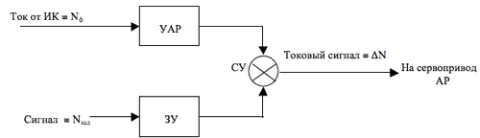
Рис. 12.7. Принципова схема побудови каналу автоматичного підтримання потужності реактора.
Електричний сигнал у вигляді струму від детектора-вимірювача нейтронної потужності реактора (групи іонізаційних камер) надходить на вхід підсилювача каналу АР (на схемі - УАР), де підсилюється до потрібних для операційного впливу величин. У задавальному пристрої (ЗП) формується струмовий сигнал, пропорційний заданій потужності реактора. З виходів УАР і ЗП струмові сигнали подаються на вхід суматорного пристрою (СП), з виходу якого сигнал, пропорційний розбалансу фактичної та заданої потужностей реактора, подається на керувальну обмотку синхронного реверсивного електродвигуна, обертання якого за допомогою механічної передачі (редуктора і рейкового механізму) перетворюється на поступальне переміщення групи керувальних стрижнів АР.
Напрямок руху стрижнів АР визначається полярністю сигналу розбалансу: якщо різниця фактичної та заданої потужності реактора ΔNр = Nрфакт - Nрзад додатна (тобто фактична потужність перевищує задане її значення), то електродвигун переміщує стрижні вниз, повідомляючи реактору, тим самим, від'ємну реактивність, яка змушує реактор знижувати рівень потужності доти, доки він не зменшиться до заданої величини, внаслідок чого розбаланс ΔNр дорівнює нулю, і тоді переміщення стрижнів припиняється. Якщо первинний розбаланс ΔNр виявляється величиною від'ємною, тобто фактична потужність реактора нижча за заданий рівень, привід переміщує стрижні вгору, повідомляючи реактору додатну реактивність, що призводить до підйому потужності реактора до заданої, після чого рух стрижнів зупиняється.
За таким принципом будуються всі струмові автоматичні регулятори потужності реакторів.
Електричний сигнал у вигляді струму від детектора-вимірювача нейтронної потужності реактора (групи іонізаційних камер) надходить на вхід підсилювача каналу АР (на схемі - УАР), де підсилюється до потрібних для операційного впливу величин. У задавальному пристрої (ЗП) формується струмовий сигнал, пропорційний заданій потужності реактора. З виходів УАР і ЗП струмові сигнали подаються на вхід суматорного пристрою (СП), з виходу якого сигнал, пропорційний розбалансу фактичної та заданої потужностей реактора, подається на керувальну обмотку синхронного реверсивного електродвигуна, обертання якого за допомогою механічної передачі (редуктора і рейкового механізму) перетворюється на поступальне переміщення групи керувальних стрижнів АР.
Напрямок руху стрижнів АР визначається полярністю сигналу розбалансу: якщо різниця фактичної та заданої потужності реактора ΔNр = Nрфакт - Nрзад додатна (тобто фактична потужність перевищує задане її значення), то електродвигун переміщує стрижні вниз, повідомляючи реактору, тим самим, від'ємну реактивність, яка змушує реактор знижувати рівень потужності доти, доки він не зменшиться до заданої величини, внаслідок чого розбаланс ΔNр дорівнює нулю, і тоді переміщення стрижнів припиняється. Якщо первинний розбаланс ΔNр виявляється величиною від'ємною, тобто фактична потужність реактора нижча за заданий рівень, привід переміщує стрижні вгору, повідомляючи реактору додатну реактивність, що призводить до підйому потужності реактора до заданої, після чого рух стрижнів зупиняється.
За таким принципом будуються всі струмові автоматичні регулятори потужності реакторів.