Ми хочемо зробити одне заключне зауваження щодо базисних станів, які використовуються в розрахунках. Припустимо, ми захотіли працювати з якимось певним базисом, скажімо з базисом S, а хтось інший вирішує провести ті самі розрахунки з іншим базисом, скажімо з базисом T.
Для конкретності назвемо наші базисні стани станами (iS), де i= +, 0, —, а його базисні стани назвемо (jT). Як порівняти його роботу з нашою? Остаточні відповіді для результатів будь-яких вимірювань зобов'язані виявитися однаковими, але вживані в самих розрахунках усілякі матриці й амплітуди будуть іншими.
Як же вони співвідносяться? Наприклад, якщо ми обидва починаємо з одного й того самого φ, то ми опишемо це φ мовою трьох амплітуд <iS | φ> — амплітуд того, що φ переходить у наші базисні стани в представленні S, а він опише це φ амплітудами < jТ | φ> — амплітудами того, що стан φ переходить у базисні стани в його, T, представленні. Як перевірити, що ми обидва насправді говоримо про один і той самий стан φ? Це можна зробити за допомогою нашого загального правила II [див. (3.27)]. Замінюючи x будь-яким із його станів jT, напишемо
Для конкретності назвемо наші базисні стани станами (iS), де i= +, 0, —, а його базисні стани назвемо (jT). Як порівняти його роботу з нашою? Остаточні відповіді для результатів будь-яких вимірювань зобов'язані виявитися однаковими, але вживані в самих розрахунках усілякі матриці й амплітуди будуть іншими.
Як же вони співвідносяться? Наприклад, якщо ми обидва починаємо з одного й того самого φ, то ми опишемо це φ мовою трьох амплітуд <iS | φ> — амплітуд того, що φ переходить у наші базисні стани в представленні S, а він опише це φ амплітудами < jТ | φ> — амплітудами того, що стан φ переходить у базисні стани в його, T, представленні. Як перевірити, що ми обидва насправді говоримо про один і той самий стан φ? Це можна зробити за допомогою нашого загального правила II [див. (3.27)]. Замінюючи x будь-яким із його станів jT, напишемо
Зображення
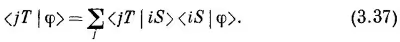
Щоб зв'язати обидва представлення, потрібно задати тільки дев'ять комплексних чисел —матрицю <jT | iS>. Цю матрицю потім можна використати для того, щоб перевести всі його рівняння в нашу форму. Вона повідомляє нам, як перетворити одну сукупність базисних станів в іншу. (З цієї причини <jT | iS> іноді іменують «матрицею перетворення від представлення S до представлення T». Слова вчені!)
Для випадку частинок зі спіном 1, у яких буває тільки трійка базисних станів (у вищих спінів їх більше), математична ситуація нагадує те, що ми бачили у векторній алгебрі. Кожен вектор може бути представлений трьома числами — компонентами вздовж осей x, у і z. Іншими словами, будь-який вектор може бути розкладений на три «базисних» вектори, тобто вектори вздовж цих трьох осей. Але припустимо, що хтось інший вирішує вибрати іншу трійку осей: х′, у′ і z′. Щоб представити будь-який окремий вектор, він скористається іншими (а не тими, що ми) числами. Його викладки не будуть схожі на наші, але остаточний підсумок виявиться таким самим. Ми це вже розглядали раніше і знаємо правила перетворення векторів від однієї трійки осей до іншої.
Вам може захотітися побачити, як діють квантовомеханічні перетворення, і самим спробувати їх виконати; для цього ми наведемо тут без виведення матриці перетворень амплітуд спіну 1 від представлення S до іншого представлення T для різних взаємних орієнтацій фільтрів S і T. (У наступних розділах ми покажемо, як виходять ці результати.)
Перший випадок. У приладу T вісь y (уздовж якої рухаються частинки) та сама, що й у S, але T повернутий навколо спільної осі y на кут α (на фіг. 3.6). (Щоб бути точними, вкажемо, що в приладі T встановлена система координат х′, у′ і z′, пов'язана з координатами x, y, z приладу S формулами z′ = z cos α + x sin α; x′ = x cos α — z sin α; y′ = у.) Тоді амплітуди перетворень такі:
Для випадку частинок зі спіном 1, у яких буває тільки трійка базисних станів (у вищих спінів їх більше), математична ситуація нагадує те, що ми бачили у векторній алгебрі. Кожен вектор може бути представлений трьома числами — компонентами вздовж осей x, у і z. Іншими словами, будь-який вектор може бути розкладений на три «базисних» вектори, тобто вектори вздовж цих трьох осей. Але припустимо, що хтось інший вирішує вибрати іншу трійку осей: х′, у′ і z′. Щоб представити будь-який окремий вектор, він скористається іншими (а не тими, що ми) числами. Його викладки не будуть схожі на наші, але остаточний підсумок виявиться таким самим. Ми це вже розглядали раніше і знаємо правила перетворення векторів від однієї трійки осей до іншої.
Вам може захотітися побачити, як діють квантовомеханічні перетворення, і самим спробувати їх виконати; для цього ми наведемо тут без виведення матриці перетворень амплітуд спіну 1 від представлення S до іншого представлення T для різних взаємних орієнтацій фільтрів S і T. (У наступних розділах ми покажемо, як виходять ці результати.)
Перший випадок. У приладу T вісь y (уздовж якої рухаються частинки) та сама, що й у S, але T повернутий навколо спільної осі y на кут α (на фіг. 3.6). (Щоб бути точними, вкажемо, що в приладі T встановлена система координат х′, у′ і z′, пов'язана з координатами x, y, z приладу S формулами z′ = z cos α + x sin α; x′ = x cos α — z sin α; y′ = у.) Тоді амплітуди перетворень такі:
Зображення
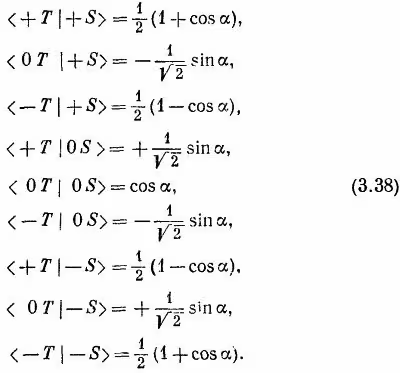
Другий випадок. Прилад T має ту саму вісь z, що й S, але повернутий відносно осі z на кут β. (Перетворення координат: z′=z; x′ =x cos β + y sin β; y′ = y cos β — x sin β.) Тоді амплітуди перетворень суть
Зображення
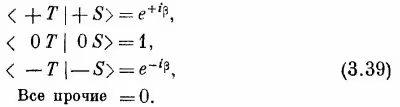
Зауважте, що будь-які обертання T можна скласти з описаних двох обертань.
Якщо стан φ визначається трьома числами
Якщо стан φ визначається трьома числами
Зображення
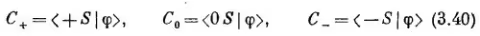
і якщо той самий стан описується з погляду T трьома числами
Зображення
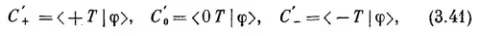
тоді коефіцієнти < jТ | iS > з (3.38) і (3.39) дають перетворення, що зв'язують Сi і C′i Іншими словами, Сi дуже нагадують компоненти вектора, який з поглядів S і T виглядає по-різному.
Лише у частинки зі спіном 1 (тому що їй потрібні саме три амплітуди) є така тісна відповідність із векторами. Тут у всіх випадках є трійка чисел, яка зобов'язана перетворюватися при змінах координат певним відомим чином. І справді, тут є й така сукупність базисних станів, яка перетворюється в точності, як три компоненти вектора. Три комбінації
Лише у частинки зі спіном 1 (тому що їй потрібні саме три амплітуди) є така тісна відповідність із векторами. Тут у всіх випадках є трійка чисел, яка зобов'язана перетворюватися при змінах координат певним відомим чином. І справді, тут є й така сукупність базисних станів, яка перетворюється в точності, як три компоненти вектора. Три комбінації
Зображення
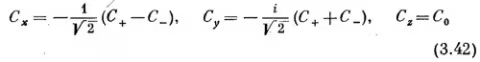
перетворюються в С′x , С′y , C′z достеменно так само, як x, y, z перетворюються в x′, y′, z′. [Ви можете перевірити це за допомогою законів перетворень (3.38) і (3.39).] Тепер ви розумієте, чому частинку зі спіном 1 часто називають «векторною частинкою».