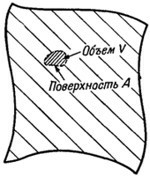
 Ми підкреслювали, що в пружному тілі, яке перебуває в рівновазі, внутрішні напруження розподіляються так, щоб енергія була мінімальною. Подивимось тепер, що відбувається, якщо внутрішні сили не зрівноважені. Візьмемо маленький шматочок матеріалу всередині деякої поверхні A (фіг. 39.5). Якщо цей шматочок перебуває в рівновазі, то повна сила F, що діє на нього, повинна дорівнювати нулю. Можна вважати, що ця сила складається з двох частин, одна з яких зумовлена «зовнішніми» силами, подібними до гравітації, що діють на відстані на речовину нашого шматочка і призводять до величини сили на одиницю об'єму fзовн. Повна ж зовнішня сила Fзовн дорівнює інтегралу від fзовн по всьому об'єму шматочка:
Зображення
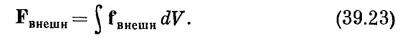
У рівновазі ці сили балансуються повною силою Fвнутр, що діє по поверхні A з боку навколишнього матеріалу. Коли ж цей шматочок не перебуває в рівновазі, а рухається, сума внутрішніх і зовнішніх сил дорівнюватиме добутку маси на прискорення. При цьому ми отримуємо
Зображення
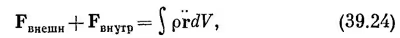
де ρ — густина матеріалу, а r — його прискорення. Тепер ми можемо скомбінувати рівняння (39.23) і (39.24) і написати
Зображення
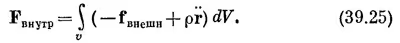
Наш запис можна спростити, поклавши
Зображення
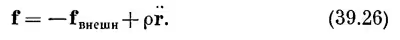
Тоді рівняння (39.25) запишеться у вигляді
Зображення
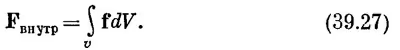
Величина, названа нами Fвнутр, пов'язана з напруженнями в матеріалі. Тензор напружень Sij- було визначено нами в розд. 31 таким чином, що х-компонента сили dF, яка діє на елемент поверхні da з нормаллю n, задається виразом
Зображення
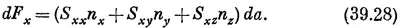
Звідси x-компонента сили Fвнутр, що діє на наш шматочок, дорівнює інтегралу від dFx по всій поверхні. Підставляючи це в x-компоненту рівняння (39.27), отримуємо
Зображення
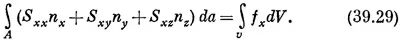
Виявилося, що поверхневий інтеграл пов'язаний з інтегралом по об'єму, а це нагадує нам щось знайоме з розділів про електрику. Зауважте, що якщо не зважати на перший значок x в кожному з S у лівій частині (39.29), то вона виглядає точнісінько як інтеграл від величини (S·n), тобто нормальної компоненти вектора по поверхні. Вона дорівнювала б потоку S через об'єм. А використавши теорему Гаусса, потік можна було б записати у вигляді об'ємного інтеграла від дивергенції S. Насправді все це справедливо незалежно від того, чи є в нас індекс x чи ні. Це просто математична теорема, яка доводиться інтегруванням частинами. Іншими словами, рівняння (39.29) можна перетворити на
Зображення
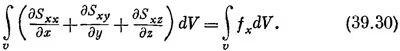
Тепер можна відкинути інтеграли по об'єму і написати диференціальне рівняння для будь-якої компоненти f:
Зображення
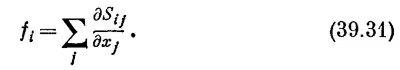
Воно говорить нам, як пов'язана сила, що діє на одиницю об'єму, з тензором напруження Sij.
Ось як працює ця теорія внутрішніх рухів твердого тіла. Якщо спочатку нам відомі переміщення, задані, скажімо, вектором и, то можна знайти деформації eij. З деформацій за допомогою рівняння (39.12) можна отримати напруження. Потім за допомогою рівняння (39.31) ми з напружень можемо знайти густини сил f. А знаючи f, ми з рівняння (39.26) отримуємо прискорення r у матеріалі, яке підкаже нам, як зміняться переміщення. Зібравши все це разом, ми отримуємо жахливо складні рівняння руху пружного твердого тіла. Я просто напишу вам відповідь для ізотропного матеріалу. Якщо ви скористаєтеся для Sij рівнянням (39.20) і запишете eij у вигляді 1/2 (∂иi /∂хj + ∂иj/∂xi), то остаточно отримаєте векторне рівняння:
Ось як працює ця теорія внутрішніх рухів твердого тіла. Якщо спочатку нам відомі переміщення, задані, скажімо, вектором и, то можна знайти деформації eij. З деформацій за допомогою рівняння (39.12) можна отримати напруження. Потім за допомогою рівняння (39.31) ми з напружень можемо знайти густини сил f. А знаючи f, ми з рівняння (39.26) отримуємо прискорення r у матеріалі, яке підкаже нам, як зміняться переміщення. Зібравши все це разом, ми отримуємо жахливо складні рівняння руху пружного твердого тіла. Я просто напишу вам відповідь для ізотропного матеріалу. Якщо ви скористаєтеся для Sij рівнянням (39.20) і запишете eij у вигляді 1/2 (∂иi /∂хj + ∂иj/∂xi), то остаточно отримаєте векторне рівняння:
Зображення
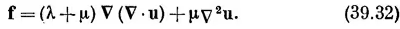
Ви можете дуже просто переконатися в тому, що рівняння повинно мати таку форму. Сила повинна залежати від другої похідної — переміщення u. Але які можна скласти другі похідні і так, щоб вони були векторами? Одна з них ∇(∇·u); це найсправжнісінький вектор. Є ще тільки одна така комбінація — це ∇2u. Тож найзагальнішою формою сили буде
Зображення
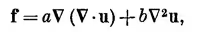
що якраз дає (39.32) з іншим визначенням сталих. Вас може здивувати, чому в нас немає третього доданка ∇×∇×u, який теж вектор. Але згадайте, що ∇×∇×u в точності дорівнює ∇2u—∇(∇·u), тобто це лінійна комбінація двох уже написаних доданків. Тож він не додасть нічого нового. Ми ще раз довели, що в ізотропному матеріалі є лише дві пружні сталі.
Для отримання рівняння руху матеріалу ми можемо покласти вираз (39.32) рівним ρ∂2u/∂t2 і, нехтуючи об'ємними силами типу сили тяжіння, написати
Для отримання рівняння руху матеріалу ми можемо покласти вираз (39.32) рівним ρ∂2u/∂t2 і, нехтуючи об'ємними силами типу сили тяжіння, написати
Зображення
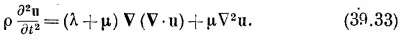
Це рівняння виглядає схожим на хвильове рівняння, з яким ми познайомилися в електромагнетизмі, за винятком одного доданого доданка, який ускладнює справу. Для матеріалів, пружні властивості яких усюди однакові, ми можемо побачити, на що схожий загальний розв'язок. Ви, напевно, пам'ятаєте, що будь-яке векторне поле можна записати у вигляді суми двох векторів, в одного з яких дивергенція дорівнює нулю, а в іншого — ротор. Іншими словами, можна покласти
Зображення
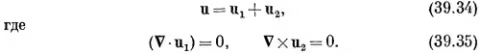
Підставляючи замість u у рівнянні (39.33) u1+u2 отримуємо
Зображення
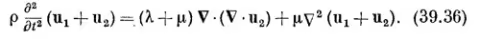
Взявши дивергенцію цього рівняння, ми можемо виключити з нього u1:
Зображення
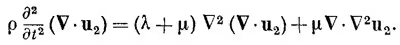
Оскільки оператори ∇2 і ∇ можна переставляти, можна винести оператор дивергенції і отримати
Зображення
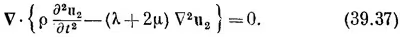
А оскільки Vxu2, за визначенням, дорівнює нулю, то ротор виразу у фігурних дужках також буде нулем, так що вираз у дужках сам по собі тотожно дорівнює нулю і
Зображення
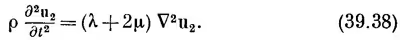
Це векторне хвильове рівняння для хвиль, що рухаються зі швидкістю С2 = √ (λ + 2μ)/ρ. Оскільки ротор u2 є нуль, то ці хвилі не пов'язані зі зсувом, а є просто хвилями стиснення на кшталт звукових, які ми вивчали в попередніх розділах і швидкість яких якраз дорівнює знайденій нами для Спрод.
Подібним же чином, взявши ротор рівняння (39.36), можна показати, що u1 задовольняє рівнянню
Подібним же чином, взявши ротор рівняння (39.36), можна показати, що u1 задовольняє рівнянню
Зображення
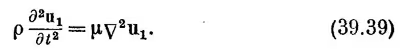
 Це знову векторне хвильове рівняння для хвиль, що поширюються зі швидкістю C2 = √μ/ρ. Оскільки ∇·u1 дорівнює нулю, то переміщення u1 не призводить до зміни густини; вектор u1 відповідає поперечним або зсувним хвилям, які зустрічалися нам у попередньому розділі, а С2 = Сзсув.
Якщо ми хочемо знати статичні напруження в ізотропному матеріалі, то в принципі їх можна знайти, розв'язуючи рівняння (39.32) з f, рівним нулю (або рівним статичним об'ємним силам, зумовленим силою тяжіння, такою, як ρg) за певних умов, пов'язаних із силами, що діють на поверхні нашого великого шматка матеріалу. Зробити це дещо складніше, ніж у відповідних задачах електромагнетизму. По-перше, це важче тому, що самі рівняння дещо складніші, і, по-друге, форми тих пружних тіл, якими ми зазвичай цікавимося, набагато складніші. На лекціях з електрики ми часто цікавилися розв'язанням рівнянь Максвелла в областях порівняно простої геометричної форми, таких, як циліндр, сфера і т. д. У теорії пружності нам доводиться займатися об'єктами набагато складнішої форми, наприклад гаком підіймального крана, або колінчастим автомобільним валом, або ротором газової турбіни.
Такі задачі іноді можна приблизно розв'язати чисельним методом, скориставшись принципом мінімальної енергії, про який ми
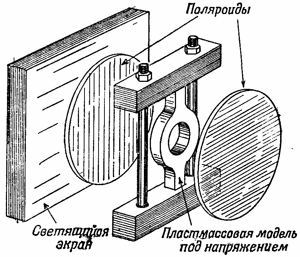
згадували раніше. Інший спосіб — це скористатися моделями предметів і вимірювати внутрішні напруження експериментально за допомогою поляризованого світла.
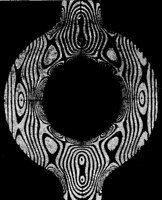 Метод цей полягає в такому. Коли шматок пружного ізотропного матеріалу, наприклад прозору пластмасу типу плексигласу, піддають напруженню, у ній виникає двопроменезаломлення. Якщо пропускати через цю пластмасу поляризоване світло, то площина поляризації повернеться на величину, пов'язану з напруженням. Вимірюючи кут площини поляризації, можна виміряти напруження. На фіг. 39.6 показано приблизний вигляд цього пристрою, а на фіг. 39.7 наведено фотографію пружної моделі складної форми під напруженням.