У попередньому розділі ми бачили, що похідні від поля можна брати по-різному. Одні приводять до векторних полів; інші — до скалярних. Хоча формул було виведено доволі багато, усі їх можна підсумувати одним правилом: оператори д/дх, д/ду і дlдz суть три компоненти векторного оператора ∇. Тепер нам хотілося б краще розібратися у значенні похідних поля. Тоді ми легше відчуємо сенс векторних рівнянь поля.
Ми вже говорили про сенс операції градієнта (v на скаляр). Звернімося тепер до сенсу операцій обчислення дивергенції (розбіжності) і ротора (вихору). Тлумачення цих величин найкраще зробити мовою векторних інтегралів і рівнянь, що зв'язують ці інтеграли. Але ці рівняння, на жаль, не можна вивести з векторної алгебри за допомогою якихось легких підстановок, тож вам доведеться вчити їх як щось нове. Одна з цих інтегральних формул практично тривіальна, а інші дві — ні. Ми виведемо їх і пояснимо їхній сенс. Ці формули фактично є математичними теоремами. Вони корисні не тільки для тлумачення сенсу й змісту понять дивергенції та ротора, але й при розробці загальних фізичних теорій. Для теорії полів ці математичні теореми — все одно що теорема про збереження енергії для механіки частинок. Подібні теореми загального характеру дуже важливі для глибшого розуміння фізики. Але ви побачите, що, за небагатьма простими винятками, вони мало що дають для розв'язання задач. На щастя, якраз на початку нашого курсу багато простих задач розв'язуватимуться саме цими трьома інтегральними формулами. Пізніше, однак, коли задачі стануть складнішими, цими простими методами ми обійтися вже не зможемо.
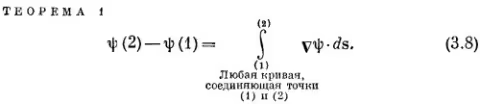
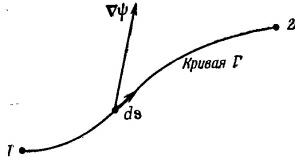 Почнемо з тієї інтегральної формули, куди входить градієнт. Думка, яка в ній міститься, дуже проста: якщо градієнт є швидкістю зміни величини поля, то інтеграл від цієї швидкості дасть нам загальну зміну поля. Нехай у нас є скалярне поле ψ(x, у, z). У двох довільних точках (1) і (2) функція ψ має відповідно значення ψ(1) і ψ(2). (Використовується таке зручне позначення: (2) означає точку (х2, у2, z2), а ψ(2) це те саме, що ψ(x2, y2, z2).] Якщо Г (гамма) — довільна крива, що з'єднує (1) і (2) (фіг. 3.1), то справедлива
Ми вже говорили про сенс операції градієнта (v на скаляр). Звернімося тепер до сенсу операцій обчислення дивергенції (розбіжності) і ротора (вихору). Тлумачення цих величин найкраще зробити мовою векторних інтегралів і рівнянь, що зв'язують ці інтеграли. Але ці рівняння, на жаль, не можна вивести з векторної алгебри за допомогою якихось легких підстановок, тож вам доведеться вчити їх як щось нове. Одна з цих інтегральних формул практично тривіальна, а інші дві — ні. Ми виведемо їх і пояснимо їхній сенс. Ці формули фактично є математичними теоремами. Вони корисні не тільки для тлумачення сенсу й змісту понять дивергенції та ротора, але й при розробці загальних фізичних теорій. Для теорії полів ці математичні теореми — все одно що теорема про збереження енергії для механіки частинок. Подібні теореми загального характеру дуже важливі для глибшого розуміння фізики. Але ви побачите, що, за небагатьма простими винятками, вони мало що дають для розв'язання задач. На щастя, якраз на початку нашого курсу багато простих задач розв'язуватимуться саме цими трьома інтегральними формулами. Пізніше, однак, коли задачі стануть складнішими, цими простими методами ми обійтися вже не зможемо.
Почнемо з тієї інтегральної формули, куди входить градієнт. Думка, яка в ній міститься, дуже проста: якщо градієнт є швидкістю зміни величини поля, то інтеграл від цієї швидкості дасть нам загальну зміну поля. Нехай у нас є скалярне поле ψ(x, у, z). У двох довільних точках (1) і (2) функція ψ має відповідно значення ψ(1) і ψ(2). (Використовується таке зручне позначення: (2) означає точку (х2, у2, z2), а ψ(2) це те саме, що ψ(x2, y2, z2).] Якщо Г (гамма) — довільна крива, що з'єднує (1) і (2) (фіг. 3.1), то справедливаЗображення
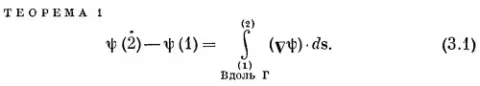
Інтеграл, що тут стоїть, це криволінійний інтеграл від (1) до (2) уздовж кривої Г від скалярного добутку вектора ∇ψ на інший вектор, ds, що є нескінченно малим елементом дуги кривої Г [напрямленої від (1) до (2)].
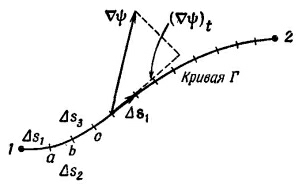 Нагадаємо, що ми розуміємо під криволінійним інтегралом. Розглянемо скалярну функцію f (х, у, z) і криву Г, що з'єднує дві точки (1) і (2). Позначимо на кривій безліч точок і з'єднаємо їх хордами, як на фіг. 3.2. Довжина i-ї хорди дорівнює Δsi, де i пробігає значення 1, 2, 3,... . Під криволінійним інтегралом
Зображення
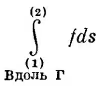
мається на увазі границя суми
Зображення
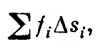
де fi — значення функції десь на i-й хорді. Границя — це те, до чого прямує сума, коли зростає число хорд (розумним чином, так щоб навіть найбільше Δsi →0).
У нашій теоремі (3.1) інтеграл означає те саме, хоч і виглядає трохи інакше. Замість f стоїть інший скаляр — складова ∇ψ у напрямку Δs. Якщо позначити цю складову через (∇ψ)t то зрозуміло, що
У нашій теоремі (3.1) інтеграл означає те саме, хоч і виглядає трохи інакше. Замість f стоїть інший скаляр — складова ∇ψ у напрямку Δs. Якщо позначити цю складову через (∇ψ)t то зрозуміло, що
Зображення
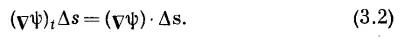
Інтеграл у (3.1) і означає суму таких доданків.
А тепер подивімося, чому рівняння (3.1) правильне. У розд. 1 ми показали, що складова ∇ψ вздовж малого зсуву ΔR дорівнює швидкості зміни ψ у напрямку ΔR. Розглянемо хорду кривої Δs від точки (1) до точки a на фіг. 3.2. За нашим визначенням
А тепер подивімося, чому рівняння (3.1) правильне. У розд. 1 ми показали, що складова ∇ψ вздовж малого зсуву ΔR дорівнює швидкості зміни ψ у напрямку ΔR. Розглянемо хорду кривої Δs від точки (1) до точки a на фіг. 3.2. За нашим визначенням
Зображення
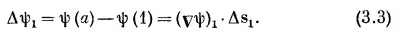
Точно так само ми маємо
Зображення
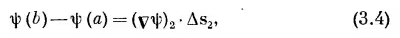
де, звісно, (∇ψ)1 означає градієнт, обчислений на хорді Δs1, а (∇ψ)2 — градієнт, обчислений на Δs2. Склавши (3.3) і (3.4), отримаємо
Зображення
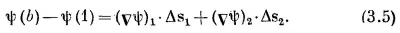
Ви бачите, що, продовжуючи додавати такі члени, ми отримуємо в підсумку
Зображення
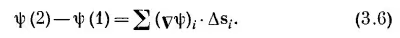
Ліва частина не залежить від того, як вибирати інтервали — аби лише точки (1) і (2) були тими самими, тож справа можна перейти до границі. Так доводиться рівняння (3.1). З нашого доведення видно, що, подібно до того як рівність не залежить і від вибору точок a,b, с,..., так само вона не залежить від вибору самої кривої Г. Теорема правильна для будь-якої кривої, що з'єднує точки (1) і (2).
Два слова про позначення. Плутанини не буде, якщо писати для зручності
Два слова про позначення. Плутанини не буде, якщо писати для зручності
Зображення

Тоді наша теорема набуде такого вигляду:
Зображення